Sistemas Dinâmicos - A Renascença do Controle Baseado em Dados
Controle Baseado em Dados
Prof. Dr. Raphael Teixeira
Universidade Federal do Pará
Todo Controlador Clássico Parte de um Modelo
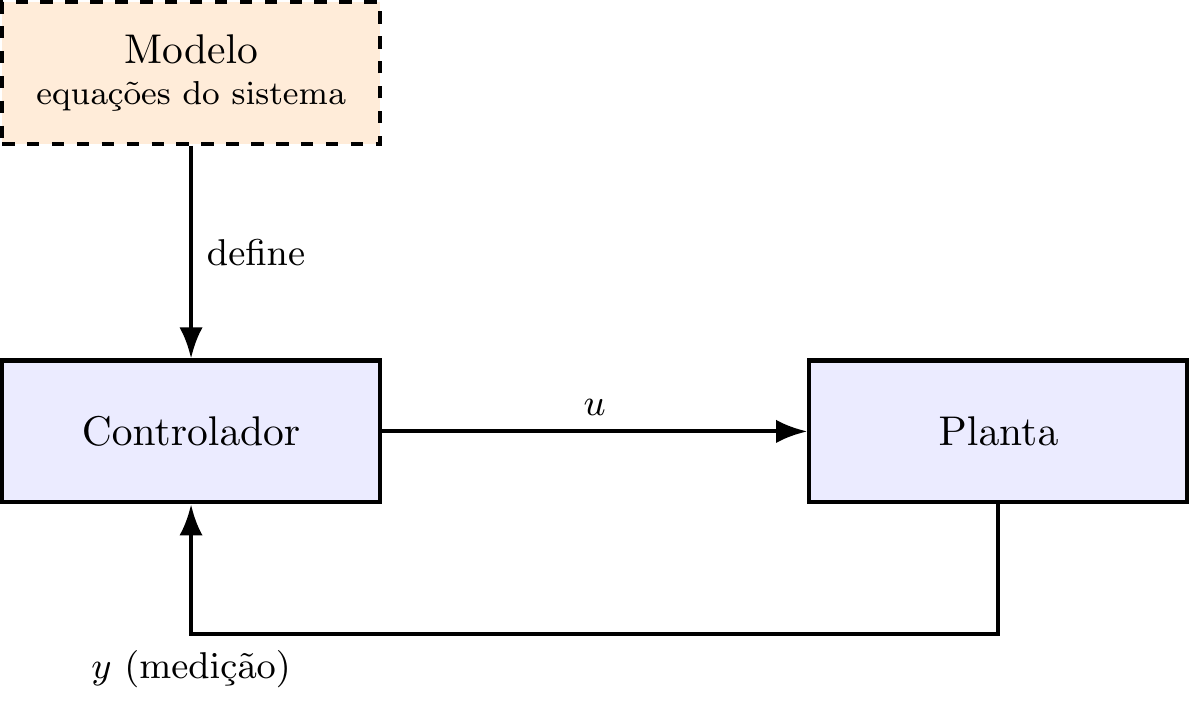
Para projetar um controlador — PID, LQR, MPC — o primeiro passo quase sempre é o mesmo: escrever as equações que descrevem como o sistema se comporta, e só depois desenhar a malha de controle sobre elas.
Modelar Exige Conhecer a Física a Fundo
- Escrever as equações diferenciais que regem o sistema;
- Medir ou estimar parâmetros físicos (resistências, indutâncias, massas, momentos de inércia…);
- Decidir o que simplificar — todo modelo deixa algo de fora.
Cada simplificação é uma aposta sobre o que pode ser ignorado.
O Modelo Nunca É o Sistema Real
- Não linearidades que o modelo simplificado não captura;
- Parâmetros que mudam: temperatura, desgaste, ponto de operação;
- Perturbações e ruído que ninguém escreveu na equação.
O que fazer quando o sistema real se recusa a seguir o roteiro do modelo?
E se o Sistema se Descrevesse Sozinho?
Quanto mais complexo o sistema — uma rede elétrica com geração distribuída, um conversor multinível, um gerador eólico — mais caro e mais impreciso fica escrever esse modelo à mão.
E se, em vez de descrever o sistema, deixássemos ele se descrever através dos próprios dados?
A Troca Comum aos Quatro Caminhos
Abordagem clássica
“Eu sei como o sistema funciona”
Física → equações → controlador
Abordagem baseada em dados
“Eu vi como o sistema se comportou”
Dados medidos → padrão observado → controlador
Não é uma troca de ferramentas — é uma troca do que conta como conhecimento sobre o sistema.
Quatro Perguntas, Uma Mesma Troca
Os quatro temas a seguir partem exatamente dessa troca. Nenhum deles disputa se vale a pena usar dados — todos já decidiram que sim. Divergem em como usam o que foi observado:
- Koopman — existe uma versão linear escondida desse sistema?
- SINDy — qual é a equação mais simples que explica os dados?
- DeePC — preciso mesmo de uma equação, ou os dados já bastam?
- RL — e se o controlador aprendesse por tentativa e recompensa?
Vamos por esse caminho, uma pergunta de cada vez.
Koopman: Existe uma Versão Linear Escondida?
Alguns sistemas não lineares só parecem complicados porque estamos olhando do ângulo errado.
O Ângulo Certo Revela a Simplicidade
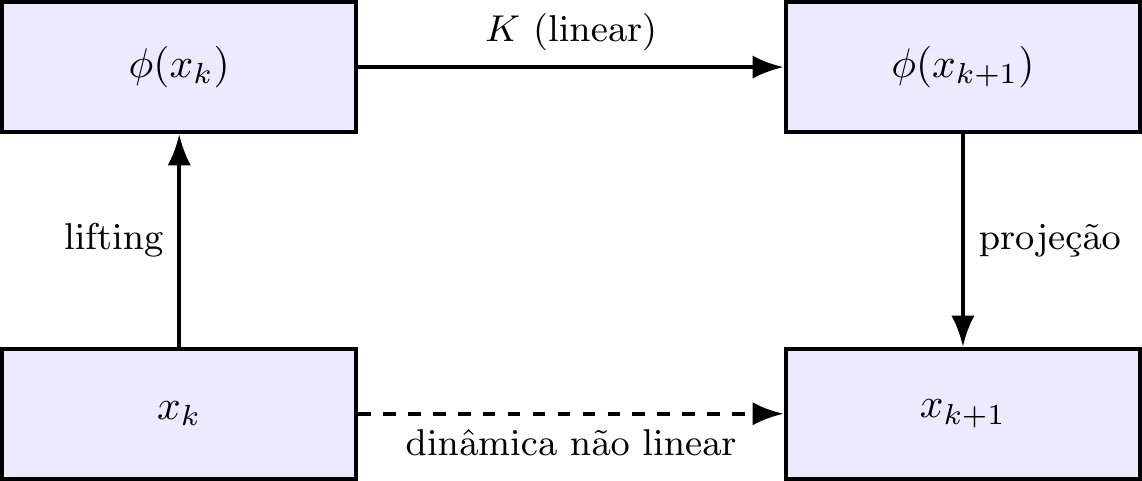
Pense numa trajetória em espiral, tipo um saca-rolhas. Vista de lado, parece um movimento complicado, cheio de curvas. Vista de cima — projetada no ângulo certo —, é só um círculo girando a velocidade constante: perfeitamente previsível.
Koopman procura esse “de cima” certo para o seu sistema: uma nova maneira de observá-lo em que o comportamento vira linear.
Como Funciona, em Poucas Palavras
\[
\phi(x_{k+1}) \approx K\,\phi(x_k)
\]
\(\phi(x)\) é a “nova maneira de observar” o estado \(x\) (os observáveis); \(K\) é um operador linear que evolui essas novas coordenadas no tempo.
Na Prática: Conversores e Redes Elétricas
Um conversor CC-CC ou um gerador eólico tem dinâmica genuinamente não linear. Encontrando observáveis \(\phi\) adequados, o comportamento nessas novas coordenadas fica linear — e técnicas maduras e baratas, como MPC linear, voltam a se aplicar direto.
Mas de onde vêm essas coordenadas “certas”? Às vezes a resposta mais simples nem tenta lineariza — ela busca a equação mais enxuta possível que explica os dados. É o que SINDy faz.
SINDy: Qual é a Equação Mais Simples?
Entre todas as equações que se ajustam aos dados observados, a mais simples costuma ser a certa.
O Editor Rigoroso das Equações
Imagine um cientista testando muitas hipóteses para explicar um fenômeno — como Kepler procurando a curva certa para a órbita de um planeta. Em vez de aceitar a explicação mais completa, ele escolhe a mais enxuta que ainda bate com as observações.
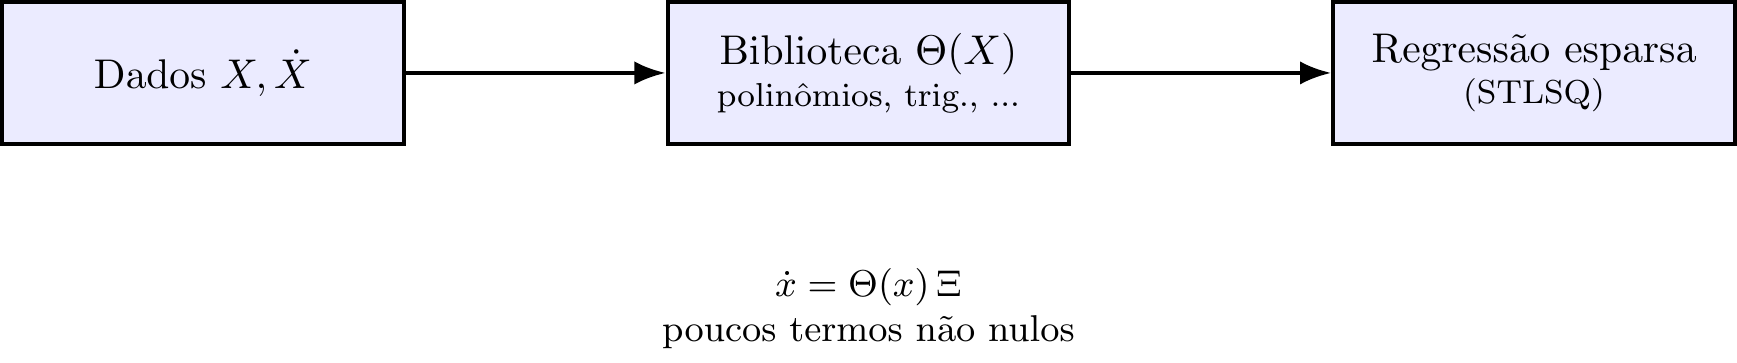
SINDy faz o mesmo com equações: entre uma biblioteca enorme de termos candidatos, corta tudo que for supérfluo, como um editor rigoroso que elimina toda palavra desnecessária de um texto.
Como Funciona, em Poucas Palavras
\[
\dot x = \Theta(x)\,\Xi
\]
\(\Theta(x)\) é a biblioteca de termos candidatos (polinômios, trigonométricas…); \(\Xi\) são os coeficientes — a maioria é zero, sobrando só os poucos termos que realmente importam.
Na Prática: Descobrindo a Equação de um Circuito
A partir de tensão e corrente medidas num conversor ou motor, SINDy pode recuperar a equação diferencial que rege esse comportamento — sem abrir o datasheet do fabricante nem deduzir a física do zero.
SINDy ainda entrega uma equação para o engenheiro usar depois. Mas será que precisamos mesmo de uma equação? DeePC aposta que, em muitos casos, não.
DeePC: Preciso Mesmo de uma Equação?
Se uma trajetória de dados captura tudo que o sistema pode fazer, ela pode substituir o modelo inteiro.
O Motorista que Nunca Estudou Mecânica
Um motorista experiente sabe, na prática, o que o carro vai fazer numa curva molhada — não porque resolveu as equações do veículo, mas porque já viveu situações parecidas o bastante para reconhecer o padrão.
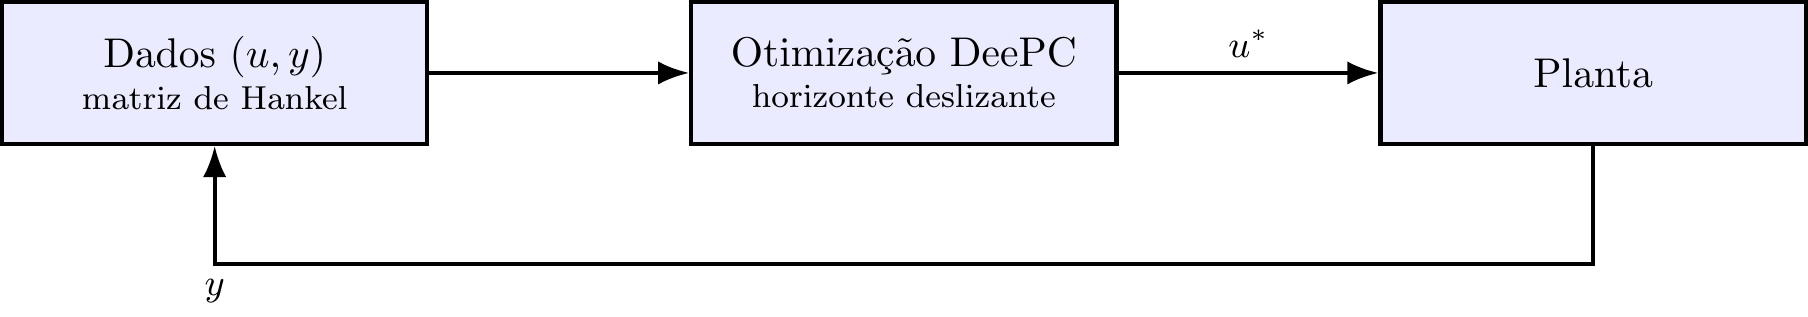
DeePC funciona assim: em vez de aprender as leis físicas do sistema, compara a situação atual com um catálogo de trajetórias já registradas e escolhe a ação que já deu certo antes.
Como Funciona, em Poucas Palavras
\[
\begin{bmatrix} u_f \\ y_f \end{bmatrix} = H\,g
\]
\(H\) é uma tabela montada empilhando pedaços de um único experimento gravado (a matriz de Hankel); combinando essas colunas com os pesos certos (\(g\)), reproduz-se qualquer trajetória futura válida do sistema — sem nunca escrever a equação dele.
Na Prática: Controle Direto de Conversores e Geradores
A partir de um único experimento bem excitado num conversor de potência ou num gerador eólico (DFIG), DeePC controla diretamente sobre os dados gravados — sem identificar parâmetros do circuito nem ajustar um modelo físico antes.
Koopman, SINDy e DeePC ainda partem de dados coletados de antemão. E se o controlador aprendesse enquanto age, por tentativa e erro? É o terreno da Aprendizagem por Reforço.
RL: E se o Controlador Aprendesse por Tentativa e Recompensa?
Nem sempre é preciso entender o sistema — às vezes basta aprender a agir bem nele.
O Cachorro que Aprende o Truque
Um cachorro aprende a sentar por recompensa — um petisco a cada tentativa certa — sem entender uma palavra de anatomia ou fisiologia. Ele só precisa de tentativa, erro, e um sinal de “isso funcionou”.
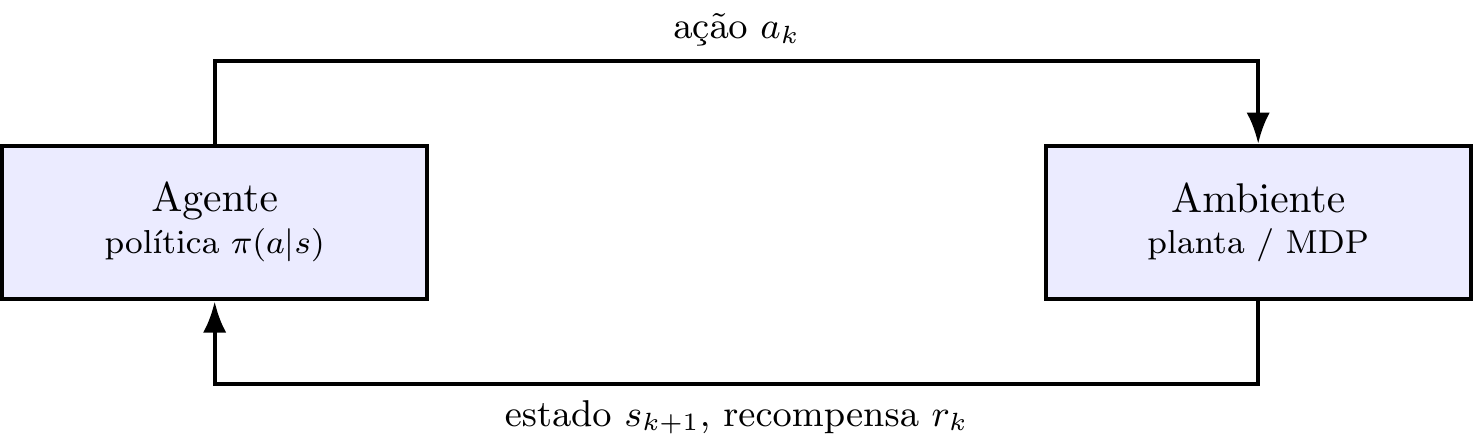
Um agente de Aprendizagem por Reforço (RL) faz o mesmo com um sistema dinâmico: age, observa o resultado, e ajusta o comportamento para repetir o que deu certo.
Como Funciona, em Poucas Palavras
\[
Q(s,a) \leftarrow Q(s,a) + \alpha\Big(r + \gamma\max_{a'}Q(s',a') - Q(s,a)\Big)
\]
\(Q(s,a)\) é o “quão bom é agir assim nesse estado”; a cada tentativa, essa estimativa é ajustada (\(\alpha\)) em direção ao que realmente aconteceu (recompensa \(r\) mais o valor esperado do próximo passo).
Na Prática: Aprendendo a Chavear um Conversor
Um agente de RL pode aprender, em simulação, a chavear um conversor ou regular a tensão de um gerador — por tentativa e recompensa — antes de qualquer ajuste ser levado ao hardware real.
Chegamos às quatro respostas para a mesma pergunta. Mas elas não vivem isoladas umas das outras.
Quatro Respostas, Não Quatro Silos
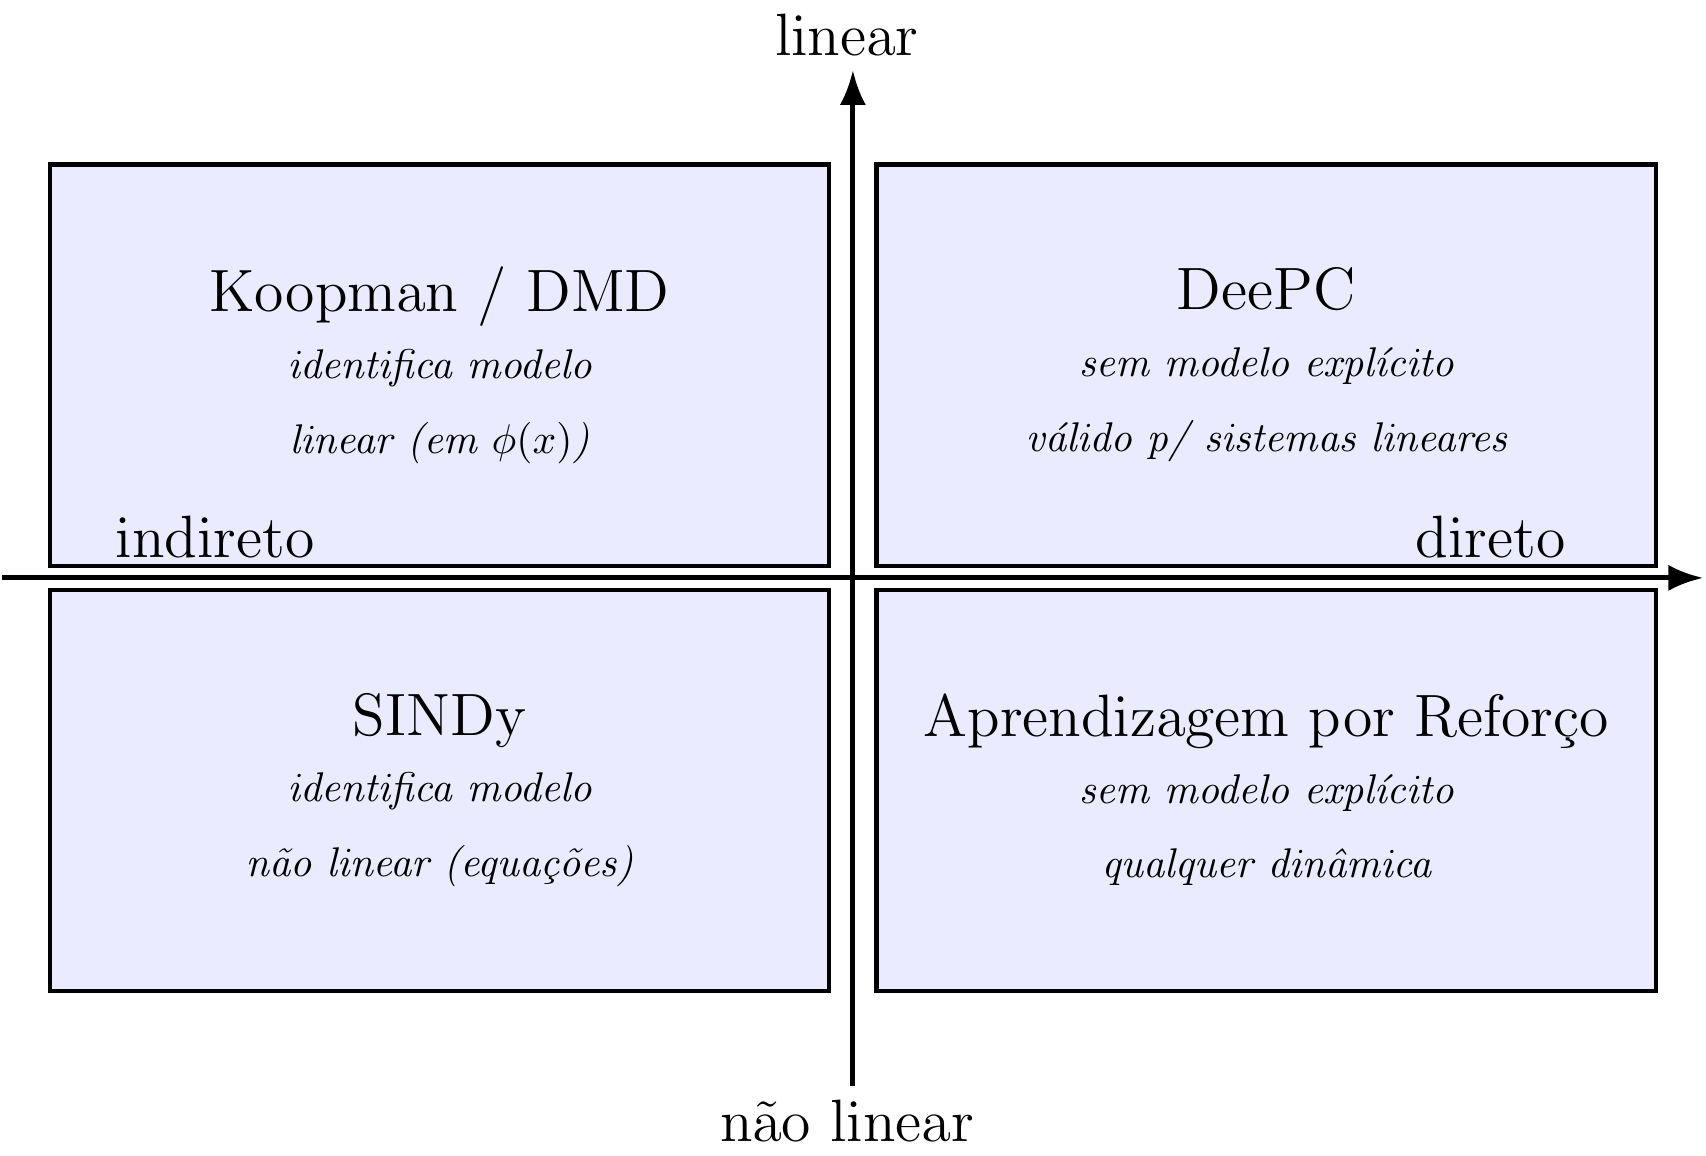
Os quatro caminhos se organizam em dois eixos: direto ou indireto (como o controle é obtido), linear ou não linear (a representação usada por dentro).
Onde as Fronteiras se Tocam
- Koopman ↔︎ SINDy: competem pela mesma pergunta — existe estrutura escondida nos dados? — mas apostam em respostas diferentes: uma biblioteca linear de observáveis, ou uma equação esparsa;
- DeePC ↔︎ métodos indiretos: sob certas condições matemáticas (dados “ricos” o bastante), controlar direto sobre os dados e identificar um modelo antes convergem para o mesmo resultado;
- RL ajusta os outros três: pode aprender a sintonizar o MPC sobre observáveis de Koopman, corrigir o que o modelo de SINDy deixou de fora, ou calibrar o horizonte do DeePC.
Uma Área Viva
Não é um catálogo fechado de quatro técnicas — é uma pergunta em aberto sobre até onde os dados podem substituir o conhecimento físico. Novas pontes entre esses caminhos continuam a aparecer.
Por que Isso Importa
Redes elétricas com geração distribuída, conversores multiníveis, geradores eólicos (DFIG): sistemas reais cada vez mais complexos tornam a modelagem física cada vez mais cara e imprecisa. Controle baseado em dados oferece um caminho direto a partir do que já foi medido.
Para aprofundar em cada caminho: DeePC · Koopman · SINDy · Aprendizagem por Reforço
E se os Dados Substituíssem os Modelos?
Sim — em muitos casos, os dados já bastam.
A pergunta que resta é: em qual desses quatro caminhos o seu sistema se encaixa melhor?
Para Saber Mais
- Williams, Kevrekidis & Rowley (2015) — A Data-Driven Approximation of the Koopman Operator — base do EDMD (Koopman);
- Brunton, Proctor & Kutz (2016) — Discovering Governing Equations from Data — SINDy;
- Coulson, Lygeros & Dörfler (2019) — Data-Enabled Predictive Control: In the Shallows of the DeePC;
- Sutton & Barto (2018) — Reinforcement Learning: An Introduction.
Encerramento
![]()
Prof. Dr. Raphael Teixeira
Universidade Federal do Pará
raphaelbt@ufpa.br