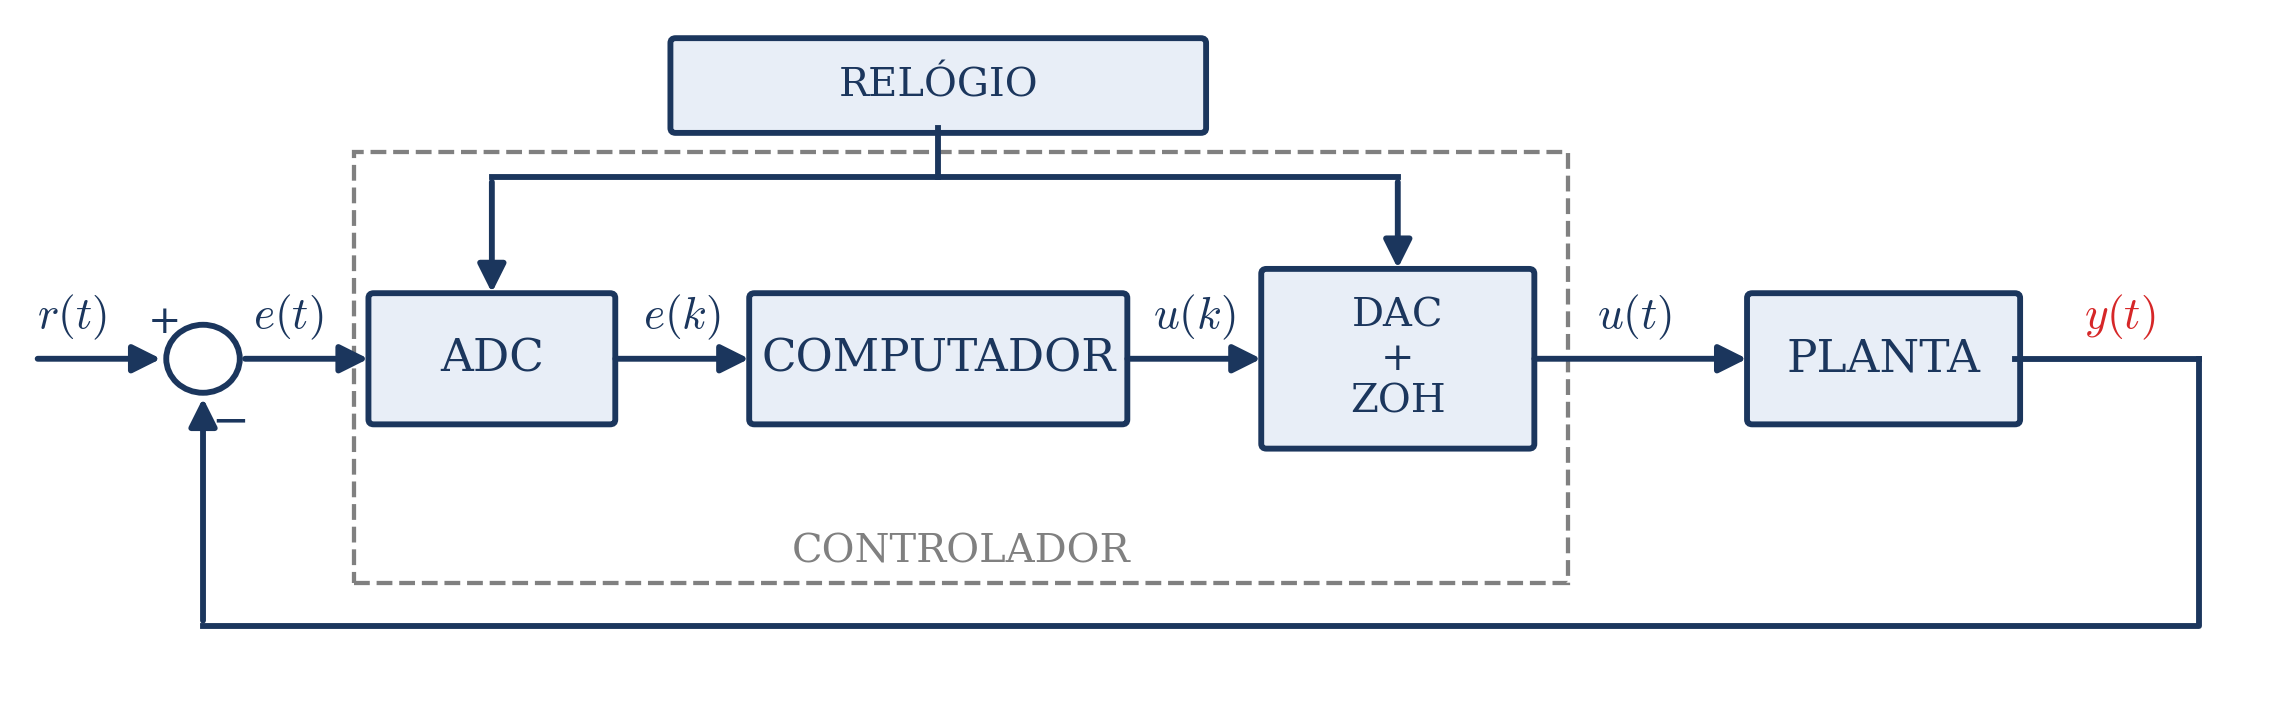
Controle por computador e discretização
2.1–2.2 - Landau & Zito: Digital Control Systems
Sistema de controle digital
2ª maneira (Fig. 2.2): o comparador vai para depois do ADC; a referência \(r(k)\) passa a ser uma sequência fornecida pelo computador.
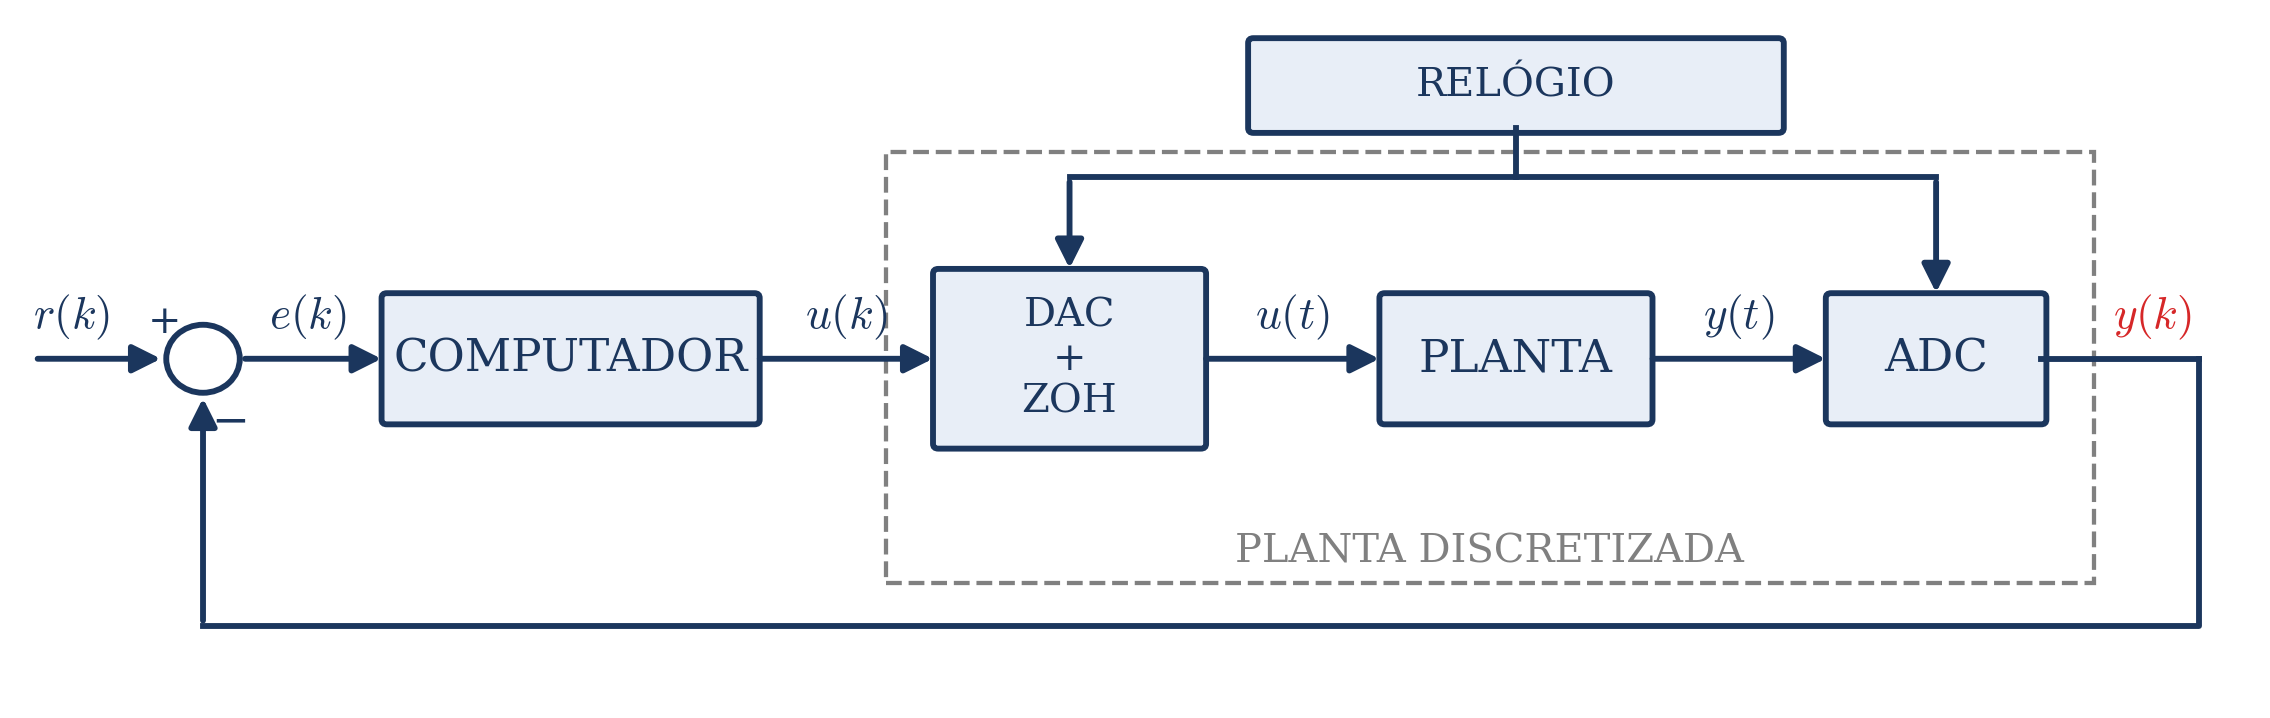
O conjunto DAC – planta – ADC é visto como um sistema discretizado: entrada \(\{u(k)\}\), saída \(\{y(k)\}\), descrito por um modelo em tempo discreto (ligado ao modelo contínuo da planta).
ADC, DAC e ZOH
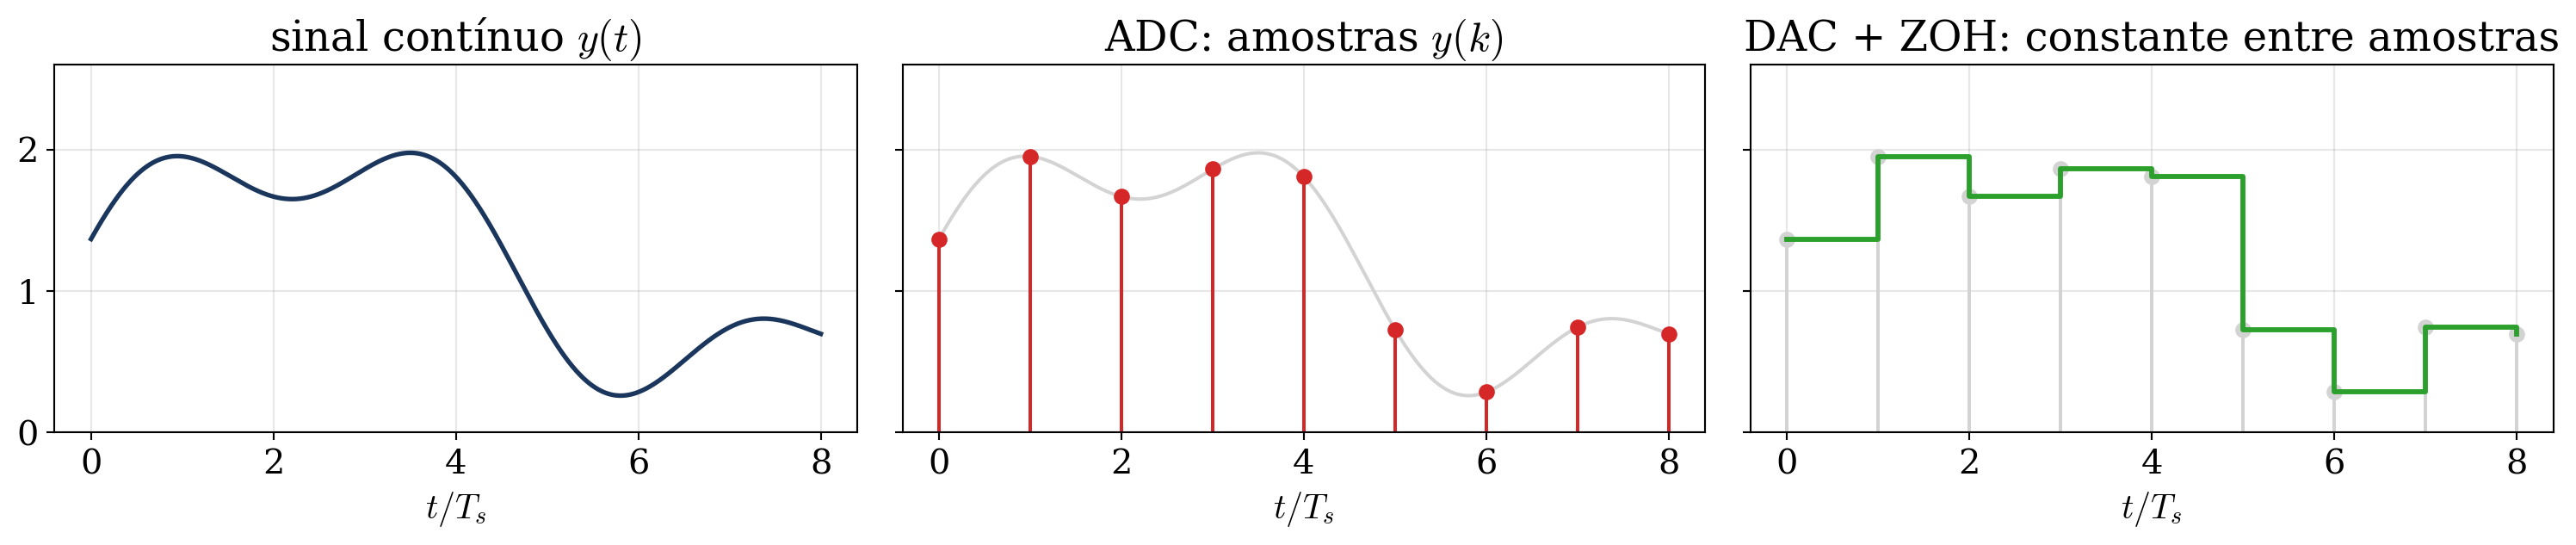
O ADC faz duas operações:
- amostragem — troca o sinal contínuo por uma sequência de valores igualmente espaçados no tempo (de \(T_s\), o período de amostragem);
- quantização — representa a amplitude por um conjunto discreto de valores, codificados em binário.
- Com ADCs de 12 bits ou mais, os efeitos da quantização são desprezados no livro (voltam no Cap. 8).
- O DAC converte, nos instantes de amostragem, o sinal digital em sinal contínuo.
- O ZOH (zero-order hold) mantém esse sinal constante durante o período de amostragem.
Discretização de uma senoide
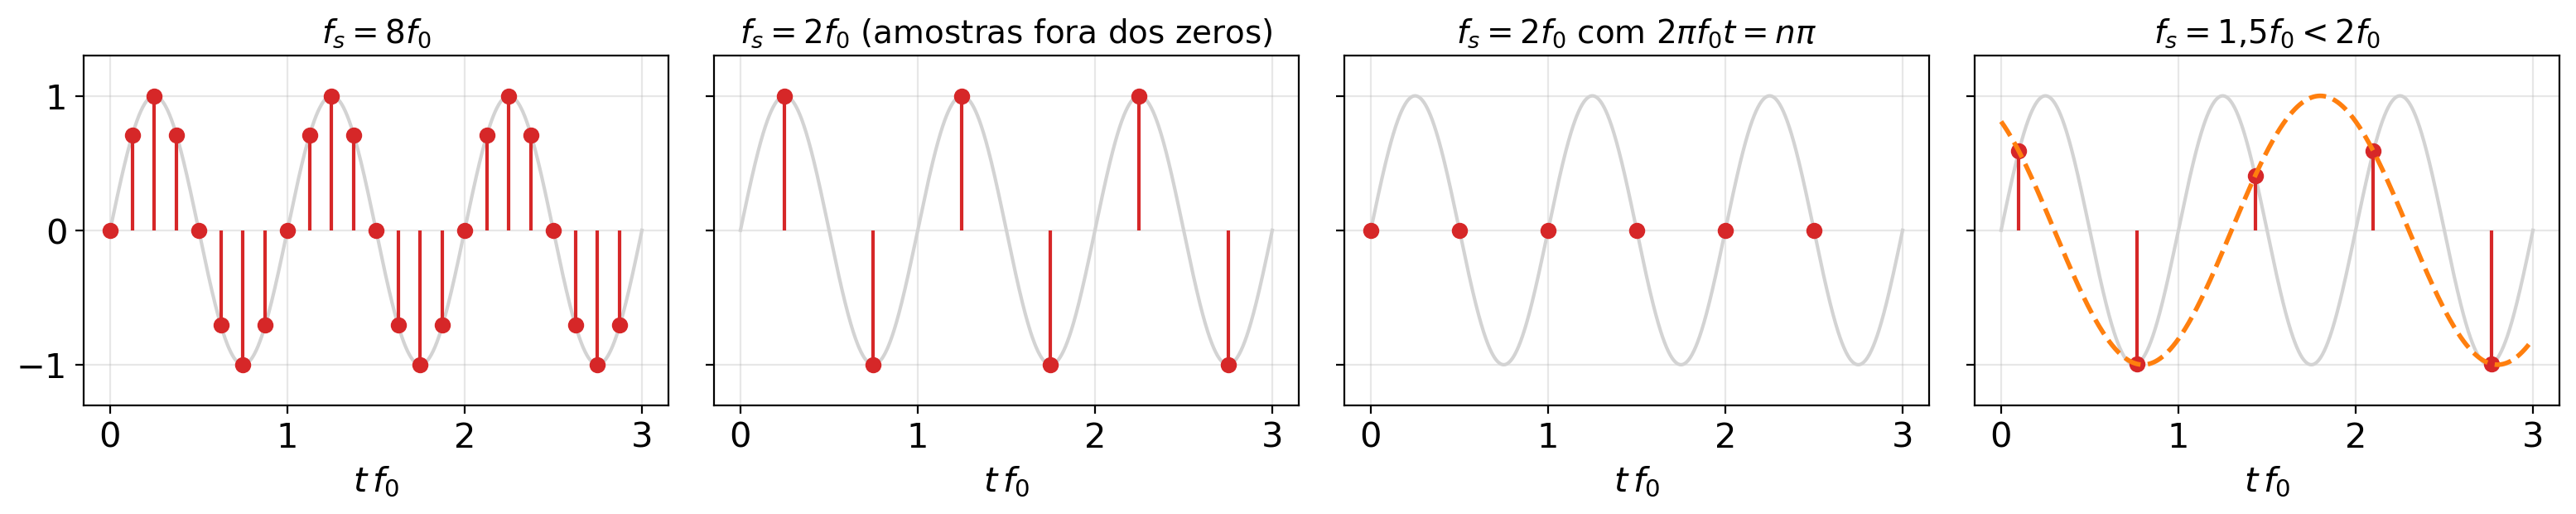
- \(f_s = 8f_0\): a natureza contínua do sinal se preserva nas amostras.
- \(f_s = 2f_0\): ainda se obtém um sinal periódico — a menos que as amostras caiam em \(2\pi f_0 t = n\pi\): aí a sequência é identicamente nula.
- \(f_s < 2f_0\): aparece um sinal periódico, mas com outra frequência, \(f = f_s - f_0\) (tracejado).
Teorema de Nyquist e espectro do sinal amostrado
Para reconstruir um sinal contínuo a partir das amostras:
\[ f_s > 2 f_{\max} \qquad (2.2.1) \]
\(f_s = 2 f_{\max}\) é um limite teórico: na prática escolhe-se \(f_s\) maior. A amostragem é uma modulação em amplitude de uma “portadora” \(f_s\): o espectro do sinal se replica em torno de \(f_s\) e de seus múltiplos.
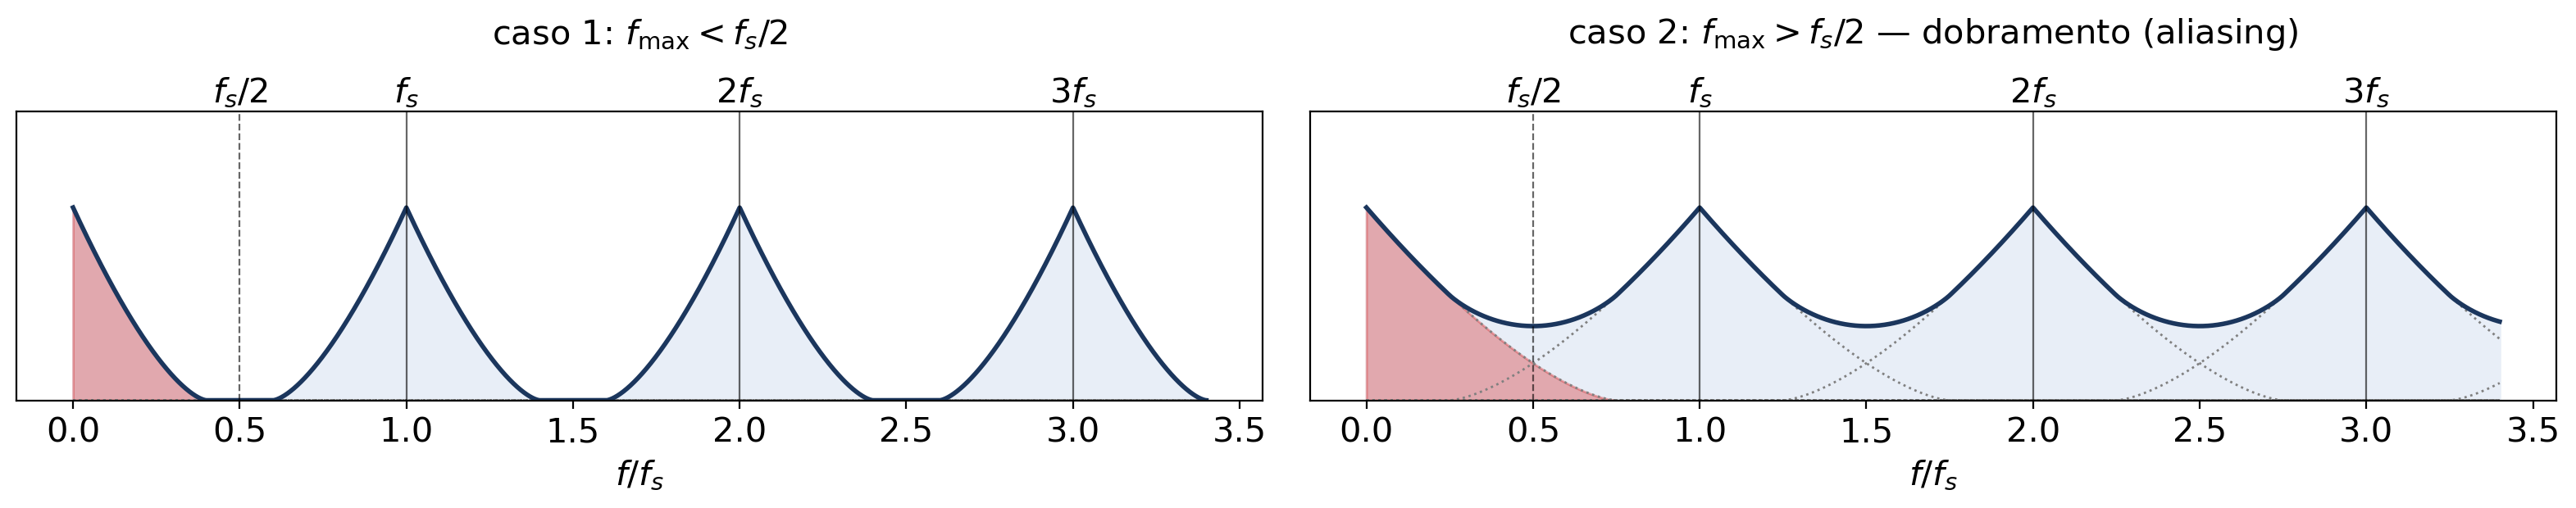
Em vermelho, o espectro contínuo; em azul, o espectro do sinal amostrado. A frequência \(f_s/2\) — a maior admissível sem distorção — é a frequência de Nyquist (ou de Shannon).
Filtro anti-aliasing
Para evitar o dobramento do espectro, os sinais analógicos são filtrados antes da amostragem, garantindo
\[ f_{\max} < \tfrac{1}{2} f_s \qquad (2.2.2) \]
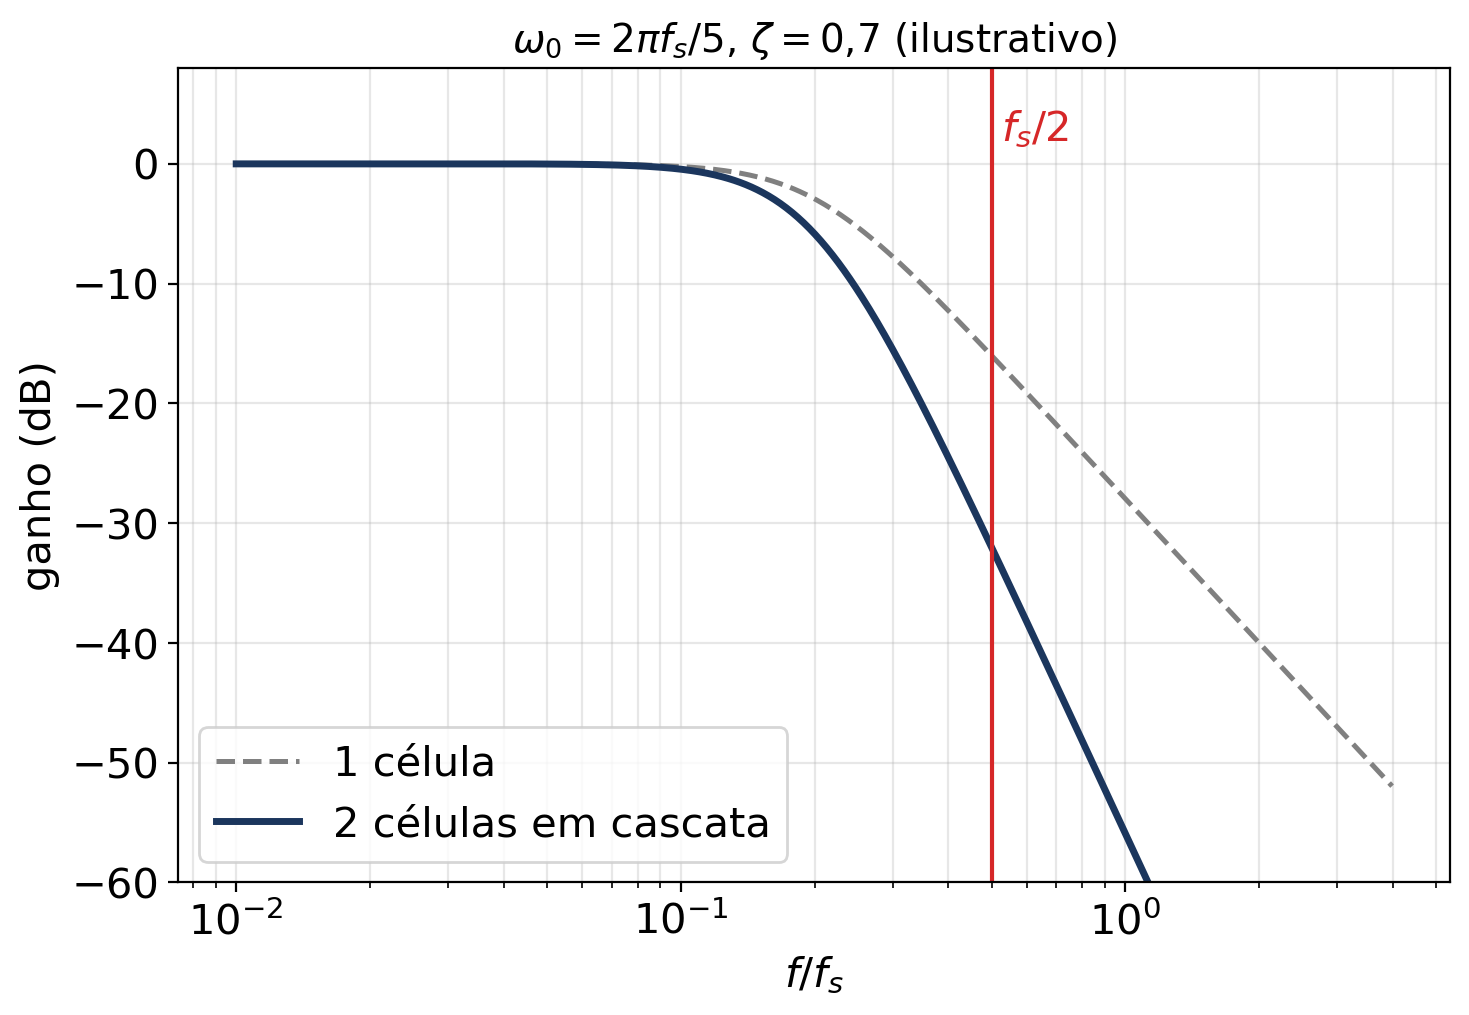
Um bom filtro anti-aliasing tem pelo menos duas células de 2ª ordem em cascata (Fig. 2.6):
\[ \frac{\omega_0^2}{\omega_0^2 + 2\zeta\omega_0 s + s^2}\;\cdot\;\frac{\omega_0^2}{\omega_0^2 + 2\zeta\omega_0 s + s^2} \]
- grande atenuação acima de \(f_s/2\);
- banda passante maior que a banda desejada em malha fechada (em geral maior que a de malha aberta).
Amostragem lenta: subamostragem (decimação)
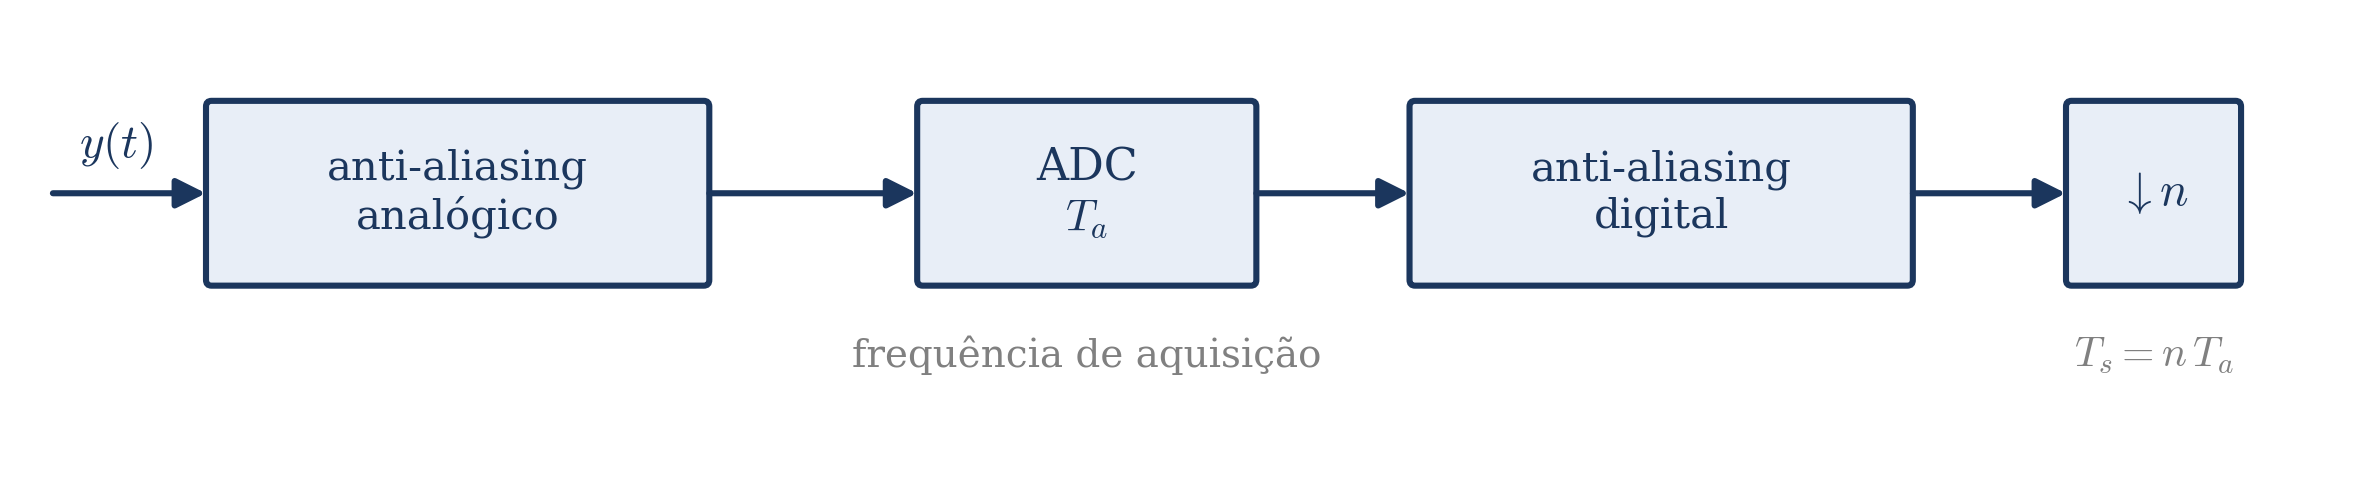
Quando a frequência de amostragem desejada é muito baixa (Fig. 2.7):
- amostra-se a uma frequência mais alta (múltiplo inteiro da desejada), com o filtro anti-aliasing analógico adequado;
- o sinal amostrado passa por um filtro anti-aliasing digital;
- um divisor de frequência (decimação) fornece a sequência na frequência desejada, \(T_s = n\,T_a\).
O mesmo esquema serve sempre que a aquisição é mais rápida que a amostragem escolhida para a malha — que deve ser um divisor inteiro da frequência de aquisição.
Sistema de 1ª ordem
\[ H(s) = \frac{1}{1 + sT_0} \quad\Rightarrow\quad f_B = f_0 = \frac{1}{2\pi T_0} \]
(atenuação maior que 3 dB acima de \(\omega_0 = 1/T_0 = 2\pi f_0\)).
Aplicando (2.2.3), com \(T_s = 1/f_s\):
1ª ordem
\[ \frac{T_0}{4} < T_s < T_0 \qquad (2.2.4) \]
Isso corresponde a duas a nove amostras no tempo de subida da resposta ao degrau.
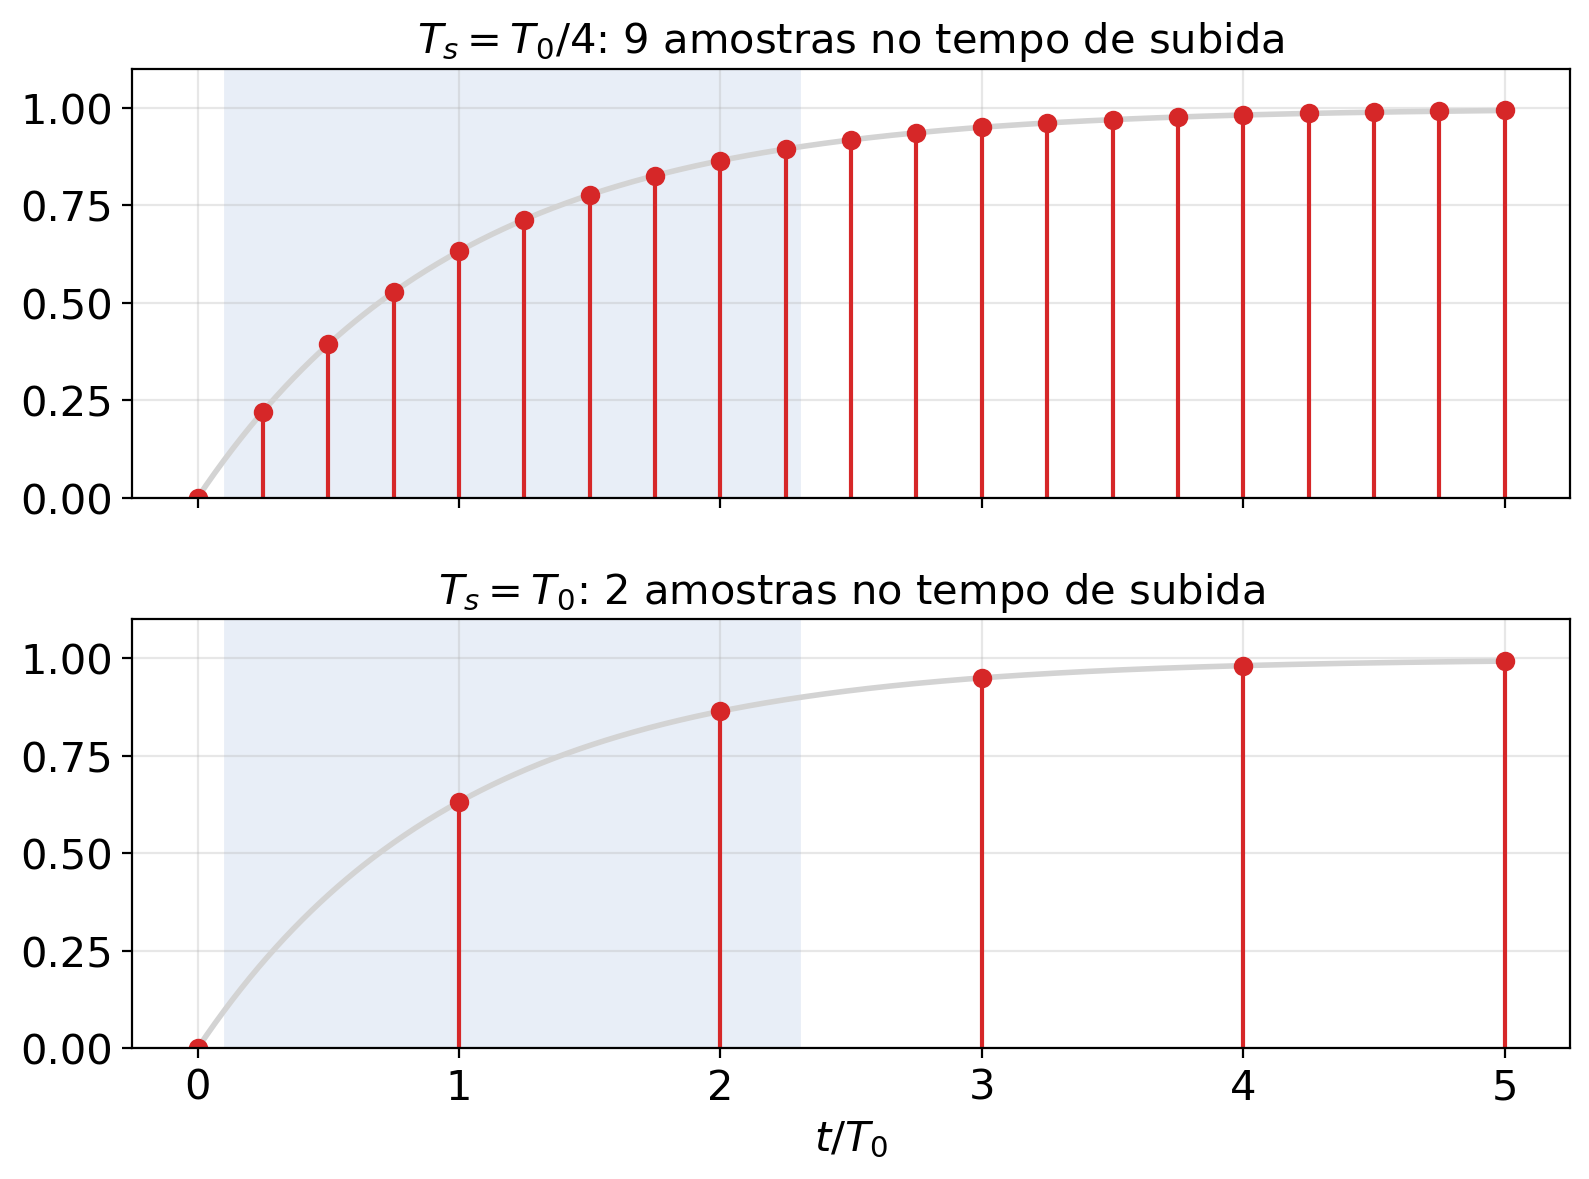
Faixa sombreada: tempo de subida de 10% a 90%, \(\approx 2{,}2\,T_0\).
Encerramento
Prof. Dr. Raphael Teixeira
Universidade Federal do Pará