Vetores no espaço
11.2 - Larson & Edwards: Multivariable Calculus
Prof. Dr. Raphael Teixeira
Universidade Federal do Pará
O sistema de coordenadas tridimensional
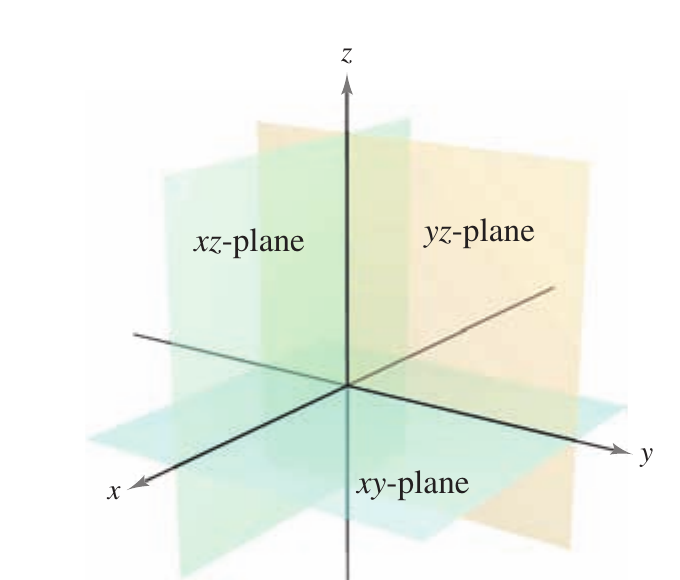
O sistema de coordenadas tridimensional é construído passando um eixo \(z\) perpendicular aos eixos \(x\) e \(y\) pela origem. Tomados aos pares, os eixos determinam três planos coordenados — o plano \(xy\), o plano \(xz\) e o plano \(yz\) — que separam o espaço em oito octantes; o primeiro octante é aquele em que as três coordenadas são positivas.
![]()
Figura 11.14 — O sistema de coordenadas tridimensional.
Pontos como triplas ordenadas
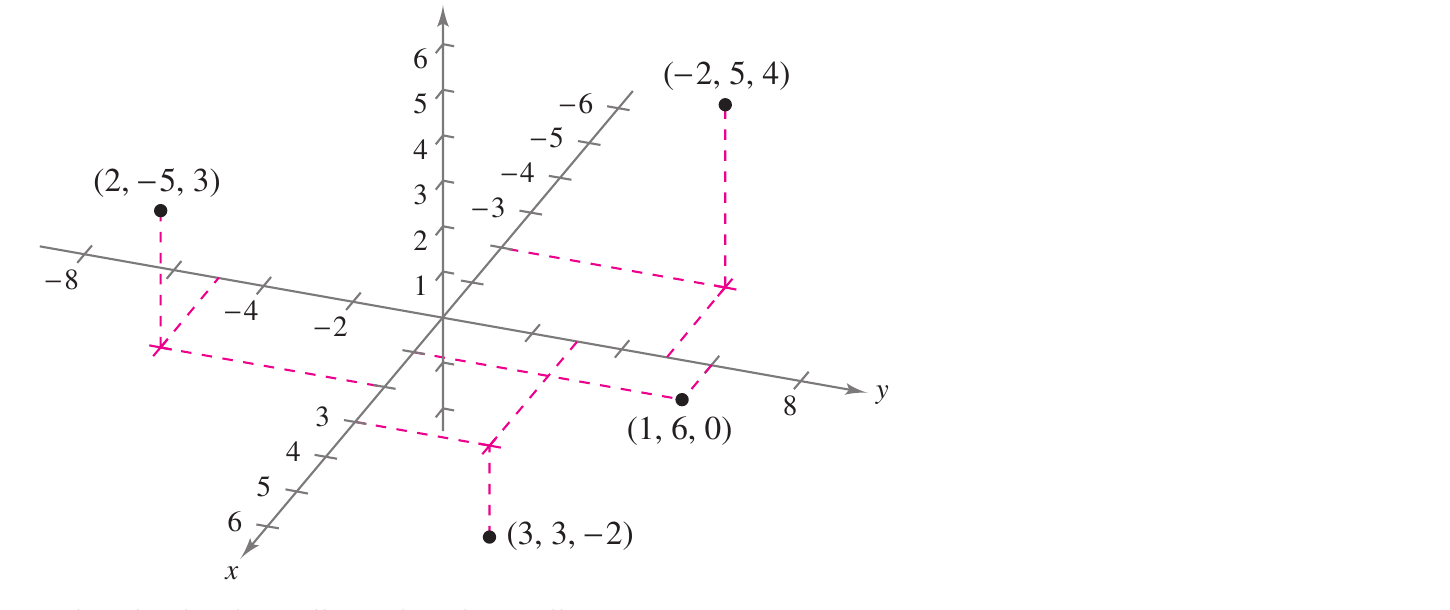
Um ponto \(P\) no espaço é determinado por uma tripla ordenada \((x,y,z)\), onde \[x = \text{dist. direcionada do plano } yz \text{ a } P, \quad y = \text{dist. direcionada do plano } xz \text{ a } P, \quad z = \text{dist. direcionada do plano } xy \text{ a } P.\]
![]()
Figura 11.15 — Pontos no sistema de coordenadas tridimensional são representados por triplas ordenadas.
Orientação destrógira e levógira
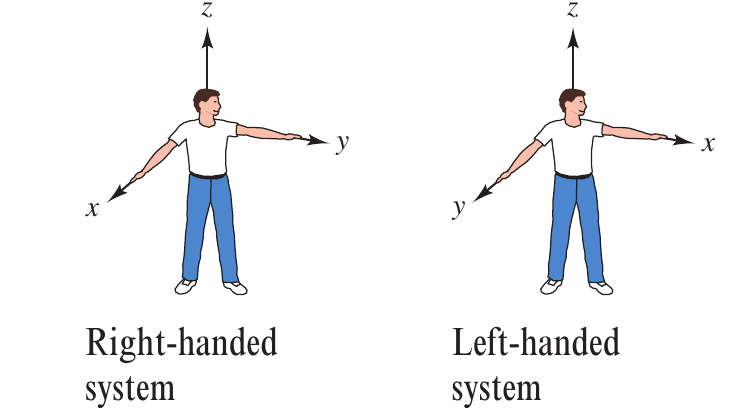
Um sistema de coordenadas tridimensional pode ter orientação destrógira (right-handed) ou levógira (left-handed). Para determinar a orientação, imagine-se na origem, com os braços apontando nas direções positivas de \(x\) e \(y\) e o eixo \(z\) apontando para cima: o sistema é destrógiro ou levógiro dependendo de qual mão aponta ao longo do eixo \(x\). Este livro trabalha exclusivamente com o sistema destrógiro.
![]()
Figura 11.16 — Sistemas destrógiro e levógiro.
A fórmula da distância no espaço
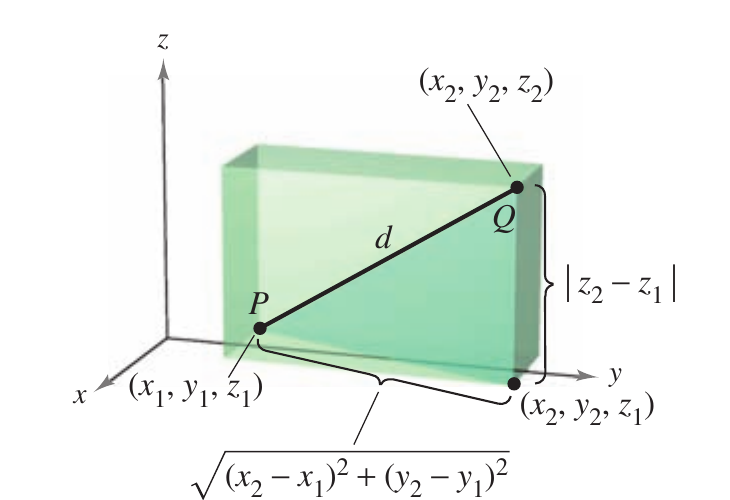
Muitas fórmulas de \(\mathbb{R}^2\) se estendem a três dimensões. Para a distância entre dois pontos no espaço, aplica-se o Teorema de Pitágoras duas vezes: uma vez no plano \(xy\) para obter a distância horizontal \(\sqrt{(x_2-x_1)^2+(y_2-y_1)^2}\), e outra vez combinando essa distância horizontal com a diferença vertical \(|z_2-z_1|\):
\[d = \sqrt{(x_2-x_1)^2 + (y_2-y_1)^2 + (z_2-z_1)^2}. \qquad \text{(Fórmula da distância)}\]
Exemplo 1 — distância entre dois pontos no espaço
A distância entre \((2,-1,3)\) e \((1,0,-2)\) é \[d = \sqrt{(1-2)^2+(0+1)^2+(-2-3)^2} = \sqrt{1+1+25} = \sqrt{27} = 3\sqrt{3}.\]
A equação de uma esfera
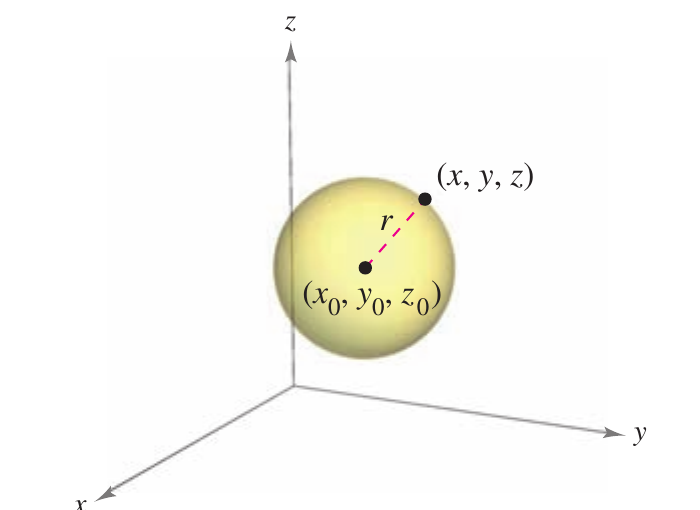
Uma esfera de centro \((x_0,y_0,z_0)\) e raio \(r\) é o conjunto de todos os pontos \((x,y,z)\) cuja distância a \((x_0,y_0,z_0)\) é \(r\), o que dá a equação padrão \[(x-x_0)^2 + (y-y_0)^2 + (z-z_0)^2 = r^2. \qquad \text{(Equação da esfera)}\] O ponto médio do segmento entre \((x_1,y_1,z_1)\) e \((x_2,y_2,z_2)\) tem coordenadas \[\left(\frac{x_1+x_2}{2},\, \frac{y_1+y_2}{2},\, \frac{z_1+z_2}{2}\right). \qquad \text{(Fórmula do ponto médio)}\]
Exemplo 2 — equação de uma esfera
Encontre a equação padrão da esfera que tem \((5,-2,3)\) e \((0,4,-3)\) como extremidades de um diâmetro. Pelo ponto médio, o centro é \[\left(\frac{5+0}{2}, \frac{-2+4}{2}, \frac{3-3}{2}\right) = \left(\frac{5}{2}, 1, 0\right).\] Pela fórmula da distância, o raio é \[r = \sqrt{\left(0-\tfrac{5}{2}\right)^2 + (4-1)^2 + (-3-0)^2} = \sqrt{\tfrac{25}{4}+18} = \sqrt{\tfrac{97}{4}} = \frac{\sqrt{97}}{2}.\]
\[\boxed{\left(x-\tfrac{5}{2}\right)^2 + (y-1)^2 + z^2 = \tfrac{97}{4}}\]
Componentes e vetores unitários padrão
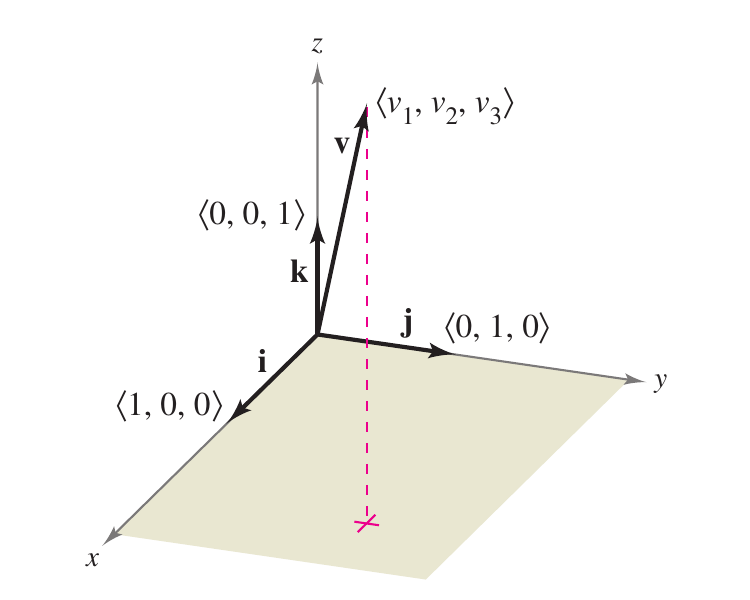
No espaço, vetores são denotados por triplas ordenadas \(\mathbf{v} = \langle v_1,v_2,v_3\rangle\), o vetor nulo é \(\mathbf{0} = \langle 0,0,0\rangle\), e os vetores unitários padrão são \(\mathbf{i}=\langle1,0,0\rangle\), \(\mathbf{j}=\langle0,1,0\rangle\), \(\mathbf{k}=\langle0,0,1\rangle\) na direção do eixo \(z\) positivo, com \[\mathbf{v} = v_1\mathbf{i} + v_2\mathbf{j} + v_3\mathbf{k}.\]
![]()
Figura 11.19 — Os vetores unitários padrão no espaço.
Definição: vetores no espaço
Sejam \(\mathbf{u}=\langle u_1,u_2,u_3\rangle\) e \(\mathbf{v}=\langle v_1,v_2,v_3\rangle\) vetores no espaço e \(c\) um escalar.
- Igualdade: \(\mathbf{u}=\mathbf{v}\) sse \(u_1=v_1\), \(u_2=v_2\) e \(u_3=v_3\).
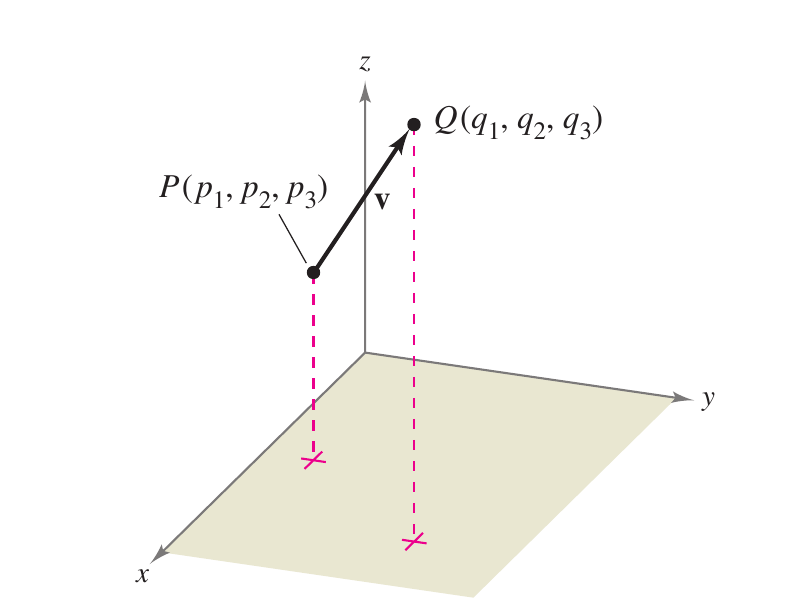
- Forma de componentes: se \(\mathbf{v}\) vai de \(P(p_1,p_2,p_3)\) a \(Q(q_1,q_2,q_3)\), então \(\mathbf{v} = \langle q_1-p_1,\, q_2-p_2,\, q_3-p_3\rangle\).
- Comprimento: \(\|\mathbf{v}\| = \sqrt{v_1^2+v_2^2+v_3^2}\).
- Vetor unitário na direção de \(\mathbf{v}\): \(\dfrac{\mathbf{v}}{\|\mathbf{v}\|} = \dfrac{1}{\|\mathbf{v}\|}\langle v_1,v_2,v_3\rangle\), \(\mathbf{v}\neq\mathbf{0}\).
- Soma: \(\mathbf{v}+\mathbf{u} = \langle v_1+u_1,\, v_2+u_2,\, v_3+u_3\rangle\).
- Múltiplo escalar: \(c\mathbf{v} = \langle cv_1, cv_2, cv_3\rangle\).
As propriedades de adição vetorial e multiplicação por escalar do Teorema 11.1 (§11.1) continuam válidas para vetores no espaço — a álgebra é idêntica, só com uma coordenada a mais.
Definição: vetores paralelos
Dois vetores não nulos \(\mathbf{u}\) e \(\mathbf{v}\) são paralelos se existe um escalar \(c\) tal que \(\mathbf{u} = c\mathbf{v}\).
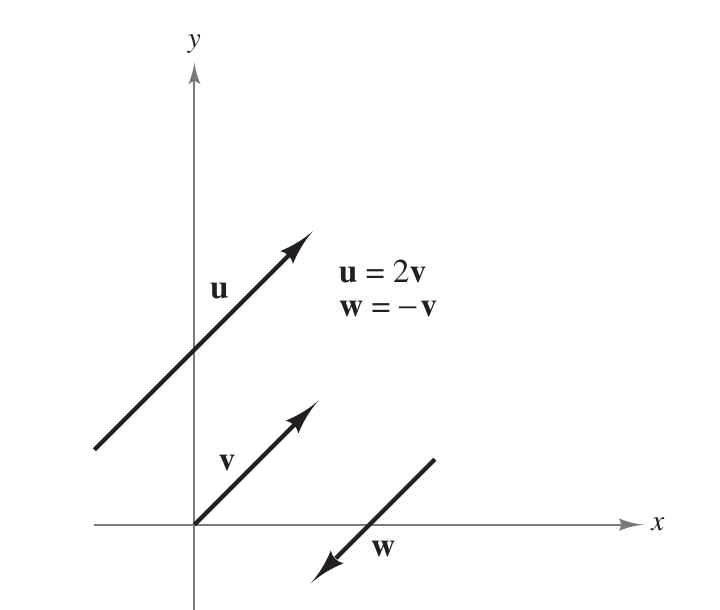
Na Figura 11.21, \(\mathbf{u}\), \(\mathbf{v}\) e \(\mathbf{w}\) são paralelos porque \(\mathbf{u}=2\mathbf{v}\) e \(\mathbf{w}=-\mathbf{v}\).
![]()
Figura 11.21 — Vetores paralelos.
Exemplo 4 — vetores paralelos
O vetor \(\mathbf{w}\) tem ponto inicial \((2,-1,3)\) e terminal \((-4,7,5)\), logo \(\mathbf{w} = \langle -4-2,\, 7-(-1),\, 5-3\rangle = \langle -6,8,2\rangle\). Qual dos vetores a seguir é paralelo a \(\mathbf{w}\)?
- \(\mathbf{u}=\langle3,-4,-1\rangle\): como \(\mathbf{u} = -\tfrac12\langle-6,8,2\rangle = -\tfrac12\mathbf{w}\), \(\mathbf{u}\) é paralelo a \(\mathbf{w}\).
- \(\mathbf{v}=\langle12,-16,4\rangle\): procurando \(c\) tal que \(\langle12,-16,4\rangle = c\langle-6,8,2\rangle\), obtém-se \(c=-2\) (1ª componente), \(c=-2\) (2ª) e \(c=2\) (3ª) — inconsistente, logo \(\mathbf{v}\) não é paralelo a \(\mathbf{w}\).
Exemplo 5 — pontos colineares
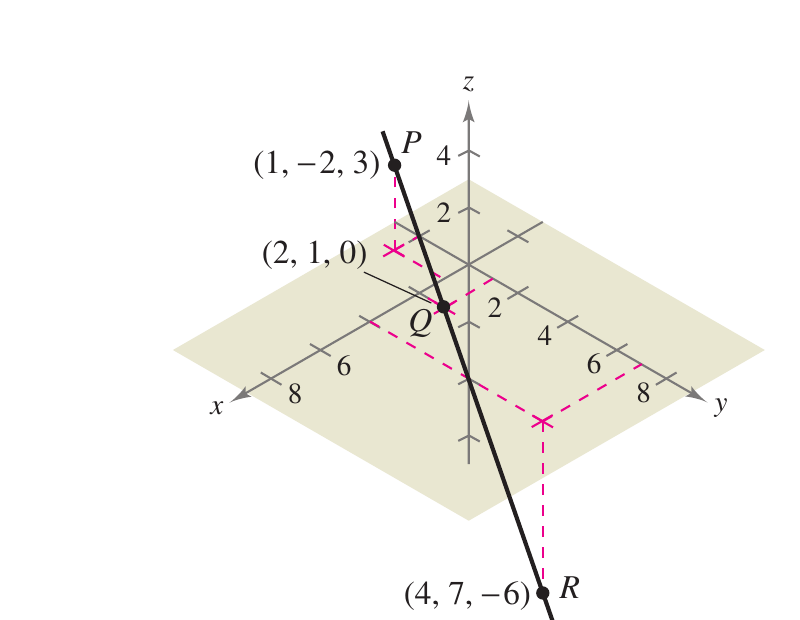
Determine se \(P(1,-2,3)\), \(Q(2,1,0)\) e \(R(4,7,-6)\) são colineares. Os vetores com ponto inicial comum \(P\) são \[\overrightarrow{PQ} = \langle 2-1,\, 1-(-2),\, 0-3\rangle = \langle1,3,-3\rangle, \qquad \overrightarrow{PR} = \langle 4-1,\, 7-(-2),\, -6-3\rangle = \langle3,9,-9\rangle.\] Como \(\overrightarrow{PR} = 3\,\overrightarrow{PQ}\), os dois vetores são paralelos e, tendo ponto inicial comum, \(P\), \(Q\) e \(R\) estão sobre a mesma reta.
![]()
Figura 11.22 — Os pontos \(P\), \(Q\) e \(R\) estão sobre a mesma reta.
Exemplo 6 — notação de vetores unitários padrão
- \(\mathbf{v} = 4\mathbf{i}-5\mathbf{k} = \langle4,0,-5\rangle\) (a componente em \(\mathbf{j}\) é \(0\), pois está ausente).
- Para \(\mathbf{v}=7\mathbf{i}-\mathbf{j}+3\mathbf{k}\) com ponto inicial \(P(-2,3,5)\), procura-se \(Q(q_1,q_2,q_3)\) tal que \(q_1-(-2)=7\), \(q_2-3=-1\), \(q_3-5=3\) — donde \(Q=(5,2,8)\).
Vetores também representam força, por terem magnitude e direção; se várias forças atuam sobre um objeto, a força resultante é a soma vetorial das forças.
Exemplo 7 — medindo força
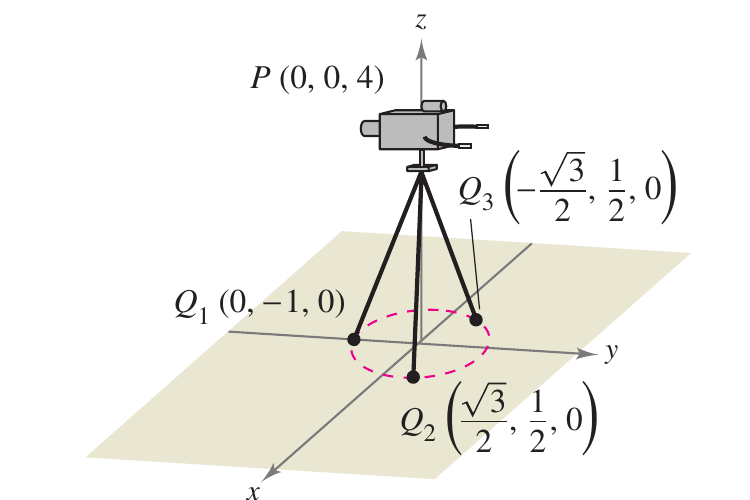
Uma câmera de TV de \(120\) libras é sustentada por um tripé. As pernas tocam o chão em \(Q_1(0,-1,0)\), \(Q_2\!\left(\tfrac{\sqrt3}{2},\tfrac12,0\right)\) e \(Q_3\!\left(-\tfrac{\sqrt3}{2},\tfrac12,0\right)\), com o topo em \(P(0,0,4)\). As direções das forças \(\mathbf{F}_1,\mathbf{F}_2,\mathbf{F}_3\) em cada perna são \[\overrightarrow{PQ_1} = \langle0,-1,-4\rangle, \quad \overrightarrow{PQ_2} = \left\langle\tfrac{\sqrt3}{2},\tfrac12,-4\right\rangle, \quad \overrightarrow{PQ_3} = \left\langle-\tfrac{\sqrt3}{2},\tfrac12,-4\right\rangle.\]
Exemplo 7 — medindo força (continuação)
Como as três pernas têm o mesmo comprimento e suportam a carga igualmente, \(\|\mathbf{F}_1\|=\|\mathbf{F}_2\|=\|\mathbf{F}_3\|\), logo existe uma constante \(c\) com \(\mathbf{F}_1=c\langle0,-1,-4\rangle\) etc. A força total é \(\mathbf{F}=\langle0,0,-120\rangle\) e \(\mathbf{F}=\mathbf{F}_1+\mathbf{F}_2+\mathbf{F}_3\) implica que cada força tem componente vertical \(-40\), ou seja \(c(-4)=-40\) e \(c=10\). Portanto
\[\boxed{\mathbf{F}_1 = \langle0,-10,-40\rangle, \qquad \mathbf{F}_2 = \langle5\sqrt3,5,-40\rangle, \qquad \mathbf{F}_3 = \langle-5\sqrt3,5,-40\rangle.}\]
![]()
Figura 11.23 — Tripé sustentando uma câmera de TV.
Fórmula da distância no espaço
Sejam \((x_1,y_1,z_1)\) e \((x_2,y_2,z_2)\). No plano \(xy\), o ponto \((x_2,y_2,z_1)\) está à distância \(\sqrt{(x_2-x_1)^2+(y_2-y_1)^2}\) de \((x_1,y_1,z_1)\) pelo Teorema de Pitágoras em duas dimensões. O segmento de \((x_1,y_1,z_1)\) a \((x_2,y_2,z_2)\) é a hipotenusa de um segundo triângulo retângulo, cujos catetos são esse valor e \(|z_2-z_1|\) (o cateto vertical, perpendicular ao plano \(xy\)).
Fórmula da distância no espaço (continuação)
Aplicando o Teorema de Pitágoras outra vez, \[d^2 = \left(\sqrt{(x_2-x_1)^2+(y_2-y_1)^2}\right)^2 + (z_2-z_1)^2 = (x_2-x_1)^2+(y_2-y_1)^2+(z_2-z_1)^2,\] donde a fórmula da distância. A equação da esfera segue diretamente: \((x,y,z)\) está na esfera de centro \((x_0,y_0,z_0)\) e raio \(r\) exatamente quando sua distância ao centro é \(r\), isto é, quando \(d^2=r^2\) na fórmula acima com \((x_1,y_1,z_1)=(x_0,y_0,z_0)\).
Consistência do Exemplo 7
As três pernas têm o mesmo comprimento \[\|\overrightarrow{PQ_i}\| = \sqrt{(\pm\sqrt3/2)^2+(1/2)^2+16} = \sqrt{3/4+1/4+16}=\sqrt{17}\] (a mesma para \(i=1,2,3\), confirmando \(\|\mathbf{F}_1\|=\|\mathbf{F}_2\|=\|\mathbf{F}_3\|\) independentemente de \(c\)). Somando as três forças encontradas, \[\mathbf{F}_1+\mathbf{F}_2+\mathbf{F}_3 = \langle 0+5\sqrt3-5\sqrt3,\; -10+5+5,\; -40-40-40\rangle = \langle0,0,-120\rangle = \mathbf{F},\] confirmando a solução.