1.1–1.6 - Araújo: Differential Geometry
Universidade Federal do Pará
Definição
Uma curva parametrizada \(\alpha: I \to \mathbb{R}^n\) é regular quando \(\alpha'(t) \neq 0\) para todo \(t\).
Definição
Toda curva regular admite uma reparametrização \(\tilde\alpha = \alpha \circ h\) por comprimento de arco, isto é, com \(|\tilde\alpha'(s)| \equiv 1\), tomando \(h = S^{-1}\).
Derivação. Como \(S'(t) = v(t) > 0\), \(S\) é um difeomorfismo crescente de \([a,b]\) sobre \([0, l(\alpha)]\). Definindo \(h = S^{-1}\) e \(\tilde\alpha(s) = \alpha(h(s))\), a regra da cadeia dá \[ \tilde\alpha'(s) = h'(s)\,\alpha'(h(s)) = \alpha'(t)/v(t) \quad \text{com } t = h(s), \] logo \[ \boxed{|\tilde\alpha'(s)| = 1 \ \ \text{para todo } s} \] — a curva reparametrizada tem velocidade escalar unitária.
Para \(\alpha: I \to \mathbb{R}^3\):
Definição
Quando \(k(t) \neq 0\):
Definição
Definição
A torção \(\nu(t)\) mede a variação do plano osculador (gerado por \(\tau\) e \(\mathbf{n}\)) e é definida por \[ \mathbf{b}'(t) = -\nu(t)\,v(t)\,\mathbf{n}(t). \]
Parametrizando por comprimento de arco, valem as fórmulas de Frenet:
\[ \boxed{\tau' = k\,\mathbf{n}, \qquad \mathbf{n}' = -k\,\tau - \nu\,\mathbf{b}, \qquad \mathbf{b}' = \nu\,\mathbf{n}} \]
Teorema 1.2.2 + Nota 1.2.3
Dadas funções \(k, \nu\) (com \(k > 0\)), existe uma curva parametrizada por comprimento de arco com essas curvatura e torção, única a menos de movimento rígido de \(\mathbb{R}^3\).
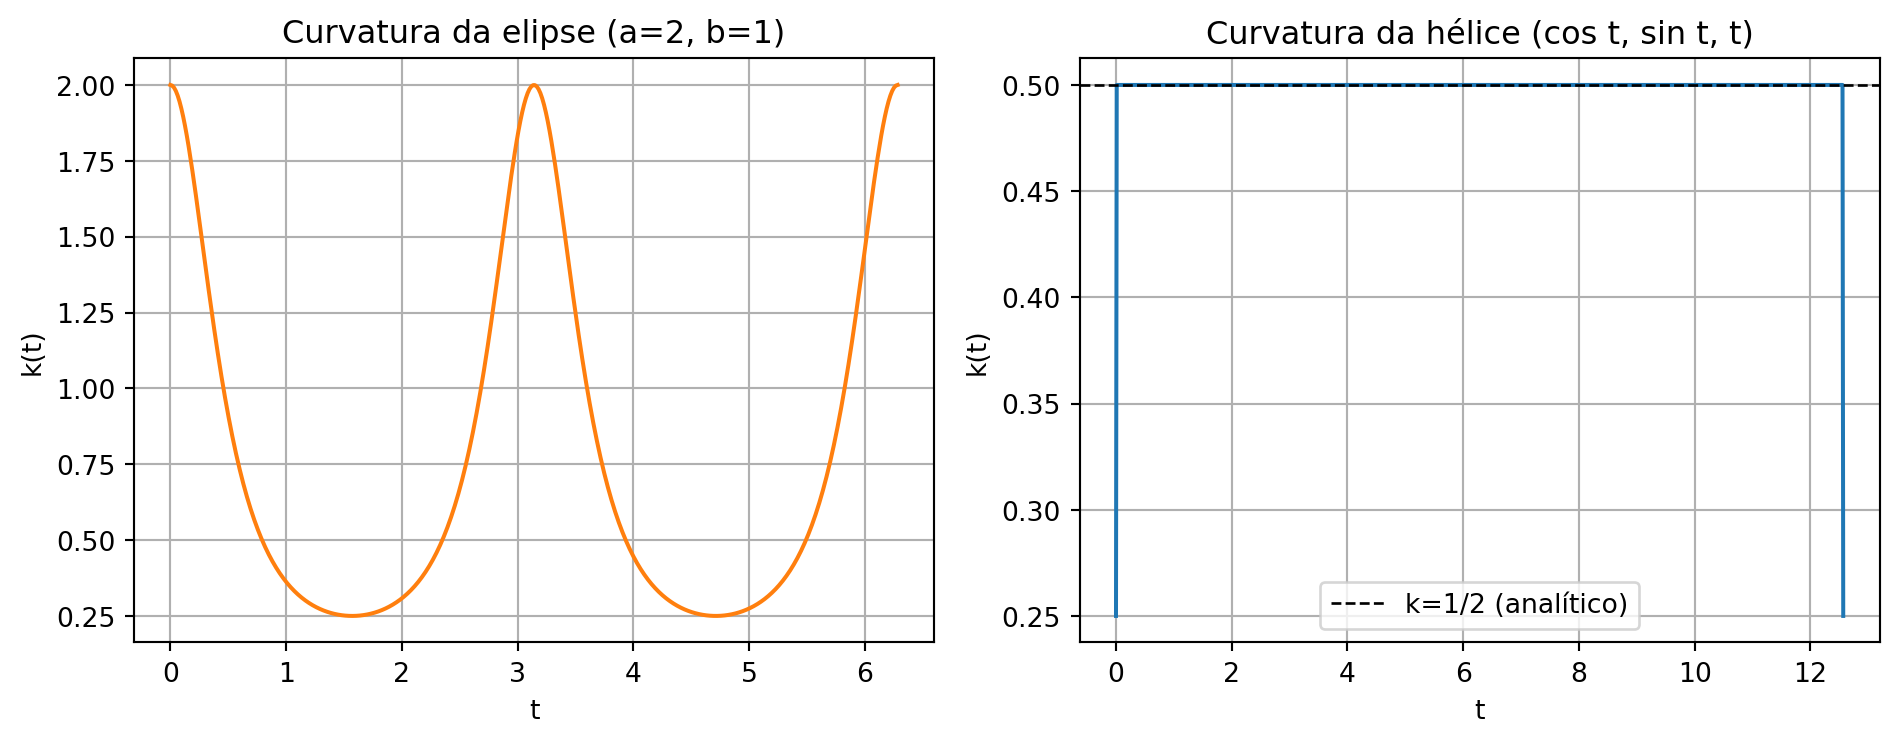
O texto afirma que a hélice \(\alpha(t) = (\cos t, \sin t, t)\) tem curvatura constante, sem dar o valor. Refazendo a conta:
\[ \alpha'(t) = (-\sin t, \cos t, 1) \quad\Rightarrow\quad v(t) = |\alpha'(t)| = \sqrt{2} \ \ \text{(constante)}. \]
Logo \(\tau(t) = \alpha'(t)/\sqrt{2}\) e, como \(v\) é constante, \[ \tau'(t) = \alpha''(t)/\sqrt{2} = (-\cos t, -\sin t, 0)/\sqrt{2}, \qquad |\tau'(t)| = 1/\sqrt{2}. \]
Portanto \[ k(t) = \frac{|\tau'(t)|}{v(t)} = \frac{1/\sqrt2}{\sqrt2} = \frac{1}{2}, \]
\[ \boxed{k \equiv \tfrac{1}{2} \ \ \text{— constante}} \]
confirmando a afirmação do texto (Fig. 1.1: exemplo de curva de curvatura constante que não é planar).
Em \(\mathbb{R}^2\) a curvatura ganha sinal:
Definição
Com \(\tau(s) = (\cos\varphi(s), \sin\varphi(s))\) o ângulo orientado do tangente com o eixo \(x\), tem-se \[ k(s) = \varphi'(s). \]
Teorema 1.3.2
Toda função \(k(s)\) é a curvatura (com sinal) de alguma curva plana, única a menos de movimento rígido do plano.
Para uma curva fechada e regular:
Definição
O índice de rotação é \[ \Re(\alpha) = \frac{1}{2\pi}\int_a^b k(s)\,ds. \]
\[ \boxed{\text{curva fechada convexa} \iff k \text{ não muda de sinal e } \Re(\alpha) = \pm 1} \]
Definição
A largura de uma curva fechada na direção \(\mathbf{v}\) é \[ \mathcal{L}(\mathbf{v}) = h(\mathbf{v}) + h(-\mathbf{v}), \qquad h(\mathbf{v}) = \max_s \langle \alpha(s), \mathbf{v}\rangle. \]
Curvatura da elipse \(\alpha(t) = (a\cos t, b\sin t)\) (Exercício 6(b), §1.3) e verificação numérica da curvatura constante da hélice: