EDMD na Prática

Controle Baseado em Dados

Prof. Dr. Raphael Teixeira

Universidade Federal do Pará

Recapitulando

Em Koopman — Introdução, EDMD estima \(K\) tal que \(\phi(x_{k+1}) \approx K\, \phi(x_k)\). Aqui, um sistema não linear de propósito, cujo espaço de observáveis invariante é conhecido — para conferir que EDMD recupera \(K\) exatamente.

Sistema de Exemplo

\[ x_{1,k+1} = \lambda_1 x_{1,k} \qquad x_{2,k+1} = \lambda_2 x_{2,k} + b\, x_{1,k}^2 \]

Não linear em \((x_1,x_2)\), mas linear no observável estendido \(z=(x_1,x_2,x_1^2)\), já que \(x_{1,k+1}^2=\lambda_1^2 x_{1,k}^2\):

\[ K = \begin{bmatrix} \lambda_1 & 0 & 0 \\ 0 & \lambda_2 & b \\ 0 & 0 & \lambda_1^2 \end{bmatrix} \]

Python — Dados e Observáveis

import numpy as np
lam1, lam2, bcoef = 0.9, 0.5, 1.0

def step(x):
    x1, x2 = x
    return np.array([lam1*x1, lam2*x2 + bcoef*x1**2])

def phi(x):
    x1, x2 = x
    return np.array([x1, x2, x1**2])

rng = np.random.default_rng(0)
X = rng.uniform(-1, 1, size=(300, 2))
Xnext = np.array([step(x) for x in X])

Python — Estimando \(K\)

Phi = np.array([phi(x) for x in X])
PhiNext = np.array([phi(x) for x in Xnext])
K = np.linalg.lstsq(Phi, PhiNext, rcond=None)[0].T

K_exact = np.array([[lam1,0,0], [0,lam2,bcoef], [0,0,lam1**2]])
print("K estimado:\n", np.round(K, 3))
K estimado:
 [[ 0.9   0.   -0.  ]
 [ 0.    0.5   1.  ]
 [-0.    0.    0.81]]

Nota

Sem ruído, \(K\) recupera \(K_{\text{exato}}\) até erro de ponto flutuante.

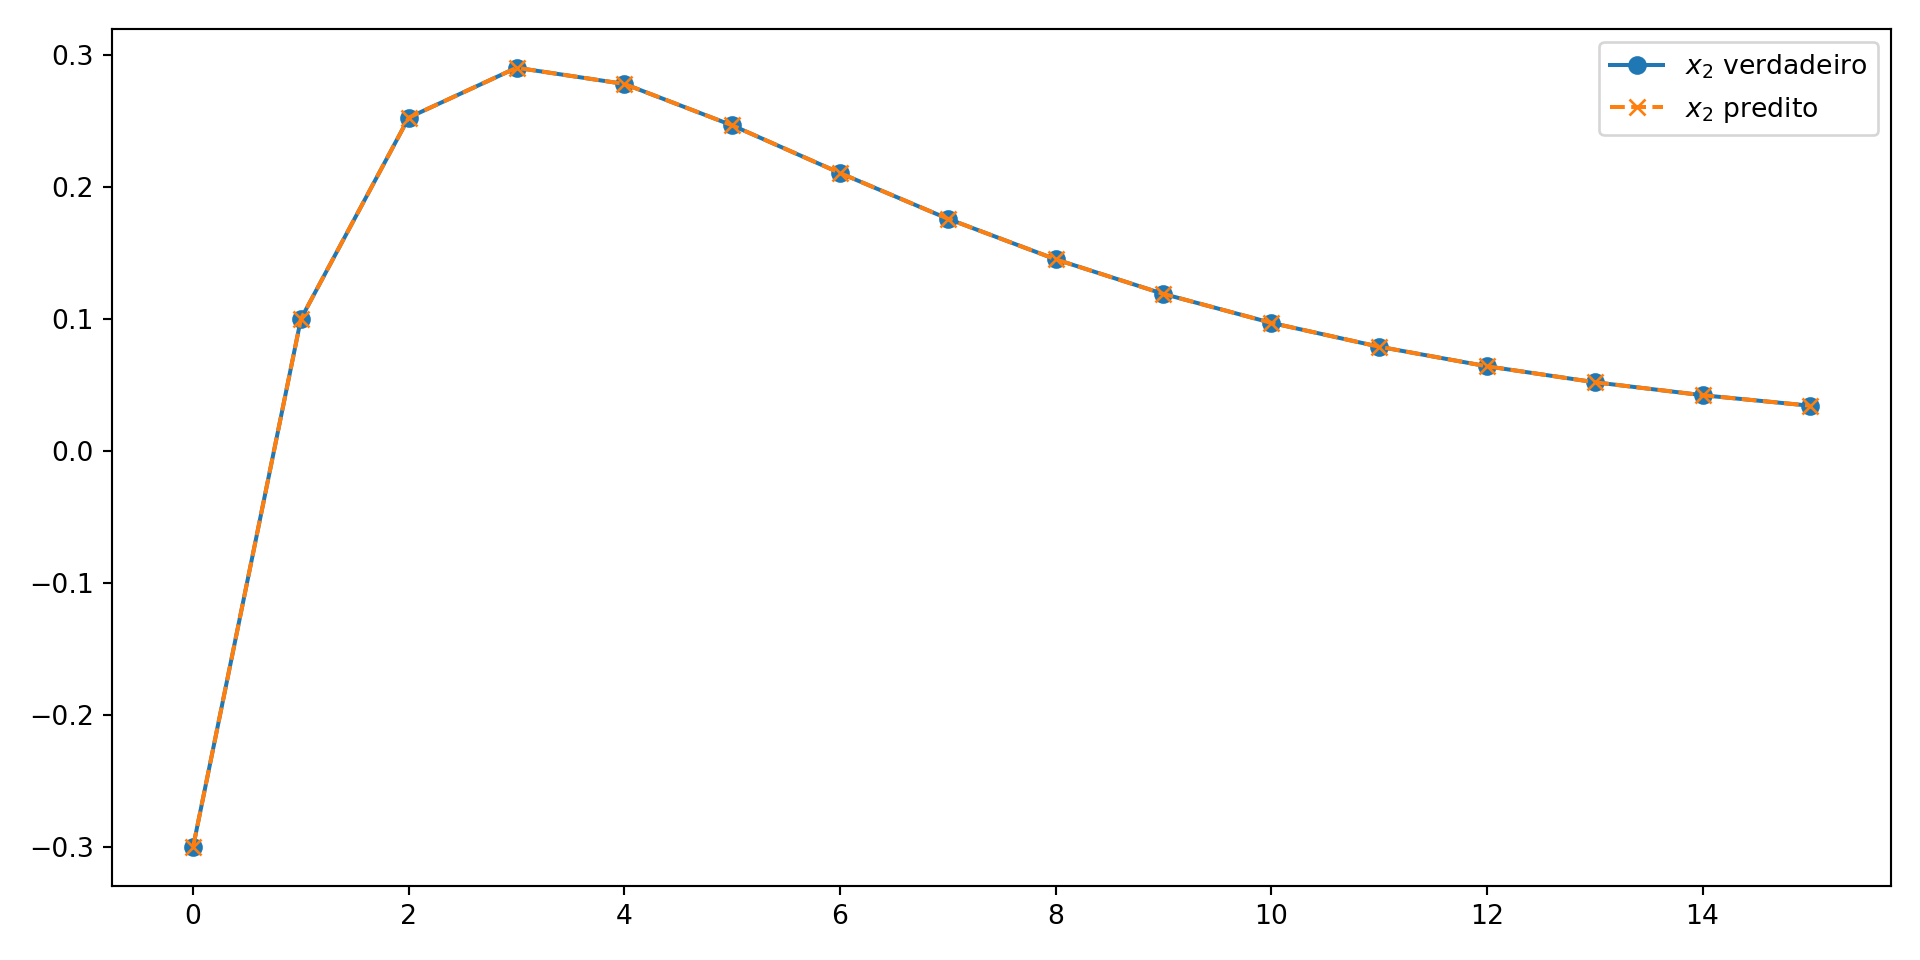
Resultado — Predição da Trajetória

import matplotlib.pyplot as plt
x0, steps = np.array([0.5, -0.3]), 15

z = [phi(x0)]
for _ in range(steps): z.append(K @ z[-1])
z = np.array(z)

x_true = [x0]
for _ in range(steps): x_true.append(step(x_true[-1]))
x_true = np.array(x_true)

fig, ax = plt.subplots()
_ = ax.plot(x_true[:,1], "o-", label="$x_2$ verdadeiro")
_ = ax.plot(z[:,1], "x--", label="$x_2$ predito")
_ = ax.legend()
plt.tight_layout(); plt.show()
Por Que o Dicionário Importa

Sem \(x_1^2\) (DMD comum, \(\phi(x)=(x_1,x_2)\)):

Klin = np.linalg.lstsq(X, Xnext, rcond=None)[0].T
x_lin = [x0]
for _ in range(steps): x_lin.append(Klin @ x_lin[-1])
x_lin = np.array(x_lin)

print("erro com x1²:", np.max(np.abs(z[:,1] - x_true[:,1])))
erro com x1²: 4.718447854656915e-16
print("erro sem x1²:", np.max(np.abs(x_lin[:,1] - x_true[:,1])))
erro sem x1²: 0.24072030365909514

Importante

Sem \(x_1^2\), o subespaço deixa de ser invariante: \(K_{\text{lin}}\) é a melhor aproximação linear, mas erra sistematicamente.

Escolhendo Observáveis

Referências

BRUNTON, Steven L. et al. Modern Koopman Theory for Dynamical Systems. SIAM Review, v. 64, n. 2, p. 229–340, 2022.
MAUROY, Alexandre; MEZIĆ, Igor; SUSUKI, Yoshihiko (ORGS.). The Koopman Operator in Systems and Control. [S.l.]: Springer, 2020.
WILLIAMS, Matthew O.; ROWLEY, Clarence W.; KEVREKIDIS, Ioannis G. A Kernel-Based Method for Data-Driven Koopman Spectral Analysis. Journal of Computational Dynamics, v. 2, n. 2, p. 247–265, 2015.

Encerramento

Prof. Dr. Raphael Teixeira

Universidade Federal do Pará

raphaelbt@ufpa.br