from scipy import signal as sg
import matplotlib.pyplot as plt
import numpy as np
import warnings
warnings.filterwarnings('ignore')Identificação de um Modelo LIT
Identificação de Sistemas
Identificação de um sistema Linear Invariante no Tempo (LIT) a partir de dados de entrada e saída (sinal PRBS), com estimação paramétrica de um modelo ARX por mínimos quadrados e avaliação do ajuste via coeficiente de determinação (\(R^2\)).
K = 0.6
xi = 0.7
wn = 3.2

t = np.linspace(0,0.5,100)
num = K*wn**2
den = [1, 2*xi*wn, wn**2]
Gs = sg.TransferFunction(num, den)

Ts = 0.1
Gz = sg.cont2discrete((num,den), dt = Ts, method = 'zoh')
u = 2*(sg.max_len_seq(7)[0]-0.5)
Ns = 5
v = np.ones(Ns)
u = np.kron(u,v)
N = len(u)
t = Ts*np.arange(0,N)# Dados de saída:
y = np.squeeze(sg.dlsim(Gz, u, t = t)[1])percIdent = 0.6 # Percentual dos dados de identificação:
Ni = int(percIdent*N) # Quantidade de amostras para identificação:plt.figure(figsize = (12,6))
plt.subplot(211)
plt.step(t[:Ni+1],u[:Ni+1])
plt.step(t[Ni:],u[Ni:])
plt.grid()
plt.subplot(212)
plt.plot(t[:Ni+1],y[:Ni+1])
plt.plot(t[Ni:],y[Ni:])
plt.grid()
plt.show()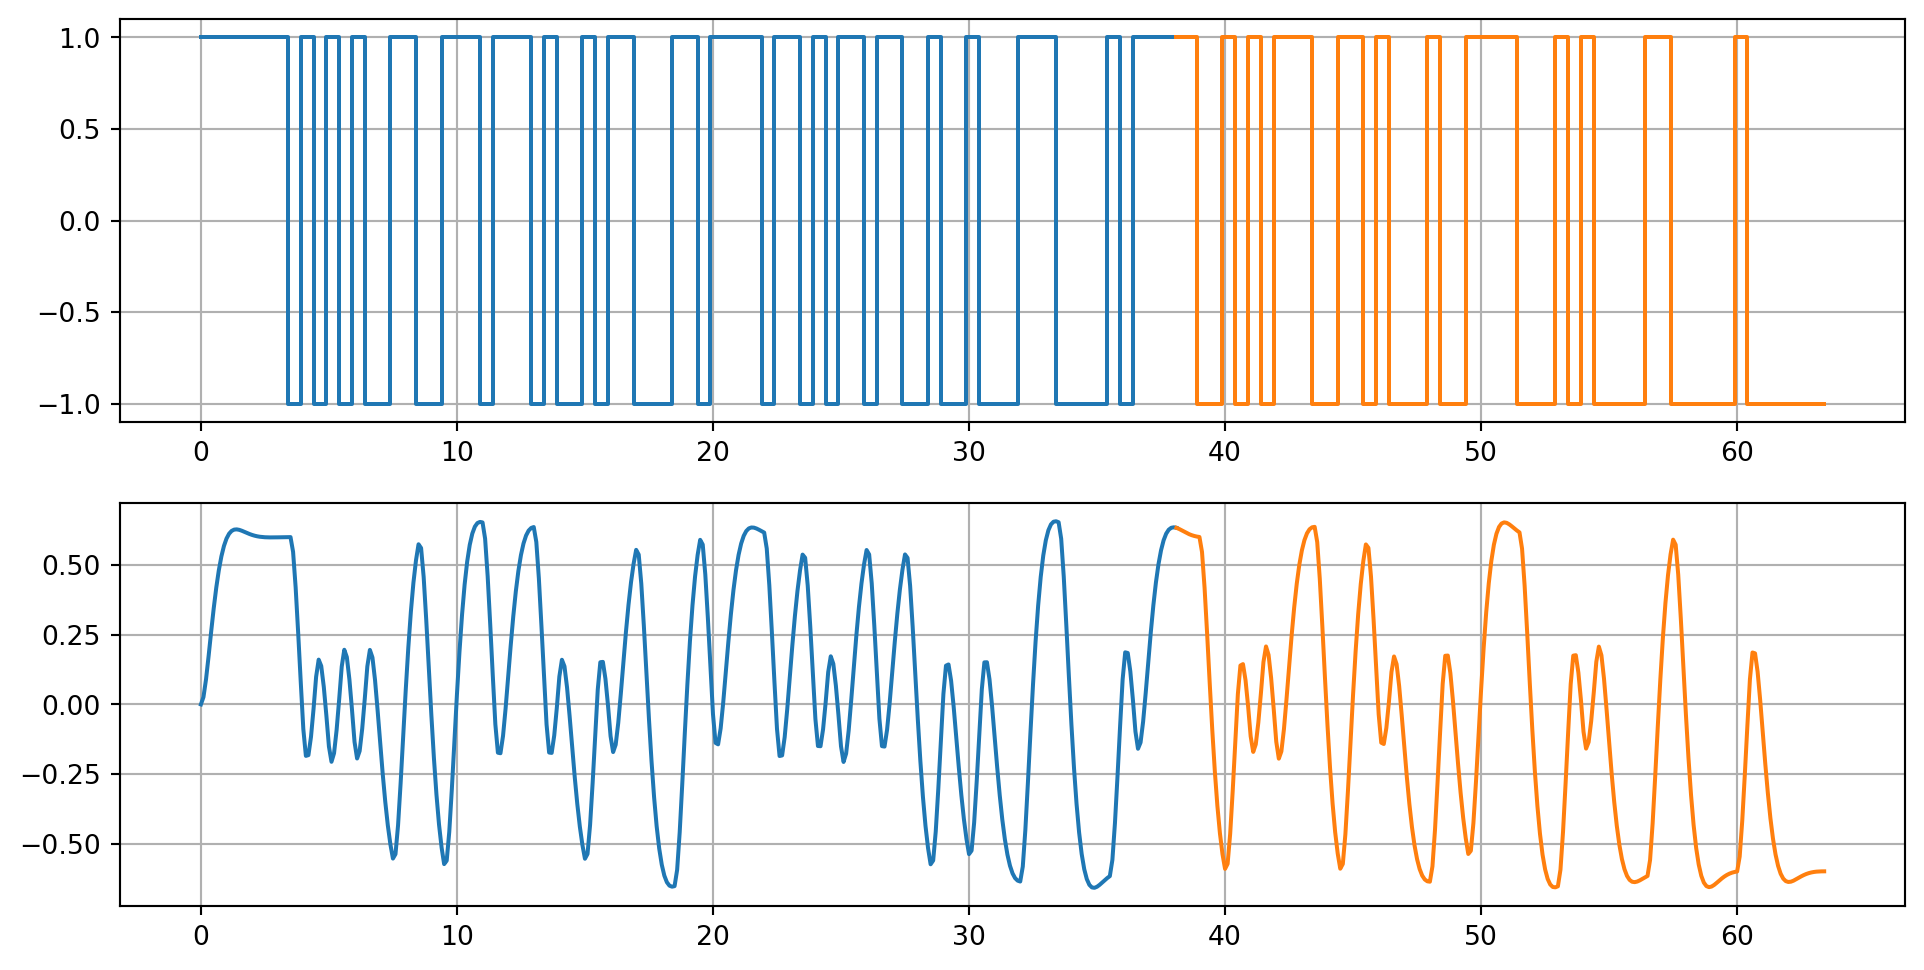
# Matriz de regressão:
nb = 2
na = 2
ni = np.arange(na,Ni+na)
M = np.zeros((Ni,na+nb+1))

# Para regressores de y:
for l in np.arange(0,na):
  M[:,l] = -y[ni-l-1]

# Para regressores de u:
for l in np.arange(0,nb+1):
  M[:,na+l] = u[ni-l]
# Mínimos quadrados
x = np.linalg.inv(M.T@M)@M.T@y[ni]
xarray([-1.55706819e+00, 6.38904684e-01, 1.46783927e-15, 2.63842043e-02,
2.27176942e-02])# Modelo identificado:
Ai = [1, x[0], x[1]]
Bi = [x[2], x[3], x[4]]
Gi = sg.TransferFunction(Bi,Ai, dt = Ts)
# Resposta do modelo identificado:
yp = np.squeeze(sg.dlsim(Gi, u, t = t)[1])plt.figure(figsize = (12,6))
plt.subplot(211)
plt.step(t[:Ni+1],u[:Ni+1])
plt.step(t[Ni:],u[Ni:])
plt.grid()
plt.subplot(212)
plt.plot(t[:Ni+1],y[:Ni+1],linewidth = 3.0)
plt.plot(t[Ni:],y[Ni:],linewidth = 3.0)
plt.plot(t,yp,'k')
plt.grid()
plt.show()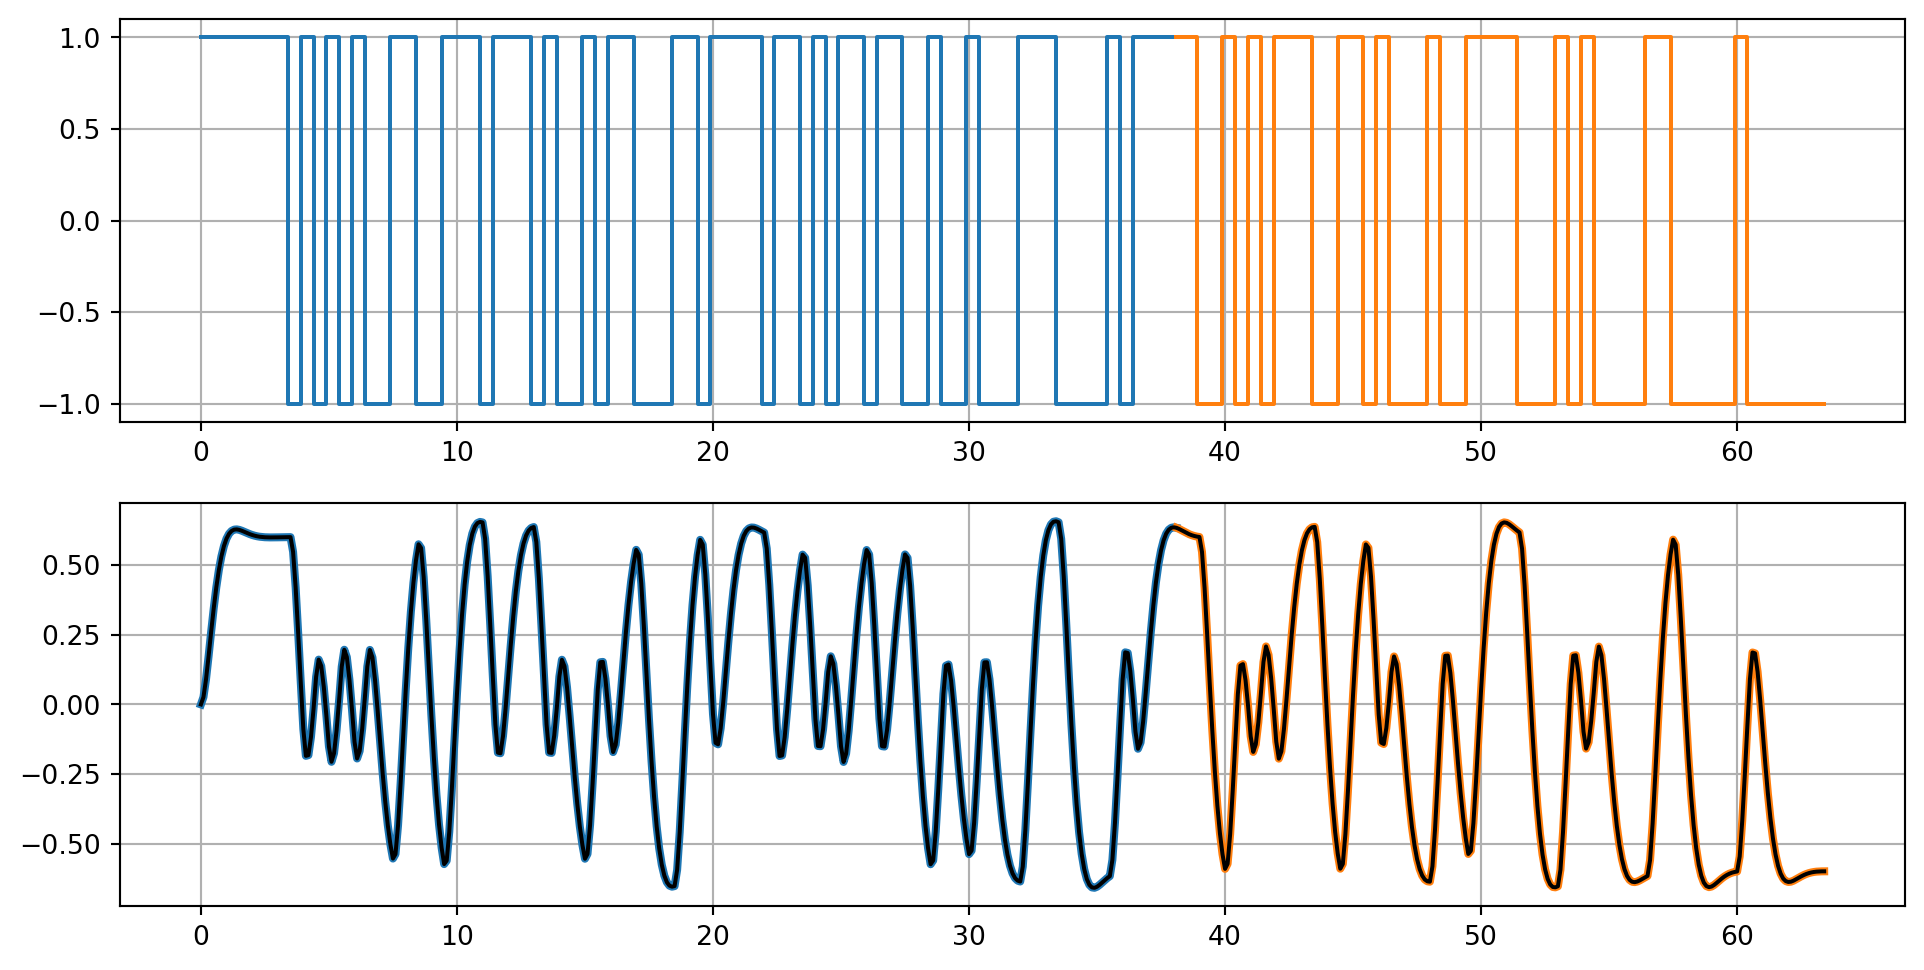
from sklearn.metrics import r2_score

R2 = r2_score(y, yp)

print(R2)
1.0