Filtro Sallen-Key com a LaunchPad LAUNCHXL-F28379D: do P ao MPC antecipatório
C2000
CCS
Controle
PID
RST
GPC
MPC
Sequência didática de dez ensaios de controle sobre o filtro Sallen-Key: projetos calculados a partir do modelo ARX, simulações com saturação e ruído, métricas previstas e especificação do firmware SK03Controle.
import sysimport numpy as npimport matplotlib.pyplot as pltfrom IPython.display import Markdownsys.path.insert(0, "analise")import controle_sim as csplt.style.use("../../estilo_graficos.mplstyle")plt.rcParams.update({"font.size": 13, "axes.labelsize": 14, "axes.titlesize": 14, # figuras de"xtick.labelsize": 12, "ytick.labelsize": 12, "legend.fontsize": 11}) # página (9 pol.)AZUL, VERMELHO, VERDE, CINZA, LARANJA ="#1F3A5F", "#C0392B", "#2E8B57", "#5F6B7A", "#D68910"TS = cs.TSdef br(x, n=2):returnf"{x:.{n}f}".replace(".", ",")def ms(x):return br(1e3* x, 0)def brm(x, n=2):"""Número com vírgula decimal para usar dentro de LaTeX ($...$)."""return br(x, n).replace(",", "{,}")def raizes(rs):"""Raízes formatadas; pares conjugados aparecem uma vez (a ± jb)."""return", ".join(br(z.real, 3) ifabs(z.imag) <1e-9elsef"{br(z.real, 3)} ± j{br(abs(z.imag), 3)}"for z in rs if z.imag >=-1e-9)rA = cs.ref_quadrada() # referência A: onda quadrada 0,8 ↔ 1,2 VrB = cs.ref_saturacao() # referência B: degrau para nível inatingível (saturação)def figura(sims, titulo, janela=None, ref=True, ylim_u=None):"""r, y (sem ruído) e u de uma ou mais simulações.""" fig, (a1, a2) = plt.subplots(2, 1, figsize=(9, 5.2), sharex=True, gridspec_kw={"height_ratios": [3, 2]}) cores = [AZUL, VERMELHO, VERDE, LARANJA, CINZA]for i, (nome, s) inenumerate(sims.items()): c = cores[i %len(cores)]if ref and i ==0: a1.step(s["t"], s["r"], where="post", color="k", lw=1.8, ls="--", label="r") a1.plot(s["t"], s["y"], color=c, lw=1.6, label=nome) a2.step(s["t"], s["u"], where="post", color=c, lw=1.8, label=nome) a2.axhline(cs.U_MAX, color="k", lw=0.8, ls=":"); a2.axhline(cs.U_MIN, color="k", lw=0.8, ls=":") a1.set_ylabel("y (V)"); a2.set_ylabel("u (V)"); a2.set_xlabel("t (s)") a1.set_title(titulo, fontsize=11) a1.legend(fontsize=9, loc="best")if janela: a1.set_xlim(*janela)if ylim_u: a2.set_ylim(*ylim_u) fig.tight_layout()return figdef linha_metricas(nome, s, k0=20, k1=70, tcalc=None, degrau=True): m = cs.metricas(s, k0, k1) s0 = s.get("sem_ruido", s) m0 = cs.metricas(s0, k0, k1)ifnot degrau: # antecipação: a saída se move antes do degrau; t_s e sobressinal não se aplicamreturn (f"| {nome} | — | — | — | {br(1e3* m0['IAE'], 1)} | — | "f"{br(m['TV'], 2)} | {tcalc if tcalc else'—'} |") ess =0.0ifabs(m0["ess"]) <5e-5else m0["ess"]return (f"| {nome} | {ms(m0['ts'])} | {br(m0['os'], 1)} | {br(1e3* ess, 1)} | "f"{br(1e3* m0['IAE'], 1)} | {br(1e3* m['std_u'], 1)} | {br(m['TV'], 2)} | "f"{tcalc if tcalc else'—'} |")CAB = ("| Controlador | $t_s$ (ms) | sobressinal (%) | erro em regime (mV) | IAE (mV·s) | ""desvio de u (mV) | variação total de u (V) | cálculo |\n|---|---|---|---|---|---|---|---|")def roda(ctrl_fabrica, r, semente=1):"""Simula com ruído (o que a placa verá) e sem ruído (para t_s, sobressinal, IAE).""" s = cs.simula(ctrl_fabrica(), r, ruido=True, semente=semente) s["sem_ruido"] = cs.simula(ctrl_fabrica(), r, ruido=False)return s
1 Objetivo e organização
Esta nota planeja uma sequência de dez ensaios de controle sobre o filtro Sallen-Key identificado na nota de identificação, todos com a mesma placa, o mesmo período de amostragem e a mesma especificação, para que a comparação seja justa. Para cada ensaio há: objetivo didático, projeto calculado a partir do modelo ARX, simulação com saturação do atuador e ruído do ADC, métricas previstas, parâmetros para o firmware e o nome do arquivo de dados.
O roteiro foi montado para mostrar também o que não funciona bem — erro em regime do P, windup, chute derivativo, amplificação de ruído, observadores deadbeat, convergência lenta de otimizadores — e explicar por quê. Os números desta nota são previsões; os ensaios na placa vão confirmá-los ou não.
Polo em \(z = 0{,}8156\) (\(\tau = -T_s/\ln z \approx 24{,}5\) ms), zeros em \(-0{,}254 \pm j0{,}056\). Nas simulações, o modelo é usado em variáveis absolutas, com um termo constante \(c_0 = y_{op}(1 - a_1) - u_{op}\sum b_j\) que reproduz o ponto de operação: \(y(k) = a_1 y(k-1) + \sum b_j u(k-j) + c_0\). Com \(u = 1{,}7\) V, a saída máxima é \(y_{max}\) ≈ 1,686 V.
ImportantePor que o τ identificado (24,5 ms) é menor que o τ físico (33 ms)?
A explicação “o ARX(1,3) absorve o polo rápido no numerador” é verdadeira quanto à estrutura: o ARX(1,3,1) tem um único polo, e os termos \(b_2, b_3\) representam o polo rápido, que se acomoda quase todo dentro de uma amostra. Mas ela não explica a diferença de τ:
Modelo
\(\tau_1\) (ms)
\(\tau_2\) (ms)
FIT no degrau
Físico, componentes medidos
33,1
3,25
≈ 80 %
2ª ordem ajustado ao degrau (identificação)
26,1
1,5
(ajuste)
ARX(2,2,1) — modela os dois polos
24,5
2,25
91,5 %
ARX(1,3,1) — um polo
24,5
—
90,7 %
O ARX(2,2,1), que tem polo próprio para a dinâmica rápida, dá o mesmo\(\tau_1 = 24{,}5\) ms, e o ajuste direto ao degrau dá 26 ms. Portanto a planta real é mais rápida que o modelo físico, independentemente da estrutura ARX. Com os componentes medidos, as tolerâncias também não explicam. Hipóteses a verificar: (i) o comportamento do LM358 alimentado em 3,3 V, próximo do limite da faixa de modo comum de entrada (\(\approx V_{CC} - 1{,}5\) V); (ii) a carga de ≈ 1 kΩ no DACOUTA, que pode fazer a tensão realmente aplicada diferir do valor comandado; (iii) a capacitância efetiva dos eletrolíticos em operação. Um teste simples: medir a tensão real do DACOUTA, que no F2837xD compartilha o pino com o ADCINA0, com um segundo SOC do ADC.
Para o controle, isso não muda nada: projeta-se com o modelo que reproduz os dados (ARX, FIT ≈ 98,7 % na validação), não com o modelo físico.
2.4 Planta de simulação
Todas as simulações usam o ARX(1,3,1) em variáveis absolutas, com:
atraso de uma amostra (estrutura do próprio ARX: \(u(k)\) entra em \(y(k+1)\));
saturação \(u \in [0;\ 1{,}7]\) V aplicada ao comando;
ruído de medida gaussiano com desvio de 1,9 mV (medido nos ensaios de identificação) e quantização do ADC de 12 bits (\(3{,}0/4095 \approx 0{,}73\) mV).
As métricas de rastreamento (\(t_s\), sobressinal, erro em regime, IAE) são calculadas na simulação sem ruído; as de esforço de controle (desvio padrão e variação total de u), na simulação com ruído, que é o que a placa verá.
3 Especificação e ensaios-padrão
Especificação comum: acomodação (faixa de 2 %) entre 50 e 60 ms, sem sobressinal. A planta em malha aberta acomoda em ≈ 110–125 ms: a malha fechada deve ser cerca de duas vezes mais rápida.
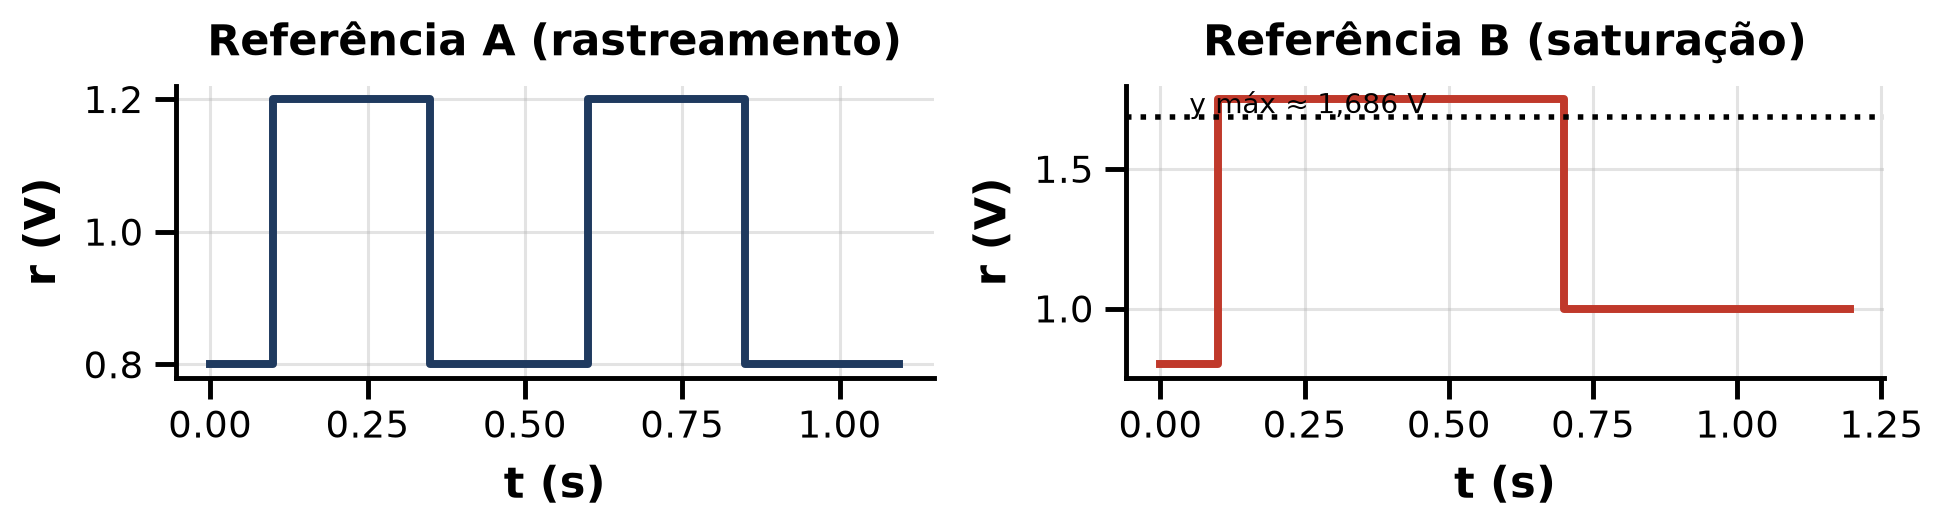
Figura 1: Referências dos ensaios. A: onda quadrada 0,8 ↔︎ 1,2 V (meio período de 250 ms). B: degrau para 1,75 V — acima do alcançável (1,686 V) — e retorno a 1,0 V.
Referência
Descrição
Amostras
Uso
A
20 amostras em 0,8 V, depois onda quadrada 1,2 ↔︎ 0,8 V, troca a cada 50 amostras
220
rastreamento (todos os ensaios)
B
0,8 V → 1,75 V em \(k = 20\) → 1,0 V em \(k = 140\)
240
saturação e windup (ensaios 2, 3, 7 e 9)
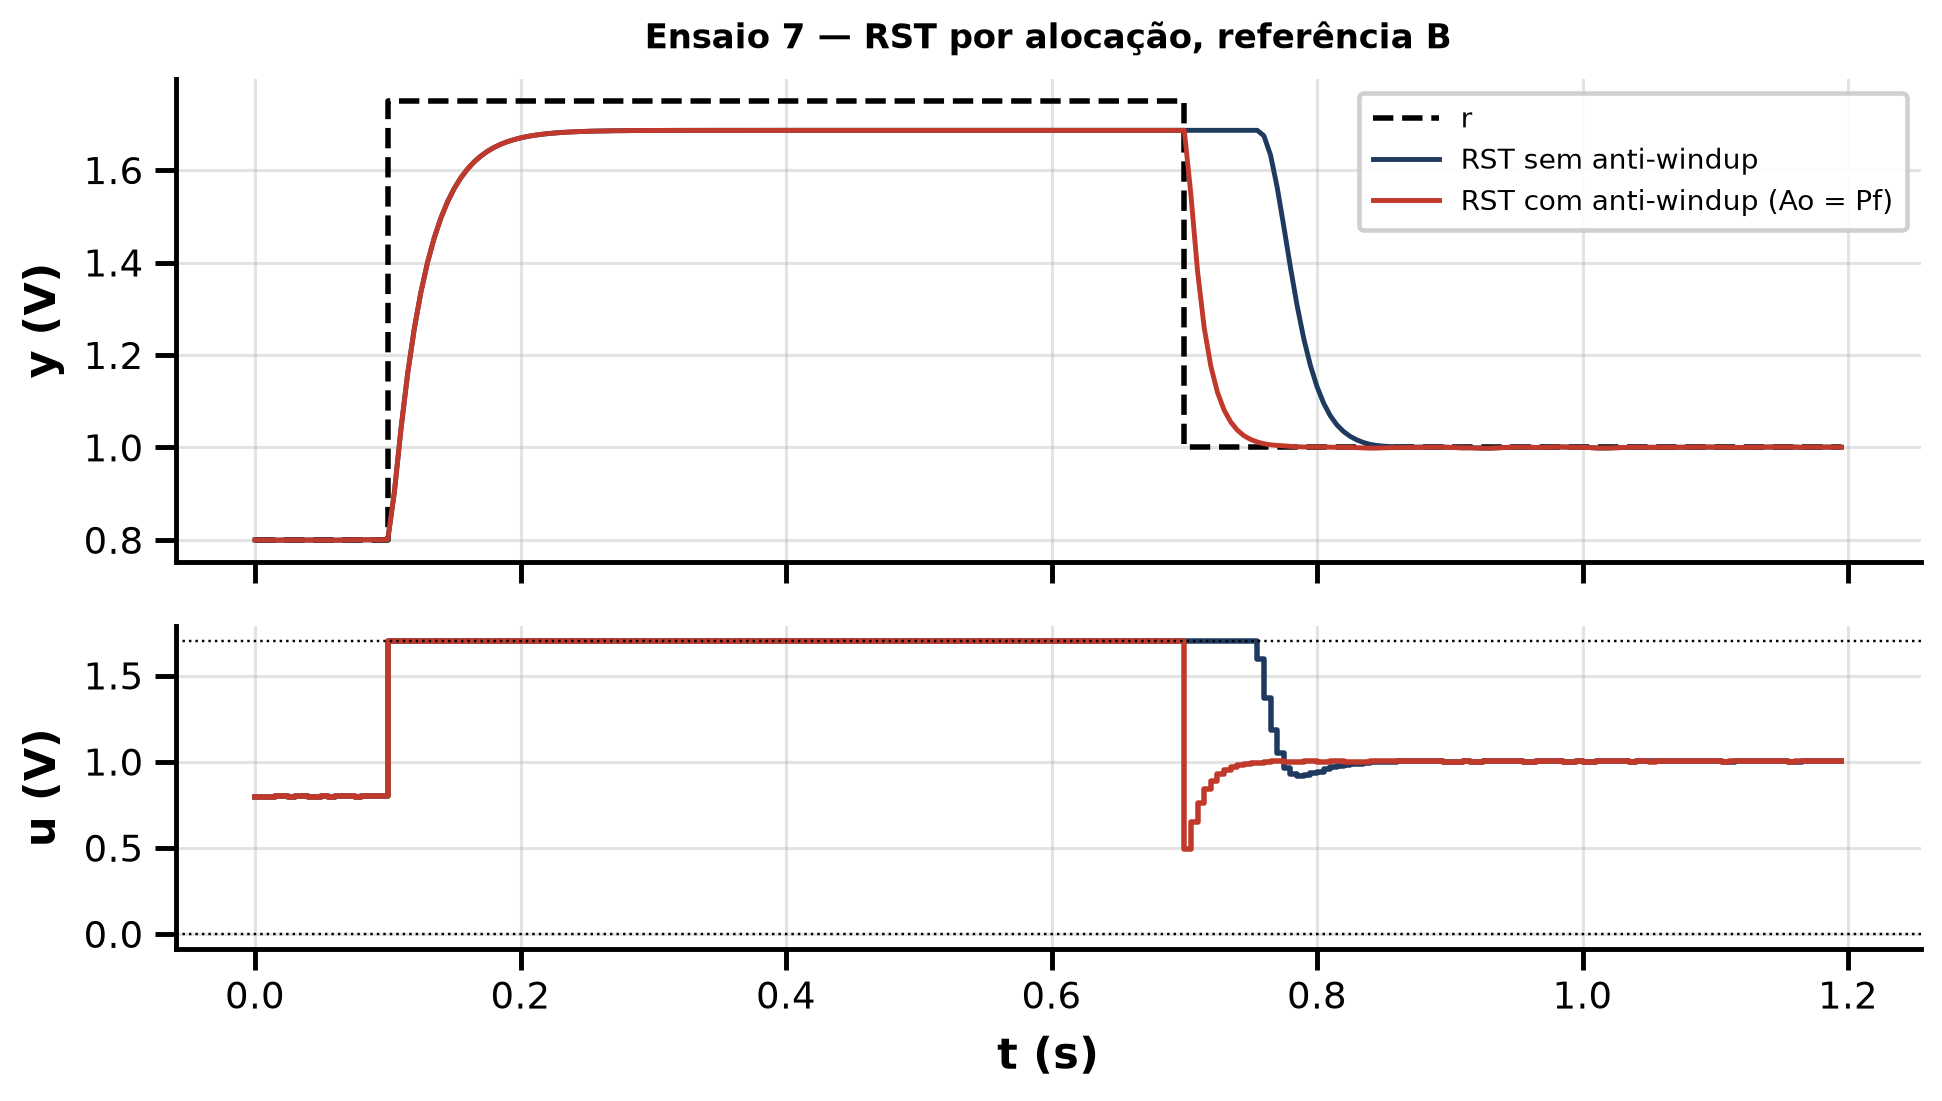
A referência B pede uma saída inatingível: com \(u = 1{,}7\) V a planta chega só a 1,686 V. O erro não zera enquanto ela dura — é a situação clássica de windup.
Métricas: \(t_s\) e sobressinal no primeiro degrau de subida da referência A (\(k = 20\)); erro em regime no fim desse patamar; \(\text{IAE} = T_s\sum|r - y|\) no ensaio todo; desvio padrão de \(u\) nas últimas 20 amostras do patamar (efeito do ruído); variação total \(\text{TV} = \sum|u(k) - u(k-1)|\) (esforço e “nervosismo” do atuador); tempo de cálculo estimado para os preditivos.
4 Ensaio 1 — Controlador P
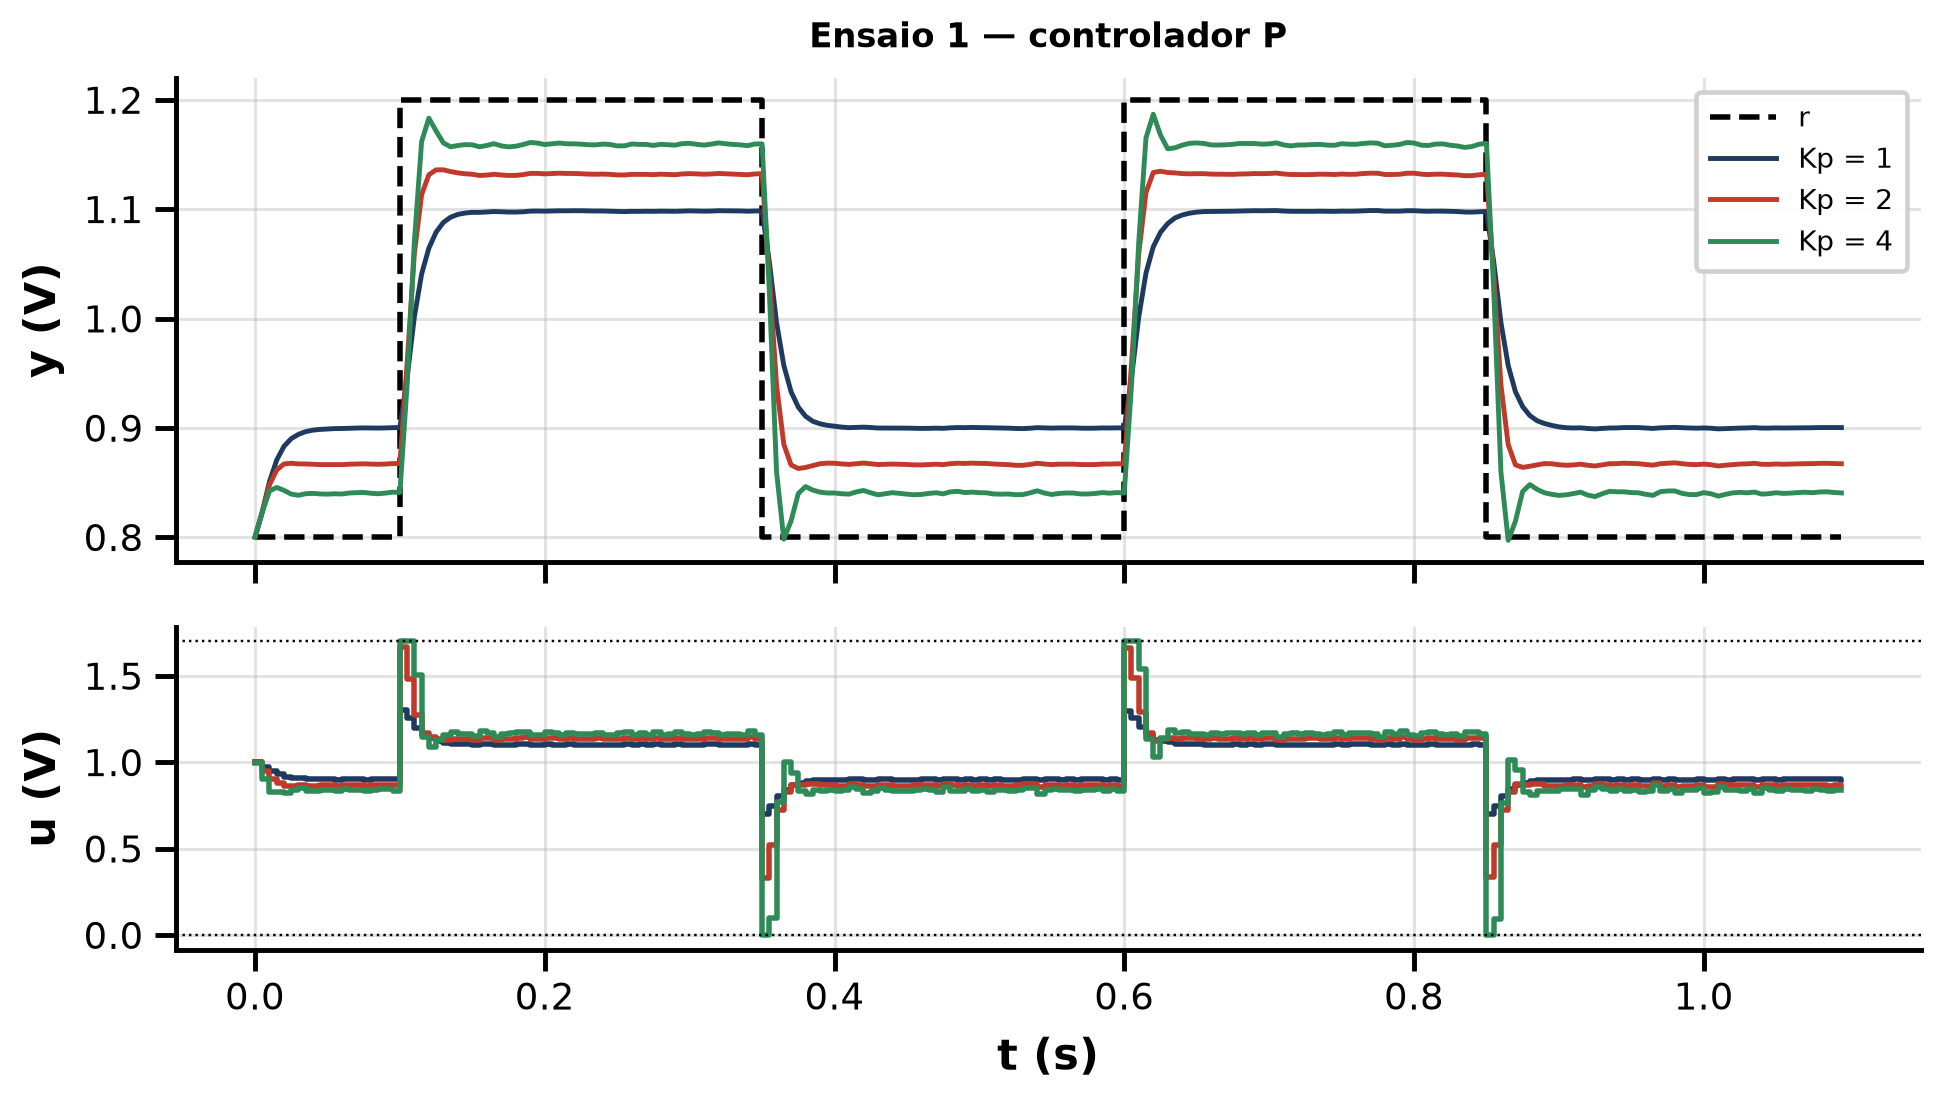
Objetivo didático. Mostrar que, numa planta tipo 0 (sem integrador), o controle proporcional deixa erro em regime, que diminui com \(K_p\) mas não zera — e que aumentar \(K_p\) cobra o preço em sobressinal e em ruído na ação de controle.
Projeto. Lei com polarização no ponto de operação:
com \(\tilde r = r - y_{op}\): como a referência A é simétrica em torno de ≈ 1,0 V, o erro em cada patamar é \(\approx \pm 0{,}2/(1 + 0{,}983 K_p)\) V.
Código
ganhos_p = [1.0, 2.0, 4.0]sims_p = {f"Kp = {br(k, 0)}": roda(lambda k=k: cs.P(k), rA) for k in ganhos_p}fig = figura(sims_p, "Ensaio 1 — controlador P")
Figura 2: Ensaio 1 — P puro com três ganhos: o erro em regime diminui, mas não some; com Kp = 4 aparece sobressinal.
O erro simulado bate com \(0{,}2/(1+0{,}983K_p)\). O tempo de acomodação (\(t_s\)) é medido em relação ao valor final da própria saída, que não é a referência. Com \(K_p = 4\), o atraso de uma amostra e os zeros do ARX produzem sobressinal, e o ruído em \(u\) cresce com \(K_p\): não dá para “comprar” erro pequeno só com ganho.
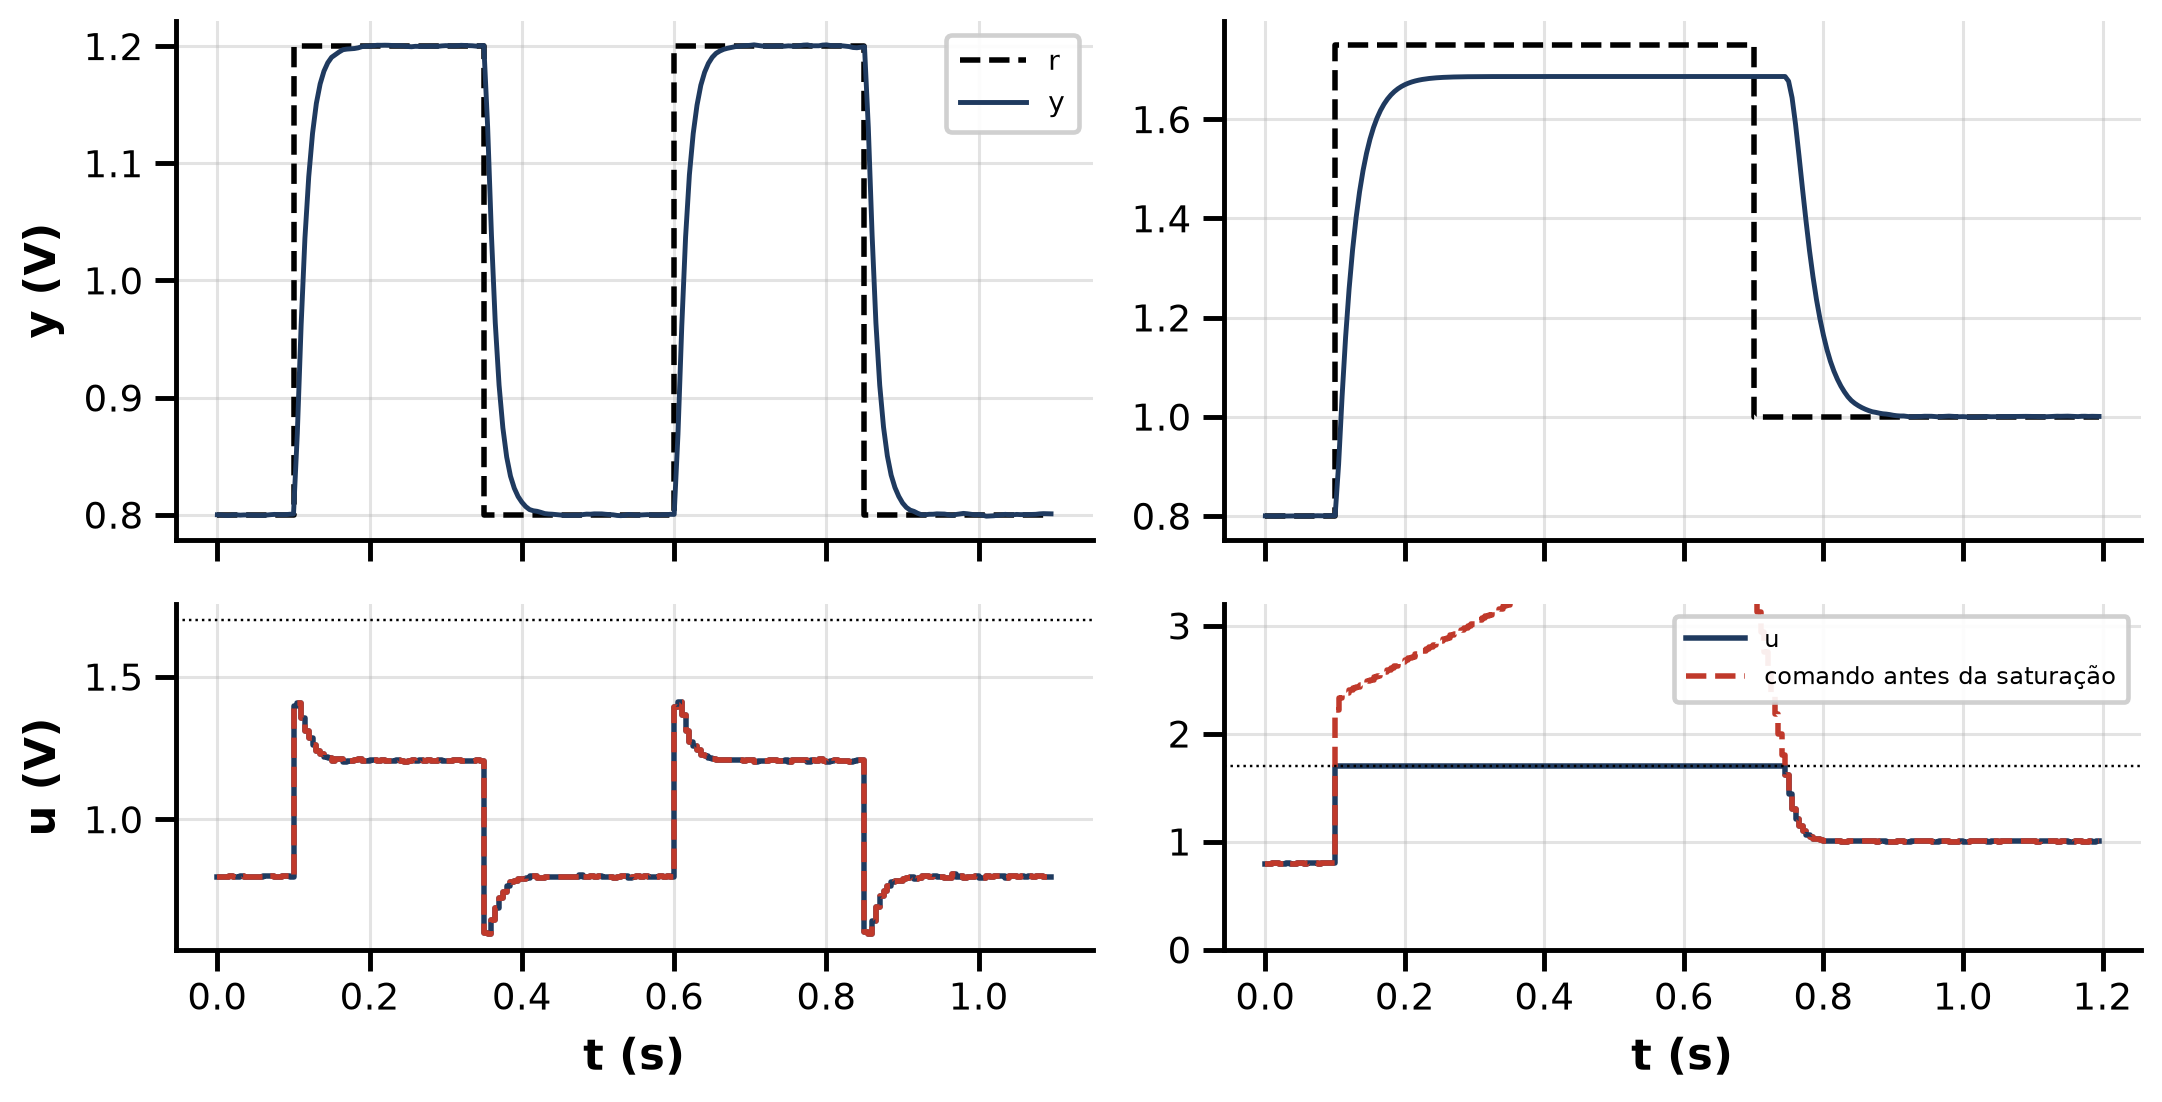
Objetivo didático. O integrador zera o erro em regime. Mas, quando o atuador satura e o erro persiste, o integrador continua acumulando (windup): quando a referência volta, o comando fica “preso” na saturação até o integrador descarregar.
Projeto (cancelamento do polo). PI em forma de posição, com integrador retangular:
Figura 3: Ensaio 2 — PI sem anti-windup. Esquerda: referência A (atende a especificação). Direita: referência B — o integrador acumula enquanto a saída não alcança 1,75 V, e u fica preso em 1,7 V depois que a referência desce.
Código
def preso(s, k0=140): k = k0while k <len(s["u"]) and s["u"][k] >= cs.U_MAX -1e-9: k +=1return (k - k0) * TSdef linha_sat(nome, s): s0 = s["sem_ruido"] m = cs.metricas_degrau(s0, 140, 240)return (f"| {nome} | {ms(preso(s0))} | {ms(m['ts'])} | {br(m['os'], 1)} | "f"{br(1e3* np.sum(np.abs(s0['r'] - s0['y'])) * TS, 1)} | {br(s0['v'].max(), 2)} |")CAB_SAT = ("| Controlador | u preso em 1,7 V após a descida (ms) | $t_s$ da descida (ms) | ""sobressinal (%) | IAE (mV·s) | maior comando calculado (V) |\n|---|---|---|---|---|---|")Markdown(CAB +"\n"+ linha_metricas("PI (ref. A)", s_pi) +"\n\n"+ CAB_SAT +"\n"+ linha_sat("PI sem anti-windup (ref. B)", s_pi_b))
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
PI (ref. A)
55
0,0
0,0
29,4
2,0
3,74
—
Controlador
u preso em 1,7 V após a descida (ms)
\(t_s\) da descida (ms)
sobressinal (%)
IAE (mV·s)
maior comando calculado (V)
PI sem anti-windup (ref. B)
45
165
0,0
124,6
4,42
O que dá errado. Na referência B, o comando calculado passa muito de 1,7 V: o integrador continua somando um erro que o atuador não consegue eliminar. Quando a referência desce para 1,0 V, \(u\) fica preso na saturação até o integrador “descarregar”, e a descida demora quase três vezes mais do que na referência A.
Firmware: modo = 2; Kp = 1.5; Ki = 55.33 (ou r0 = 1.5, r1 = −1.2234 na forma incremental, ensaio 6). Arquivos: e02_pi_sk03.csv (A), e02_pi_windup_sk03.csv (B).
6 Ensaio 3 — PI com anti-windup
Objetivo didático. Mesma situação do ensaio 2, corrigida. Comparar duas estratégias.
Projeto. Mesmos \(K_p\) e \(K_i\). Seja \(v(k) = K_p e(k) + I(k)\) o comando calculado e \(u(k) = \text{sat}(v(k))\) o aplicado.
Integração condicional: não integrar quando o comando está saturado e o erro empurra ainda mais para a saturação: \[
I(k+1) = \begin{cases} I(k), & (v > u_{max} \wedge e > 0) \vee (v < u_{min} \wedge e < 0)\\
I(k) + K_i T_s e(k), & \text{caso contrário.}\end{cases}
\]
Retrocálculo (back-calculation): realimentar a diferença entre o aplicado e o calculado, \[
I(k+1) = I(k) + K_i T_s\, e(k) + \frac{T_s}{T_t}\,\big[u(k) - v(k)\big], \qquad T_t = T_i = K_p/K_i.
\]
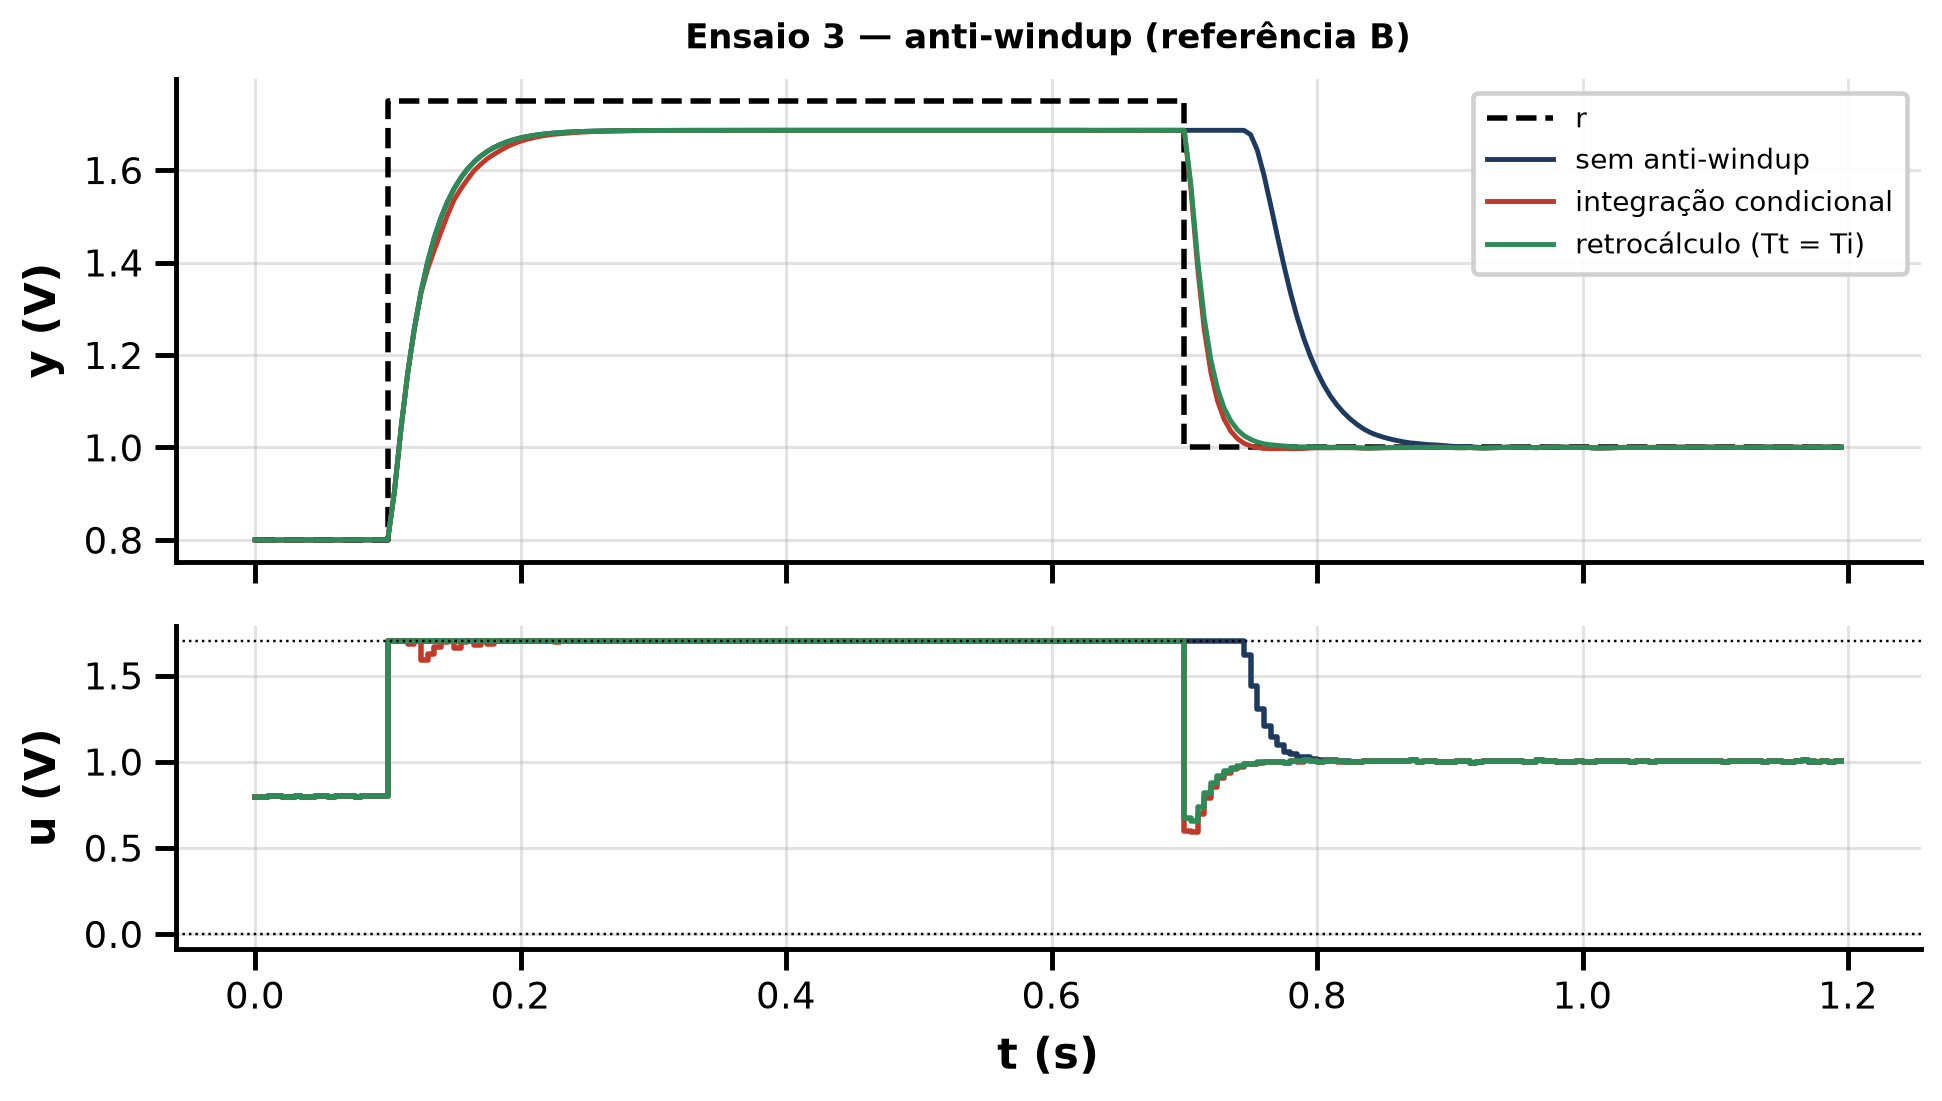
Figura 4: Ensaio 3 — referência B: sem anti-windup, com integração condicional e com retrocálculo.
Código
s_aw_a = roda(lambda: cs.PID(KP_PI, KI_PI, aw="retrocalculo"), rA)Markdown(CAB_SAT +"\n"+"\n".join(linha_sat(n, s) for n, s in sims_aw.items())+"\n\nNa referência A não há saturação: com anti-windup a resposta é **idêntica** à do ensaio 2.\n\n"+ CAB +"\n"+ linha_metricas("PI + retrocálculo (ref. A)", s_aw_a))
Controlador
u preso em 1,7 V após a descida (ms)
\(t_s\) da descida (ms)
sobressinal (%)
IAE (mV·s)
maior comando calculado (V)
sem anti-windup
45
165
0,0
124,6
4,42
integração condicional
0
45
0,7
77,2
2,22
retrocálculo (Tt = Ti)
0
55
0,0
76,7
2,23
Na referência A não há saturação: com anti-windup a resposta é idêntica à do ensaio 2.
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
PI + retrocálculo (ref. A)
55
0,0
0,0
29,4
2,0
3,74
—
Com anti-windup, \(u\) sai da saturação imediatamente quando a referência desce, e a descida acomoda no mesmo tempo que na referência A. O retrocálculo dá o menor IAE; a integração condicional é a mais simples de implementar (só um if).
Firmware: modo = 3; aw ∈ {0 = nenhum, 1 = condicional, 2 = retrocálculo}; Tt = 0.0271 s. Arquivos: e03_pi_cond_sk03.csv, e03_pi_retro_sk03.csv (B) e e03_pi_retro_A_sk03.csv (A, verificação).
7 Ensaio 4 — PID ideal
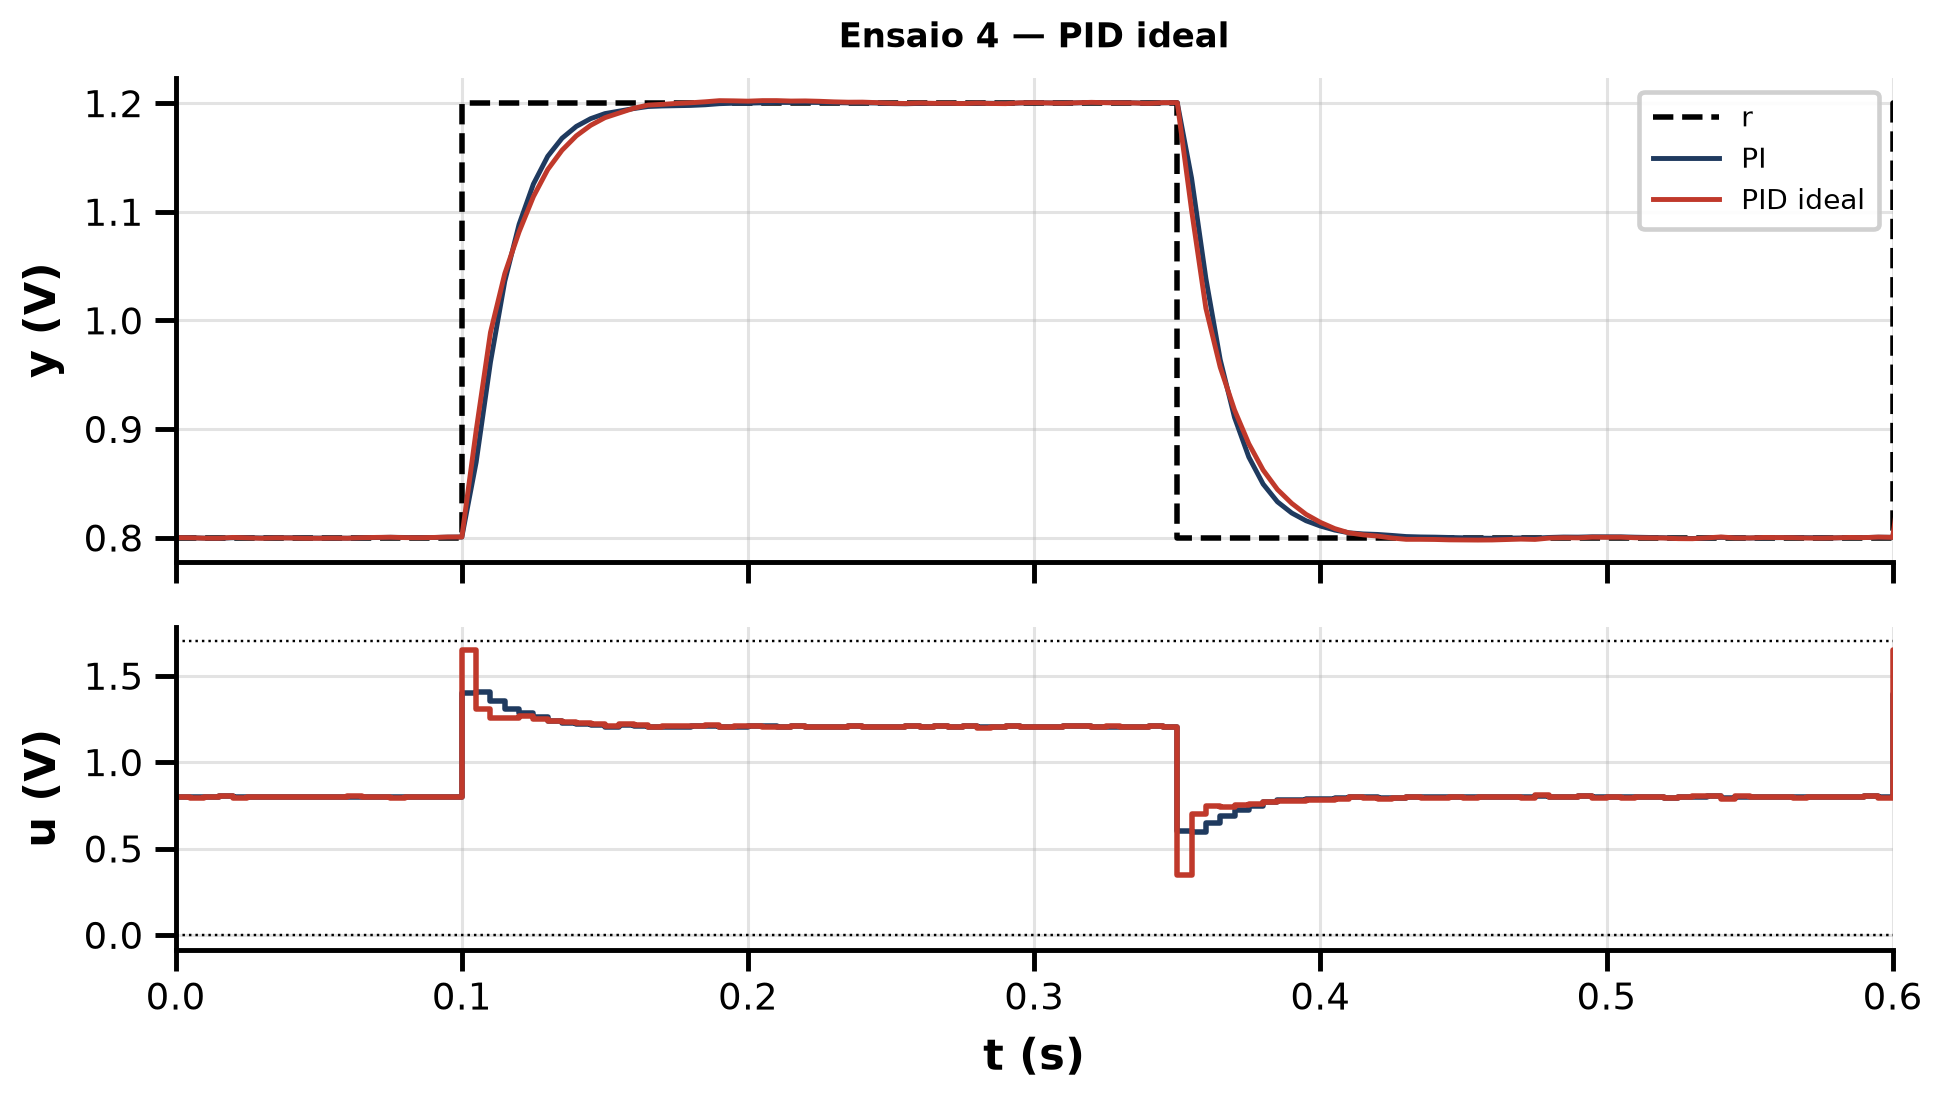
Objetivo didático. Mostrar os dois defeitos clássicos da derivada pura do erro: o chute derivativo a cada mudança de referência e a amplificação do ruído do ADC na ação de controle.
Projeto (IMC, com os dois polos). É o projeto “de livro” que um aluno faria: cancelar os dois polos com um PID e impor malha fechada de 1ª ordem com constante λ. Com \(\tau_1 = 24{,}5\) ms (ARX) e \(\tau_2 = 2{,}25\) ms (polo rápido do ARX(2,2,1) da identificação):
Com λ = 18 ms (escolhido pela especificação): \(K_p\) = 1,513, \(K_i\) = 56,5 s⁻¹, \(K_d\) = 3,119 × 10⁻³ s (\(T_d\) = 2,06 ms). Na forma discreta, o peso do termo derivativo é \(K_d/T_s\) = 0,624.
Figura 5: Ensaio 4 — PI (ensaio 2) × PID ideal na referência A. O PID ideal dá picos em u a cada troca da referência (chute derivativo) e u mais ruidoso, sem acelerar a resposta.
Código
Markdown(CAB +"\n"+ linha_metricas("PI (ensaio 2)", s_pi) +"\n"+ linha_metricas("PID ideal", s_pid)+f"\n\nChute: o comando chega a {br(s_pid['v'].max(), 2)} V contra {br(s_pi['v'].max(), 2)} V do PI; "f"o salto extra em $u$ na troca de referência vale $(K_d/T_s)\\,\\Delta r = "f"{brm(KD_D / TS, 3)}\\times 0{{,}}4 = {brm(KD_D / TS *0.4, 2)}$ V.")
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
PI (ensaio 2)
55
0,0
0,0
29,4
2,0
3,74
—
PID ideal
60
0,5
0,0
29,7
3,5
6,21
—
Chute: o comando chega a 1,65 V contra 1,41 V do PI; o salto extra em \(u\) na troca de referência vale \((K_d/T_s)\,\Delta r = 0{,}624 \times 0{,}4 = 0{,}25\) V.
O que dá errado. A derivada do erro “vê” a mudança instantânea de \(r\) como uma variação infinita da saída: aparece um pico em \(u\) (aqui perto da saturação). O termo \(K_d/T_s\,[e(k) - e(k-1)]\) diferencia o ruído do ADC: o desvio de \(u\) e a variação total aumentam cerca de 70 %. E o IAE não melhora em relação ao PI.
Firmware: modo = 4; Kp = 1.513, Ki = 56.5, Kd = 0.00312. Arquivo: e04_pid_ideal_sk03.csv.
8 Ensaio 5 — PID com filtro e derivada na medida
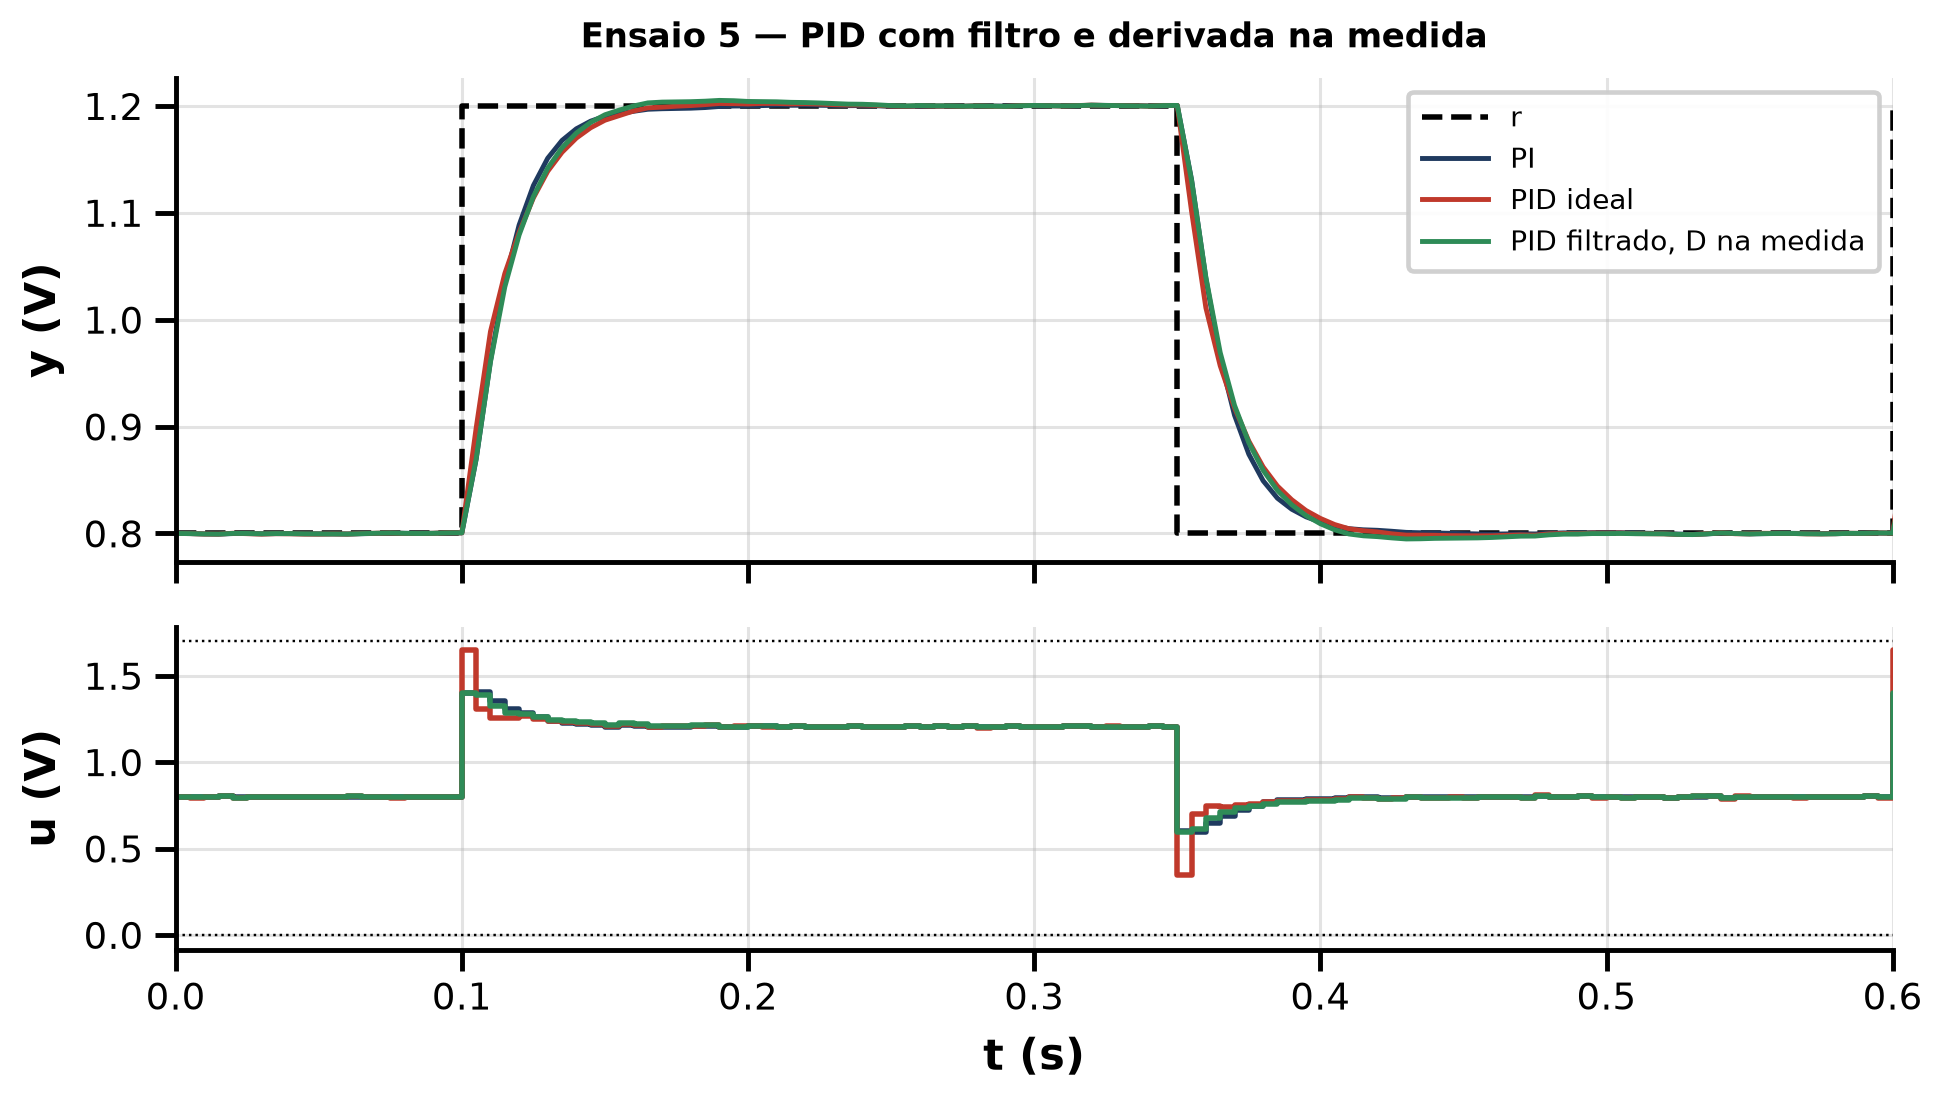
Objetivo didático. Corrigir os defeitos do ensaio 4 e perceber que, nesta planta, o termo derivativo quase não traz ganho de desempenho.
Projeto. Mesmos \(K_p, K_i, K_d\); derivada só da medida (sem chute) e filtrada:
com anti-windup por retrocálculo. A regra usual \(T_f = T_d/N\) (\(N\) = 5 a 20) não serve aqui: \(T_d \approx 2\) ms já é menor que \(T_s\), e \(T_d/N\) seria uma fração de amostra — o filtro não filtraria nada. Usa-se \(T_f = T_s = 5\) ms.
Código
s_pidf = roda(lambda: cs.PID(KP_D, KI_D, KD_D, Tf=TS, d_medida=True, aw="retrocalculo"), rA)fig = figura({"PI": s_pi, "PID ideal": s_pid, "PID filtrado, D na medida": s_pidf},"Ensaio 5 — PID com filtro e derivada na medida", janela=(0, 0.6))
Figura 6: Ensaio 5 — PID ideal × PID com derivada filtrada na medida × PI. Sem o chute e com menos ruído, o PID filtrado fica praticamente igual ao PI.
Código
s_pi17 = roda(lambda: cs.PID(1.7, 1.7* (1- cs.A1) / TS), rA)Markdown(CAB +"\n"+"\n".join([linha_metricas("PI (ensaio 2)", s_pi), linha_metricas("PID ideal", s_pid), linha_metricas("PID filtrado, D na medida", s_pidf), linha_metricas("PI com Kp = 1,7 (sem derivada)", s_pi17)]))
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
PI (ensaio 2)
55
0,0
0,0
29,4
2,0
3,74
—
PID ideal
60
0,5
0,0
29,7
3,5
6,21
—
PID filtrado, D na medida
55
1,3
0,0
31,1
2,8
3,84
—
PI com Kp = 1,7 (sem derivada)
45
0,0
0,0
26,0
2,5
4,41
—
Por que o ganho é pequeno. A planta é essencialmente de 1ª ordem dominante: o polo rápido (\(\tau_2 \approx 2\)–3 ms) é menor que meio período de amostragem — em \(z\), ele está em \(e^{-T_s/\tau_2} \approx 0{,}1\), quase na origem. Não há dinâmica lenta “extra” para o derivativo cancelar; o que ele poderia acelerar acontece entre duas amostras, onde o controlador não age. O PI com zero sobre o polo dominante já faz o essencial. Para ir mais rápido, sai mais barato aumentar o ganho do PI (última linha) do que acrescentar a derivada — com o custo em ruído de qualquer aumento de ganho. Uma derivada útil exigiria \(T_s \ll \tau_2\) (por exemplo, \(T_s \le 0{,}5\) ms).
Firmware: modo = 5; Kp = 1.513, Ki = 56.5, Kd = 0.00312, Tf = 0.005, d_medida = 1, aw = 2. Arquivo: e05_pid_filtrado_sk03.csv.
9 Ensaio 6 — Controladores na forma RST
Objetivo didático. Reescrever P, PI e PID na forma RST e verificar que a resposta na placa é idêntica à da forma clássica. A forma RST é a estrutura comum dos ensaios 6 a 9.
A diferença é de arredondamento numérico: as duas formas são o mesmo controlador.
AvisoA forma RST esconde uma decisão sobre a saturação
Na forma incremental, \(u(k) = u(k-1) + r_0 e(k) + r_1 e(k-1)\). Qual \(u(k-1)\) usar?
o comando calculado (não saturado) ⇒ é exatamente o PI sem anti-windup do ensaio 2;
o valor aplicado (saturado) ⇒ o PI ganha um anti-windup “de graça”: o integrador não pode acumular além do que o atuador aplicou.
Na referência A não há saturação e as duas escolhas coincidem. Na referência B, elas reproduzem os ensaios 2 e 3. O firmware deve deixar essa escolha explícita (ensaio 7).
Referência B: RST com \(u(k-1)\) calculado → IAE = 124,6 mV·s (igual ao ensaio 2); com \(u(k-1)\) aplicado → IAE = 75,7 mV·s.
Firmware: modo = 6; vetores R[], S[], T[] da tabela acima; aw_rst ∈ {0, 1}. Arquivos: e06_rst_pi_sk03.csv, e06_rst_pid_sk03.csv (A).
10 Ensaio 7 — RST por alocação de polos
Objetivo didático. Projetar o RST diretamente pelos polos de malha fechada (equação diofantina), usar \(T\) para separar rastreamento de regulação e implementar o anti-windup com um polinômio observador.
Projeto. Planta \(A = 1 - a_1 q^{-1}\), \(B = q^{-1}(b_1 + b_2 q^{-1} + b_3 q^{-2})\). Para ter erro nulo, \(S = (1 - q^{-1})\,S'\). A equação diofantina é
com graus mínimos \(\deg S' = \deg B - 1 = 2\), \(\deg R = \deg[A(1-q^{-1})] - 1 = 1\) e \(\deg P = 4\) — 4 incógnitas (\(s'_1, s'_2, r_0, r_1\)) para 4 coeficientes de \(P\).
Escolha de \(P = P_d\,P_f\):
\(P_d = 1 - p\,q^{-1}\): polo dominante, fixa o rastreamento. \(t_s \approx 4\tau_{mf}\) mais uma amostra de atraso; \(p = 0{,}68\) (\(\tau_{mf} \approx 13\) ms) dá \(t_s \approx 55\) ms;
\(P_f = (1 - \alpha q^{-1})^3\): polos auxiliares (do observador), fixam a regulação e a sensibilidade ao ruído.
Com \(T = \beta\,P_f\) e \(\beta = P_d(1)/B(1)\), a função de transferência de rastreamento é
\[
\frac{y}{r} = \frac{B\,T}{A S + B R} = \frac{\beta\,B\,P_f}{P_d\,P_f} = \frac{\beta\,B}{P_d}:
\]
os polos auxiliares se cancelam no rastreamento. \(\alpha\) muda a rejeição de ruído e de perturbações sem mudar a resposta à referência.
Código
P_DOM, ALFA =0.68, 0.5proj7 = cs.projeto_rst_alocacao(P_DOM, ALFA)fmt5 =lambda p: ", ".join(br(c, 5) for c in p)linhas = []for a in [0.0, 0.3, 0.5, 0.6]: d = cs.projeto_rst_alocacao(P_DOM, a) s = roda(lambda d=d: cs.RST(d["R"], d["S"], d["T"]), rA) m0 = cs.metricas(s["sem_ruido"]); m = cs.metricas(s) dest ="**"if a == ALFA else"" linhas.append(f"| {dest}{br(a, 1)}{dest} | {ms(m0['ts'])} | {br(m0['os'], 1)} | {br(1e3* m0['IAE'], 1)} | "f"{br(1e3* m['std_u'], 1)} | {br(m['TV'], 2)} |")Markdown(f"""Coeficientes para $p = {brm(P_DOM, 2)}$, $\\alpha = {brm(ALFA, 1)}$:| Polinômio | Coeficientes ($q^0, q^{{-1}}, \\dots$) ||---|---|| $R$ | {fmt5(proj7['R'])} || $S$ | {fmt5(proj7['S'])} || $T$ | {fmt5(proj7['T'])} || $P$ | {fmt5(proj7['P'])} |Efeito dos polos auxiliares $\\alpha$ (referência A):| $\\alpha$ | $t_s$ (ms) | sobressinal (%) | IAE (mV·s) | desvio de u (mV) | variação total de u (V) ||---|---|---|---|---|---|"""+"\n".join(linhas))
Coeficientes para \(p = 0{,}68\), \(\alpha = 0{,}5\):
Polinômio
Coeficientes (\(q^0, q^{-1}, \dots\))
\(R\)
1,02119, -0,80058
\(S\)
1,00000, -1,48186, 0,59374, -0,11188
\(T\)
1,76486, -2,64729, 1,32365, -0,22061
\(P\)
1,00000, -2,18000, 1,77000, -0,63500, 0,08500
Efeito dos polos auxiliares \(\alpha\) (referência A):
\(\alpha\)
\(t_s\) (ms)
sobressinal (%)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
0,0
55
0,0
28,3
15,5
8,17
0,3
55
0,0
28,3
3,7
4,93
0,5
55
0,0
28,3
1,4
4,29
0,6
55
0,0
28,3
0,8
4,15
O que observar. O rastreamento (\(t_s\), IAE) é o mesmo para qualquer \(\alpha\): é o efeito de \(T = \beta P_f\). Já o ruído em \(u\) depende muito de \(\alpha\): com os polos auxiliares na origem (\(\alpha = 0\), observador deadbeat), o desvio de \(u\) é ~10 vezes maior. Polos auxiliares mais lentos filtram o ruído (e tornam a rejeição de perturbações mais lenta).
Anti-windup com polinômio observador. Com \(A_o = P_f\) (mônico, \(\deg A_o = \deg S = 3\)):
Sem saturação (\(u = v\)), isso é exatamente \(S u = T r - R y\). Na saturação, a parte da lei que “lembra” o passado usa o \(u\) realmente aplicado, filtrado pela dinâmica do observador.
Figura 7: Ensaio 7 — RST por alocação de polos na referência B, sem e com anti-windup pelo polinômio observador.
Código
Markdown(CAB +"\n"+ linha_metricas("RST alocação (ref. A)", s7_a) +"\n\n"+ CAB_SAT +"\n"+"\n".join(linha_sat(n, s) for n, s in sims7.items()))
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
RST alocação (ref. A)
55
0,0
0,0
28,3
1,4
4,29
—
Controlador
u preso em 1,7 V após a descida (ms)
\(t_s\) da descida (ms)
sobressinal (%)
IAE (mV·s)
maior comando calculado (V)
RST sem anti-windup
55
135
0,0
124,7
5,15
RST com anti-windup (Ao = Pf)
0
55
0,0
76,3
2,48
Firmware: modo = 7; R[2], S[4], T[4], Ao[4] da tabela; aw_rst = 2 (observador). Arquivos: e07_rst_aloc_sk03.csv (A), e07_rst_aloc_sat_sk03.csv e e07_rst_aloc_aw_sk03.csv (B).
11 Ensaio 8 — GPC sem restrições
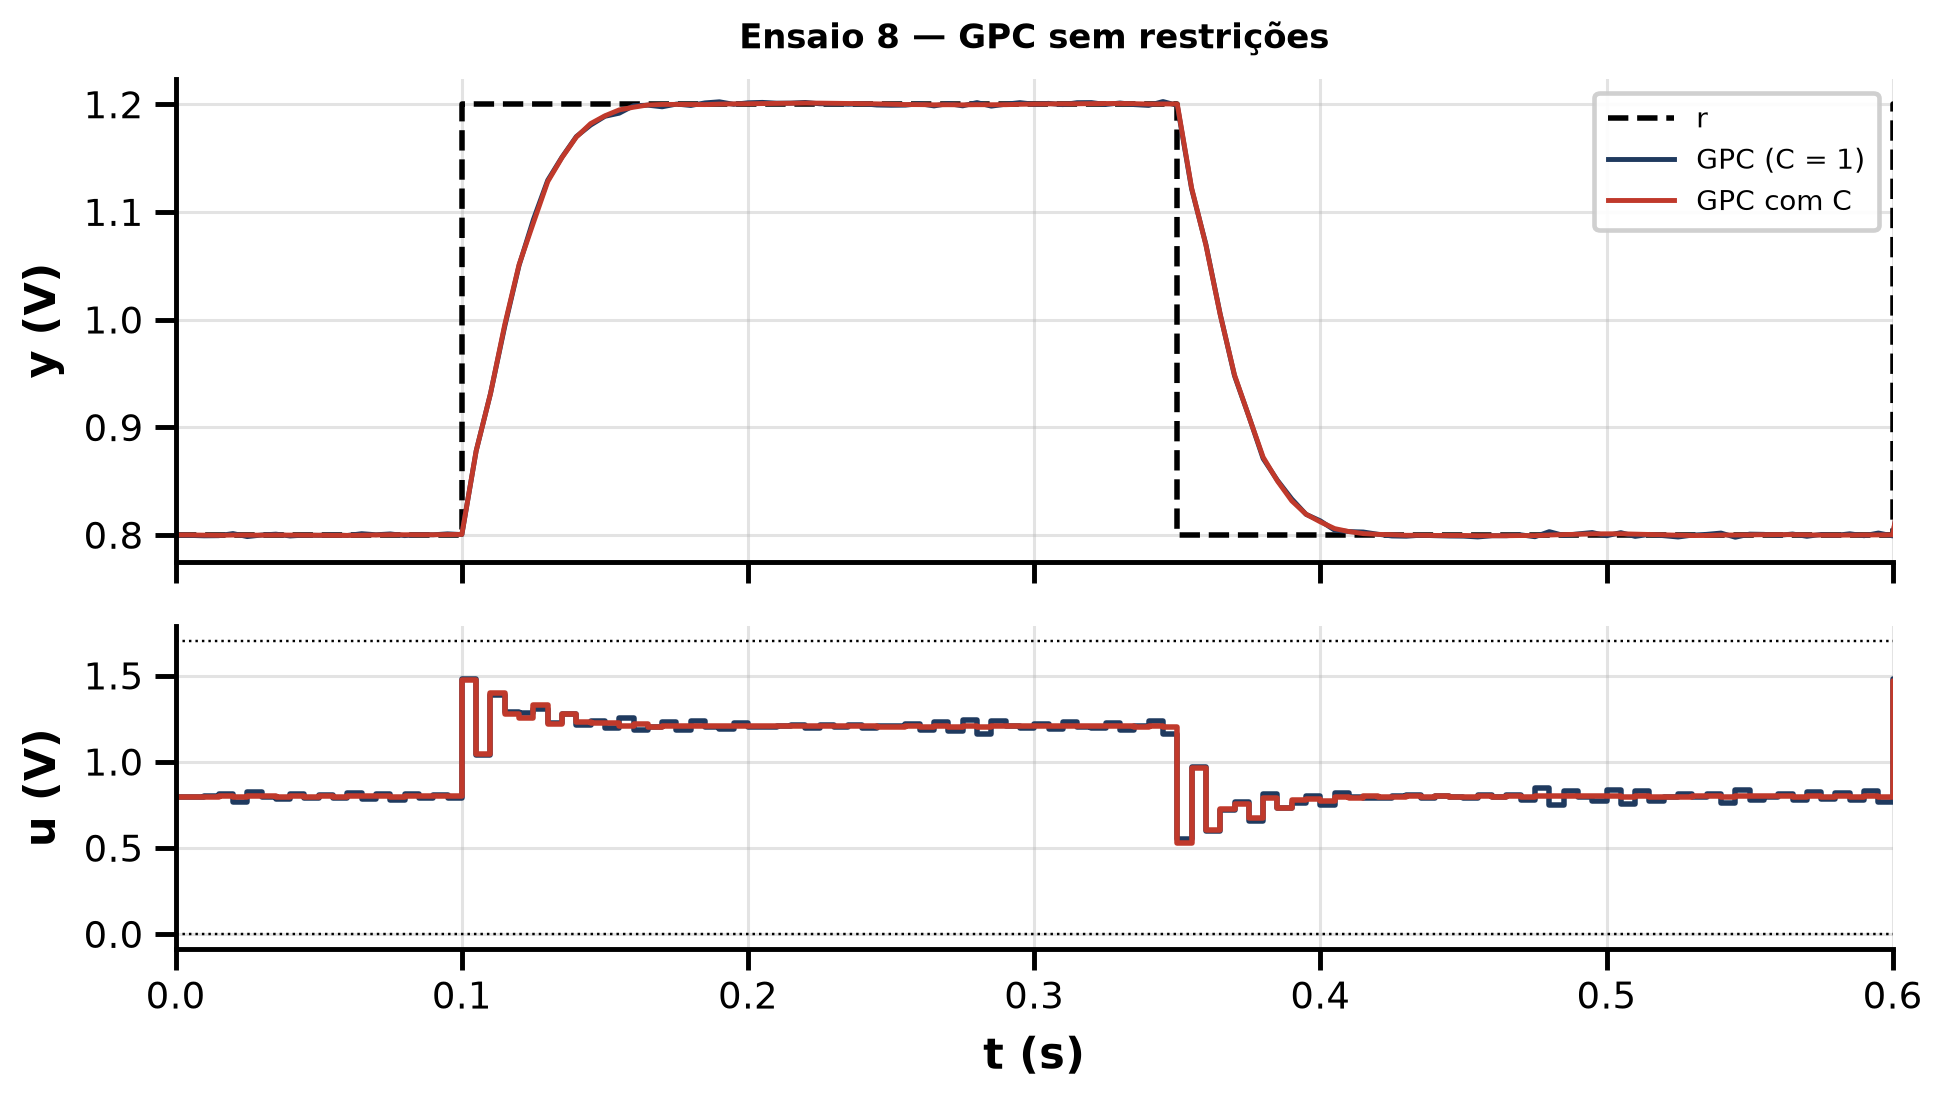
Objetivo didático. Projetar um controlador preditivo (GPC) a partir do ARX e mostrar que, sem restrições, a lei resultante é um RST — com uma armadilha: o observador implícito do GPC “puro” é deadbeat, e o ruído em \(u\) explode.
Modelo CARIMA. A partir do ARX, com perturbação integrada:
aplicando só o primeiro movimento. A trajetória de referência \(w(k+j) = (1 - \alpha_r^j)\,r + \alpha_r^j\,y(k)\) suaviza a aproximação e elimina o sobressinal.
Sintonia: \(N_p\) = 20 (100 ms, cerca de 4τ), \(N_u\) = 3, \(\lambda\) = 0,1, \(\alpha_r\) = 0,65.
A lei GPC é um RST. Como \(\Delta u(k) = \mathbf k_1^\top(\mathbf w - \mathbf f)\), sendo \(\mathbf k_1^\top\) a primeira linha de \((\mathbf G^\top\mathbf G + \lambda\mathbf I)^{-1}\mathbf G^\top\), e \(\mathbf f\) é linear em \(y(k), y(k-1), \Delta u(k-1), \Delta u(k-2)\):
O que dá errado. Os polos de malha fechada incluem um par em \(z \approx -0{,}60 \pm j0{,}40\): parte real negativa significa alternância de sinal de uma amostra para a outra. É o observador implícito do GPC com \(C = 1\) (deadbeat) — o mesmo efeito do \(\alpha = 0\) do ensaio 7. Resultado: ruído enorme em \(u\).
Correção: polinômio \(C\). Usando \(C(q^{-1}) = (1 - 0{,}5\,q^{-1})^3\) como polinômio de observador (o “filtro T” do GPC), os polos de regulação passam a ser \(P_c\cdot C\) e \(T = t_0\,C\) — o rastreamento não muda, e o ruído em \(u\) cai mais de dez vezes. O par de polos de parte real negativa, porém, continua no rastreamento: logo após cada troca da referência, \(u\) ainda alterna de uma amostra para a outra (figura abaixo). Isso se corrige na sintonia (\(\lambda\), \(N_u\), \(\alpha_r\)), não no observador.
Código
Markdown(CAB +"\n"+ linha_metricas("GPC (C = 1)", s8_gpc) +"\n"+ linha_metricas("GPC com C = (1 − 0,5q⁻¹)³", s8_c))
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
GPC (C = 1)
55
0,3
0,0
33,1
23,8
14,60
—
GPC com C = (1 − 0,5q⁻¹)³
55
0,3
0,0
33,1
1,6
8,22
—
Código
fig = figura({"GPC (C = 1)": s8_gpc, "GPC com C": s8_c}, "Ensaio 8 — GPC sem restrições", janela=(0, 0.6))
Figura 8: Ensaio 8 — GPC sem e com polinômio C: mesma saída, ação de controle muito diferente.
Firmware: modo = 8; lei RST genérica com os coeficientes do GPC com \(C\) (calculados offline em Python e copiados para o WATCH). Arquivos: e08_gpc_sk03.csv, e08_gpc_c_sk03.csv (A).
12 Ensaio 9 — MPC com restrições
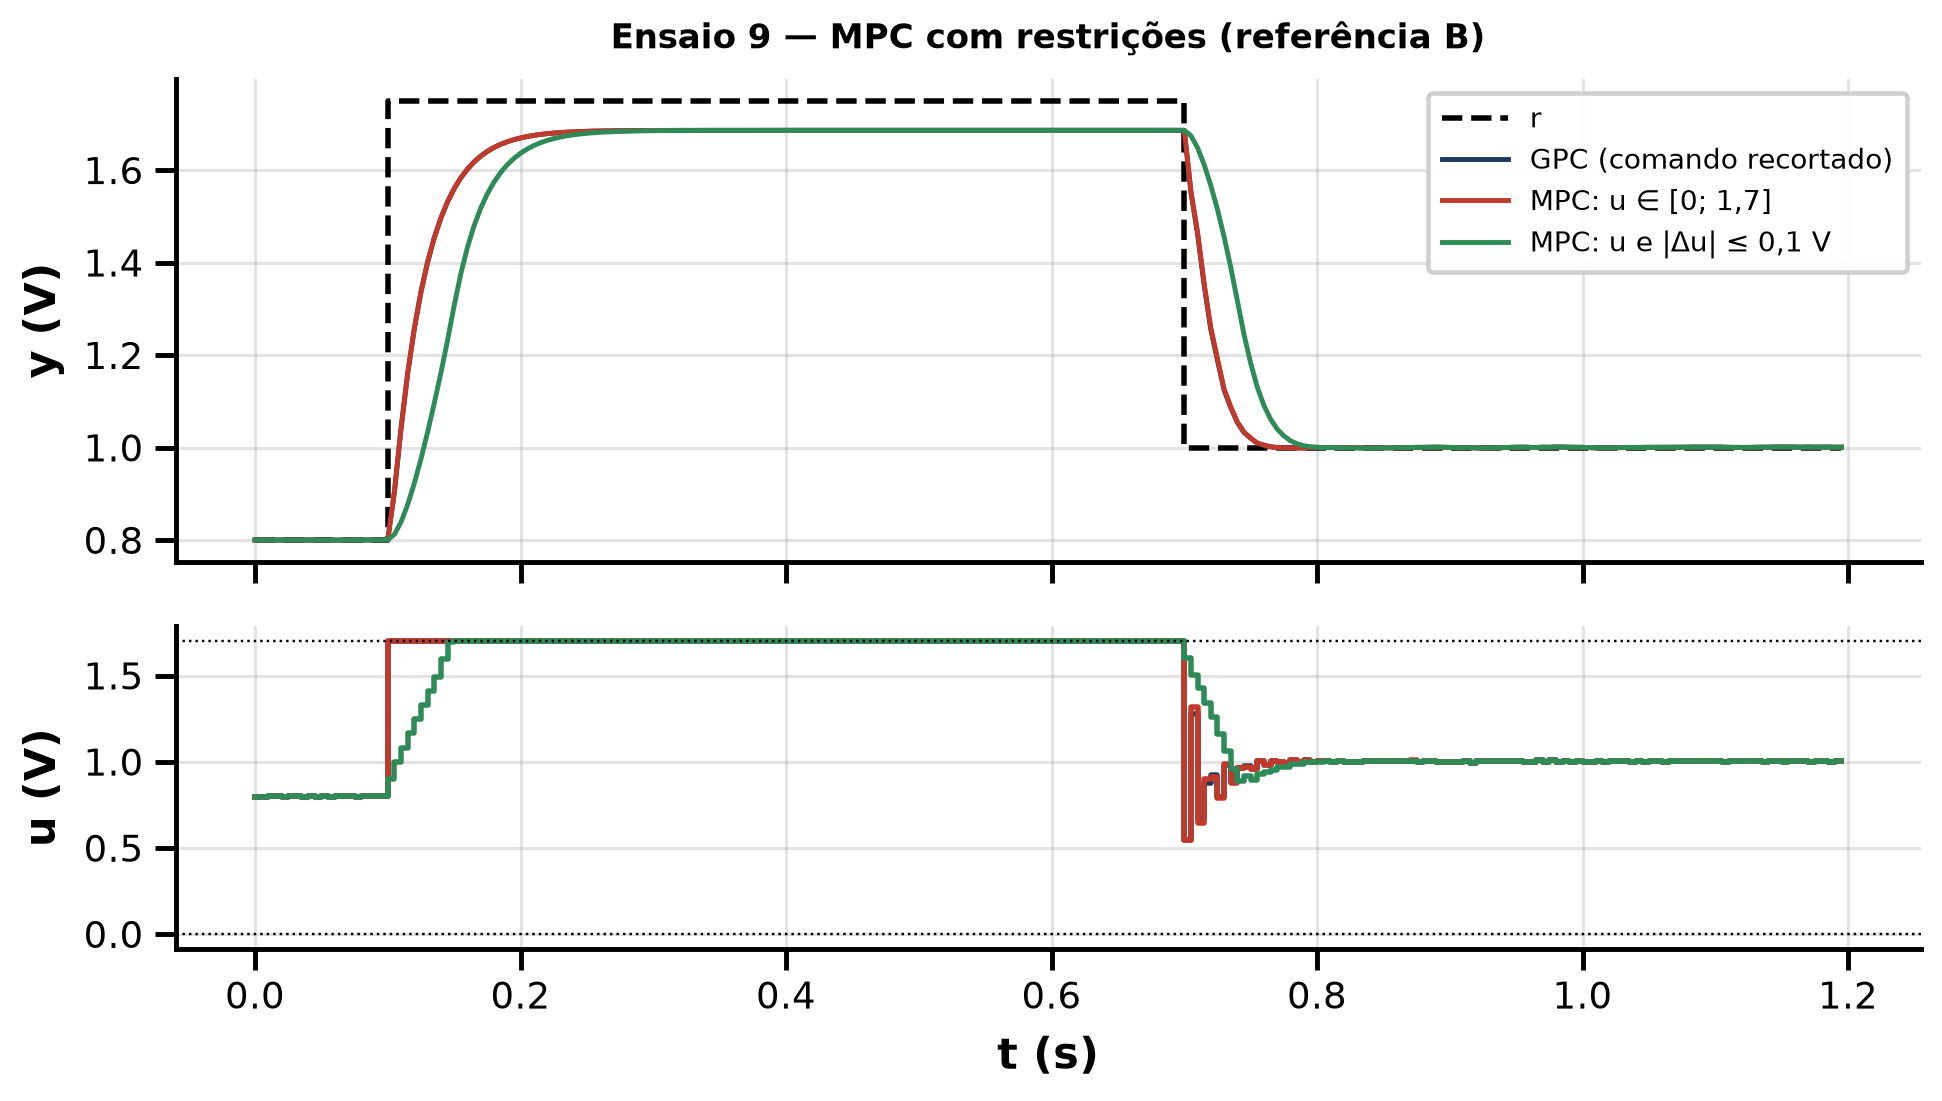
Objetivo didático. Incluir as restrições do atuador no problema de otimização, em vez de recortar o comando depois: o controlador “planeja” respeitando os limites. Resolver um QP pequeno na própria placa e estimar se cabe em \(T_s = 5\) ms.
com \(u(k+j) = u(k-1) + \sum_{l\le j}\Delta u(k+l)\). Na forma \(\min \tfrac12\Delta\mathbf u^\top\mathbf H\Delta\mathbf u + \mathbf g^\top\Delta\mathbf u\) s.a. \(\mathbf M\Delta\mathbf u \le \boldsymbol\gamma\), com \(\mathbf H = \mathbf G^\top\mathbf G + \lambda\mathbf I\) e \(\mathbf g = \mathbf G^\top(\mathbf f - \mathbf w)\).
Método de Hildreth (subida coordenada no dual): com \(\mathbf P = \mathbf M\mathbf H^{-1}\mathbf M^\top\) (constante, calculada offline) e \(\mathbf d = \boldsymbol\gamma + \mathbf M\mathbf H^{-1}\mathbf g\),
\[
\lambda_i \leftarrow \max\!\Big(0,\; -\frac{d_i + \sum_{j\neq i} P_{ij}\lambda_j}{P_{ii}}\Big),
\qquad \Delta\mathbf u = -\mathbf H^{-1}(\mathbf g + \mathbf M^\top\boldsymbol\lambda).
\]
Detalhes que a simulação mostrou serem necessários:
Se a solução sem restrições já é viável, nenhuma iteração é necessária (o caso mais comum);
a restrição em \(u(k)\) e a em \(\Delta u(k)\) são paralelas: deixadas separadas, tornam o dual degenerado e o Hildreth não converge. O primeiro movimento fica só com \(\Delta u(k) \le \min(\Delta u_{max},\ u_{max} - u(k-1))\) (e o análogo inferior);
com várias restrições ativas ao mesmo tempo, o Hildreth converge devagar (dual mal condicionado). Usa-se partida a quente (os \(\lambda\) da amostra anterior), um limite fixo de iterações e, por segurança, recorta-se o primeiro movimento aos limites.
O ruído é tratado como no ensaio 8, agora com um observador de estado para \([y(k),\ y(k-1)]\) com polos em \(\alpha_o\) = 0,6, que faz o papel do polinômio \(C\) quando há restrições (a lei deixa de ser um RST fixo).
Figura 9: Ensaio 9 — referência B: GPC com o comando recortado × MPC com restrição em u × MPC com restrições em u e Δu.
Código
def it_max(fab, r): c = fab(); cs.simula(c, r);returnmax(c.iters), clinhas_t = []for nome, fab, r in [("MPC u (ref. B)", mk(restrito=True), rB), ("MPC u e Δu (ref. A)", mk(restrito=True, dumax=DUMAX), rA), ("MPC u e Δu (ref. B)", mk(restrito=True, dumax=DUMAX), rB)]: it, c = it_max(fab, r) ciclos = c.custo_ciclos(it) milhar =f"{ciclos:,}".replace(",", ".") linhas_t.append(f"| {nome} | {c.M.shape[0]} | {it} | {br(np.mean(c.iters), 1)} | {milhar} | "f"{br(ciclos /200e6*1e3, 3)} | {br(100* ciclos /200e6/ TS, 1)} % |")Markdown(CAB_SAT +"\n"+"\n".join(linha_sat(n, s) for n, s in s9.items())+"\n\n"+ CAB +"\n"+ linha_metricas("MPC u e Δu (ref. A)", s9a, tcalc="ver abaixo")+"\n\n| Caso | restrições | iterações (máx.) | iterações (média) | ciclos estimados | tempo (ms) | fração de $T_s$ |\n""|---|---|---|---|---|---|---|\n"+"\n".join(linhas_t))
Controlador
u preso em 1,7 V após a descida (ms)
\(t_s\) da descida (ms)
sobressinal (%)
IAE (mV·s)
maior comando calculado (V)
GPC (comando recortado)
0
55
0,3
78,3
2,40
MPC: u ∈ [0; 1,7]
0
55
0,3
78,4
1,70
MPC: u e
Δu
≤ 0,1 V
0
80
0,2
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
MPC u e Δu (ref. A)
70
0,2
0,0
50,5
2,3
2,97
ver abaixo
Caso
restrições
iterações (máx.)
iterações (média)
ciclos estimados
tempo (ms)
fração de \(T_s\)
MPC u (ref. B)
6
5
1,5
1.925
0,010
0,2 %
MPC u e Δu (ref. A)
10
100
4,3
51.145
0,256
5,1 %
MPC u e Δu (ref. B)
10
100
7,5
51.145
0,256
5,1 %
Tempo de cálculo. Estimativa conservadora: cada multiplicação-acumulação em ponto flutuante custa ~5 ciclos no C28x a 200 MHz (com acessos à memória). O pior caso — o limite de 100 iterações do Hildreth — dá ~0,26 ms, ≈ 5 % de \(T_s\): cabe com folga. Na média, a maioria das amostras não precisa de nenhuma iteração. A medida real deve ser feita na placa (ver firmware).
O que observar. A restrição em \(u\) quase não muda o resultado em relação a recortar o comando do GPC (a forma incremental já se comporta bem na saturação, como no ensaio 6). A restrição em \(\Delta u\) muda o comportamento: as subidas viram rampas de 0,1 V por amostra, a resposta fica mais lenta e o atuador menos “nervoso”.
Firmware: modo = 9; Np = 20, Nu = 3, lambda = 0.1, alfa_ref = 0.65, alfa_obs = 0.6, dumax = 0.1, iter_max = 100; matrizes \(\mathbf G\), \(\mathbf F_y\), \(\mathbf F_u\), \(\mathbf H^{-1}\), \(\mathbf M\) e \(\mathbf P\) geradas em Python e gravadas num .h. Arquivos: e09_mpc_sk03.csv (A), e09_mpc_sat_sk03.csv (B).
13 Ensaio 10 — MPC antecipatório (preview)
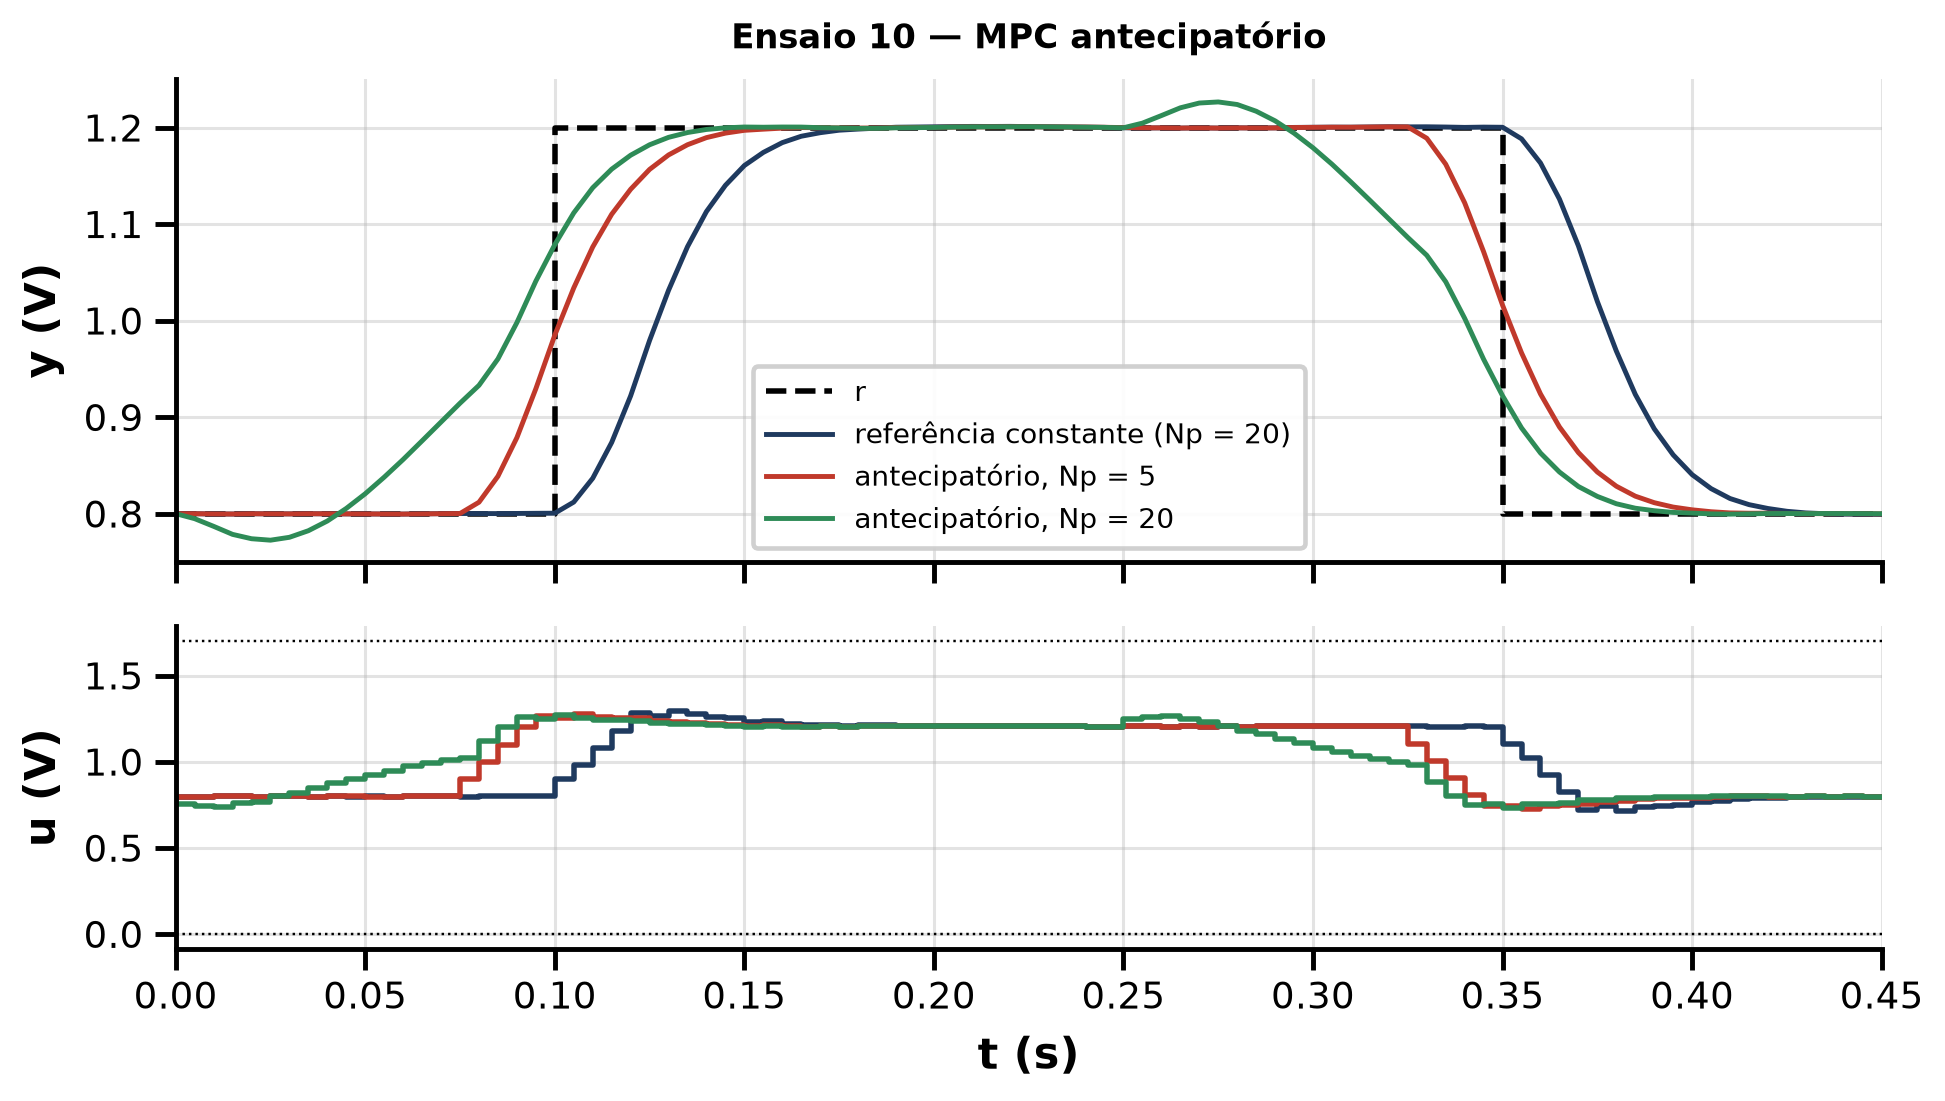
Objetivo didático. Dar ao MPC a referência futura ao longo do horizonte, \(w(k+j) = r(k+j)\), e comparar com o MPC que assume a referência constante, \(w(k+j) = r(k)\). A saída passa a se mover antes da troca da referência.
Figura 10: Ensaio 10 — MPC com referência constante × MPC antecipatório (Np = 5 e Np = 20), primeiro degrau da referência A.
Código
linhas = []for Np in [5, 10, 20, 30]:for pv in [False, True]: s = roda(mkp(Np, pv), rA); s0 = s["sem_ruido"] k_ant =next((k for k inrange(0, 40) ifabs(s0["y"][k] -0.8) >0.002), None) antec = (20- k_ant) * TS if k_ant isnotNoneand k_ant <20else0.0 e_max = np.abs(s0["r"] - s0["y"]).max() linhas.append(f"| {Np} | {'antecipatório'if pv else'constante'} | {br(1e3* np.sum(np.abs(s0['r'] - s0['y'])) * TS, 1)} | "f"{ms(antec)} | {br(1e3* e_max, 0)} | {br(cs.metricas(s)['TV'], 2)} |")Markdown("| $N_p$ | referência | IAE (mV·s) | antecipação (ms) | maior erro (mV) | variação total de u (V) |\n""|---|---|---|---|---|---|\n"+"\n".join(linhas))
\(N_p\)
referência
IAE (mV·s)
antecipação (ms)
maior erro (mV)
variação total de u (V)
5
constante
50,5
0
400
2,61
5
antecipatório
20,7
20
216
2,64
10
constante
50,1
0
400
2,78
10
antecipatório
23,4
45
208
3,34
20
constante
50,5
0
400
2,97
20
antecipatório
33,4
95
241
3,01
30
constante
50,8
0
400
2,87
30
antecipatório
45,7
90
251
2,88
O que observar.
Com antecipação, \(u\) começa a subir antes da troca: o IAE cai pela metade com \(N_p = 5\) e o maior erro diminui.
Horizonte: o MPC antecipa até \(N_p\) amostras. Com \(N_p\) grande, a saída começa a se mover cedo demais (com \(N_p = 20\), ~95 ms antes): o custo troca erro depois da troca por erro antes dela, e o IAE volta a subir. Com \(N_p = 20\) aparecem ainda movimentos estranhos: a saída primeiro desce um pouco antes de subir, e ondula no patamar ao “ver” a descida seguinte — o otimizador está distribuindo o erro ao longo de todo o horizonte. O melhor horizonte de antecipação é da ordem da constante de tempo de malha fechada, não da planta.
Quando é realista: só quando a trajetória é conhecida de antemão — perfis programados (rampas de temperatura, trajetórias de robôs, ciclos de ensaio, perfis de tensão de conversores). Para uma referência dada por um operador em tempo real, não há futuro para conhecer.
Firmware: modo = 10; mesmos parâmetros do ensaio 9, mais preview = 1 e a referência gerada a partir de uma tabela em memória (o firmware precisa de \(r(k+1..k+N_p)\)). Arquivos: e10_mpc_const_sk03.csv, e10_mpc_preview_np5_sk03.csv, e10_mpc_preview_np20_sk03.csv (A).
14 Planejamento do firmware — projeto SK03Controle
Só a especificação; o código vem depois.
14.1 Organização
Arquivo
Conteúdo
main.c
enxuto: inicialização, registro da ISR, laço de fundo vazio
perifericos.c/.h
DAC, ADC e CPU Timer 0 — os mesmos do SK01Degrau/SK02PRBS, já validados
controle.c/.h
geração de referência, leis de controle (P/PI/PID, RST genérico, MPC), saturação, gravação
tarefas.c/.h
(depois) tarefas de fundo: comunicação serial, medição de tempo, troca de perfis
volatile uint16_t iniciar; — escrever 1 zera k, os estados do controlador e começa a gravar; ao fim, ensaio_concluido = 1;
ganhos e coeficientes em uma struct global volatile, editável pelo WATCH com o programa rodando: Kp, Ki, Kd, Tf, Tt, u0, aw, d_medida; R[4], S[4], T[4], Ao[4], nR, nS, nT, aw_rst; Np, Nu, lambda_, alfa_ref, alfa_obs, dumax, iter_max, preview;
trocar modo com o ensaio parado (ou forçar iniciar = 1), para não aplicar a lei nova com os estados da anterior.
14.3 RST genérico
Uma única função calcula \(v(k)\) para os ensaios 6 a 8 a partir dos vetores R, S, T, Ao:
aw_rst = 0: \(v = Tr - Ry - \sum_{i\ge1} s_i\,v(k-i)\) (passado não saturado);
aw_rst = 1: o mesmo, com \(u(k-i)\) aplicado no lugar de \(v(k-i)\);
Buffers float r_buf[N], y_buf[N], u_buf[N] (e, opcionalmente, v_buf[N], o comando antes da saturação — útil nos ensaios de windup).
Na configuração CPU1_RAM, cada seção RAMGS tem 4096 palavras de 16 bits; um float ocupa 2 palavras. Três buffers de \(N\) amostras ocupam \(6N\) palavras: cabem na ramgs0 só até \(N \approx 680\). Os ensaios desta nota usam \(N = 220\) (A) e \(N = 240\) (B) — cabem com folga (1440 palavras). Para ensaios mais longos ou com v_buf, distribuir entre ramgs0 e ramgs1 com #pragma DATA_SECTION.
As matrizes do MPC são pequenas (\(\mathbf G\): 20×3, \(\mathbf P\): 10×10 — menos de 1 KB).
14.5 Medição do tempo de cálculo
Ler o contador do CPU Timer 1 (rodando livre a 200 MHz) no início e no fim da lei de controle e guardar o máximo e a média em variáveis do WATCH; alternativamente, alternar um GPIO e medir no osciloscópio. Comparar com a estimativa do ensaio 9.
14.6 Exportação
Procedimento da nota da placa, com um cuidado: no gráfico do CCS, o Capacity deve ser igual ao número de amostras (\(N\)), senão a exportação corta os dados. Exportar r_buf, y_buf e u_buf para os arquivos eNN_..._sk03.csv listados em cada ensaio, em Notas/ControleSallenKey/dados/.
Nota
Os ensaios de identificação foram salvos como DadosDegrau.csv e DadosPRBS01.csv. Para os novos, esta nota propõe o padrão eNN_<controlador>_sk03.csv.
15 Tabela comparativa prevista
Referência A, com ruído de medida (métricas de rastreamento na simulação sem ruído):
Código
tab = [("1. P (Kp = 2)", sims_p["Kp = 2"], None), ("2. PI", s_pi, None), ("3. PI + anti-windup", s_aw_a, None), ("4. PID ideal", s_pid, None), ("5. PID filtrado, D na medida", s_pidf, None), ("6. RST (= PI)", roda(lambda: cs.RST(R_pi, S_pi, T_pi), rA), None), ("7. RST alocação (α = 0,5)", s7_a, None), ("8. GPC com C", s8_c, "< 0,01 ms (RST)"), ("9. MPC u e Δu", s9a, "≤ 0,26 ms"), ("10. MPC antecipatório (Np = 5)", s10["antecipatório, Np = 5"], "≤ 0,1 ms")]Markdown(CAB +"\n"+"\n".join(linha_metricas(n, s, tcalc=t, degrau=not n.startswith("10."))for n, s, t in tab)+"\n\nNo MPC com restrição em Δu (9 e 10), as subidas viram rampas e $t_s$ fica acima da ""especificação: é o preço de limitar a taxa do atuador. No antecipatório, a saída começa a ""subir antes da troca da referência, e $t_s$/sobressinal medidos a partir do degrau perdem o ""sentido — compare pelo IAE.")
Controlador
\(t_s\) (ms)
sobressinal (%)
erro em regime (mV)
IAE (mV·s)
desvio de u (mV)
variação total de u (V)
cálculo
1. P (Kp = 2)
20
1,4
68,1
83,9
3,2
6,34
—
2. PI
55
0,0
0,0
29,4
2,0
3,74
—
3. PI + anti-windup
55
0,0
0,0
29,4
2,0
3,74
—
4. PID ideal
60
0,5
0,0
29,7
3,5
6,21
—
5. PID filtrado, D na medida
55
1,3
0,0
31,1
2,8
3,84
—
6. RST (= PI)
55
0,0
0,0
29,4
2,0
3,74
—
7. RST alocação (α = 0,5)
55
0,0
0,0
28,3
1,4
4,29
—
8. GPC com C
55
0,3
0,0
33,1
1,6
8,22
< 0,01 ms (RST)
9. MPC u e Δu
70
0,2
0,0
50,5
2,3
2,97
≤ 0,26 ms
10. MPC antecipatório (Np = 5)
—
—
—
20,7
—
2,64
≤ 0,1 ms
No MPC com restrição em Δu (9 e 10), as subidas viram rampas e \(t_s\) fica acima da especificação: é o preço de limitar a taxa do atuador. No antecipatório, a saída começa a subir antes da troca da referência, e \(t_s\)/sobressinal medidos a partir do degrau perdem o sentido — compare pelo IAE.
Referência B (saturação):
Código
Markdown(CAB_SAT +"\n"+"\n".join([ linha_sat("2. PI sem anti-windup", s_pi_b), linha_sat("3. PI + retrocálculo", sims_aw["retrocálculo (Tt = Ti)"]), linha_sat("7. RST sem anti-windup", sims7["RST sem anti-windup"]), linha_sat("7. RST + observador", sims7["RST com anti-windup (Ao = Pf)"]), linha_sat("9. MPC u e Δu", s9["MPC: u e |Δu| ≤ 0,1 V"])]))
Controlador
u preso em 1,7 V após a descida (ms)
\(t_s\) da descida (ms)
sobressinal (%)
IAE (mV·s)
maior comando calculado (V)
2. PI sem anti-windup
45
165
0,0
124,6
4,42
3. PI + retrocálculo
0
55
0,0
76,7
2,23
7. RST sem anti-windup
55
135
0,0
124,7
5,15
7. RST + observador
0
55
0,0
76,3
2,48
9. MPC u e Δu
0
80
0,2
112,6
1,70
Leitura rápida: todos os controladores com integrador atendem a especificação na referência A; o que os distingue é o esforço de controle (ruído e variação total de \(u\)), o comportamento na saturação e, nos preditivos, a capacidade de tratar restrições e referência futura.
16 O que observar na placa
P — o patamar da saída para abaixo de 1,2 V (e acima de 0,8 V); a distância diminui com \(K_p\), mas nunca zera. Com \(K_p = 4\), um pequeno sobressinal e mais ruído em \(u\).
PI — erro nulo nos patamares, acomodação em ~55 ms. Na referência B, \(u\) fica colado em 1,7 V e, quando a referência desce, continua colado por ~45 ms antes de reagir; a descida leva ~165 ms em vez de ~55 ms.
PI + anti-windup — na referência B, \(u\) sai da saturação no instante em que a referência desce. Na referência A, a resposta é igual à do ensaio 2.
PID ideal — um pico em \(u\) a cada troca de referência e um \(u\) visivelmente mais “granulado” (ruído) que o do PI; a saída praticamente igual à do PI.
PID filtrado — sem picos, ruído menor; a saída continua praticamente igual à do PI.
RST — curvas sobrepostas às dos ensaios 2 e 4 (diferenças só de ruído). Comparar o aw_rst = 0 e o aw_rst = 1 na referência B.
RST por alocação — mesma saída para \(\alpha\) = 0 e 0,5, mas com \(\alpha = 0\) o \(u\) fica muito ruidoso. Na referência B, com o observador, sem windup.
GPC — com \(C = 1\), \(u\) muito ruidoso em regime; com o polinômio \(C\), \(u\) limpo e a mesma saída. Nos dois casos, \(u\) alterna por algumas amostras logo após cada troca da referência (polos de parte real negativa da malha fechada).
MPC — subidas de \(u\) em rampa (0,1 V por amostra); conferir o tempo de cálculo medido contra os ~0,26 ms previstos no pior caso.
MPC antecipatório — \(y\) começa a subir antes da troca de \(r\) (até \(N_p\) amostras antes); comparar \(N_p = 5\) e \(N_p = 20\).
17 Referências
Åström, K. J.; Hägglund, T. Advanced PID Control. ISA, 2006.
Åström, K. J.; Wittenmark, B. Computer-Controlled Systems. 3ª ed. Prentice Hall, 1997.
Landau, I. D.; Zito, G. Digital Control Systems: Design, Identification and Implementation. Springer, 2006.
Camacho, E. F.; Bordons, C. Model Predictive Control. 2ª ed. Springer, 2007.
Wang, L. Model Predictive Control System Design and Implementation Using MATLAB. Springer, 2009 (método de Hildreth).
Clarke, D. W.; Mohtadi, C.; Tuffs, P. S. Generalized predictive control. Automatica, v. 23, n. 2, 1987.
Paiva, R. S. T. Filtro Sallen-Key como pocket-lab para ensino de identificação e controle de sistemas dinâmicos. TCC — UFPA, 2025.