| Estado | (Sa Sb Sc) | van/Vdc | vbn/Vdc | vcn/Vdc |
|---|---|---|---|---|
| 0 | 0 0 0 | 0 | 0 | 0 |
| 1 | 0 0 1 | -1/3 | -1/3 | +2/3 |
| 2 | 0 1 0 | -1/3 | +2/3 | -1/3 |
| 3 | 0 1 1 | -2/3 | +1/3 | +1/3 |
| 4 | 1 0 0 | +2/3 | -1/3 | -1/3 |
| 5 | 1 0 1 | +1/3 | -2/3 | +1/3 |
| 6 | 1 1 0 | +1/3 | +1/3 | -2/3 |
| 7 | 1 1 1 | 0 | 0 | 0 |
Nota 01 — Modelagem do Inversor Trifásico (VSI)
Estados de chaveamento, transformações de Clarke e Park e modelo com carga RL
1 Objetivo
Obter o modelo do inversor trifásico de dois níveis alimentado por tensão (Voltage Source Inverter, VSI) alimentando uma carga RL trifásica equilibrada em estrela, nos referenciais \(abc\), estacionário \(\alpha\beta\) e síncrono \(dq\). Esse modelo é a base para a simulação (Etapa 4), para a identificação ARX (Etapa 5) e para o projeto dos controladores PI-dq, PR-\(\alpha\beta\) e FCS-MPC (Etapas 6 e 7) do plano de trabalho.
2 Topologia
O VSI de dois níveis possui três braços (fases \(a\), \(b\) e \(c\)), cada um com duas chaves complementares ligadas ao barramento CC de tensão \(V_{dc}\). Para o braço \(x \in \{a,b,c\}\), define-se a função de chaveamento
\[ S_x = \begin{cases} 1, & \text{chave superior conduzindo (inferior aberta)}\\ 0, & \text{chave inferior conduzindo (superior aberta)} \end{cases} \]
Com as chaves de um mesmo braço acionadas de forma complementar (o tempo morto é desprezado neste modelo), há \(2^3 = 8\) estados de chaveamento possíveis.
NotaHipóteses
- chaves e diodos ideais (sem queda de tensão e sem perdas);
- tempo morto desprezado;
- barramento CC ideal, de tensão constante \(V_{dc}\);
- carga equilibrada, ligada em estrela e com neutro isolado.
3 Tensões de saída
3.1 Tensões de polo
Tomando como referência o terminal negativo do barramento (\(N\)), a tensão de polo de cada braço é imposta diretamente pelo estado da chave:
\[ v_{xN} = S_x\,V_{dc}, \qquad x \in \{a,b,c\}. \]
3.2 Tensões de fase da carga
Seja \(n\) o neutro da carga em estrela. Como \(v_{xN} = v_{xn} + v_{nN}\) e, para carga equilibrada, \(v_{an}+v_{bn}+v_{cn}=0\), a tensão de modo comum é
\[ v_{nN} = \frac{v_{aN}+v_{bN}+v_{cN}}{3} = \frac{V_{dc}}{3}\,(S_a+S_b+S_c), \]
e as tensões de fase resultam
\[ \begin{bmatrix} v_{an}\\ v_{bn}\\ v_{cn} \end{bmatrix} = \frac{V_{dc}}{3} \begin{bmatrix} 2 & -1 & -1\\ -1 & 2 & -1\\ -1 & -1 & 2 \end{bmatrix} \begin{bmatrix} S_a\\ S_b\\ S_c \end{bmatrix}. \]
3.3 Os oito estados
Os estados \((0\,0\,0)\) e \((1\,1\,1)\) aplicam tensão nula à carga (vetores nulos); os outros seis produzem os vetores ativos.
4 Transformação de Clarke: referencial \(\alpha\beta\)
A transformação de Clarke (invariante em amplitude) leva as grandezas trifásicas para um referencial estacionário de dois eixos ortogonais:
\[ \begin{bmatrix} x_\alpha\\ x_\beta \end{bmatrix} = \frac{2}{3} \begin{bmatrix} 1 & -\tfrac12 & -\tfrac12\\[2pt] 0 & \tfrac{\sqrt3}{2} & -\tfrac{\sqrt3}{2} \end{bmatrix} \begin{bmatrix} x_a\\ x_b\\ x_c \end{bmatrix}. \]
Equivalentemente, com \(\mathbf{a} = e^{j2\pi/3}\), o vetor espacial é
\[ \mathbf{x} = x_\alpha + j x_\beta = \frac{2}{3}\left(x_a + \mathbf{a}\,x_b + \mathbf{a}^2 x_c\right). \]
Aplicando à tensão de saída do inversor, cada estado \((S_a S_b S_c)\) produz um vetor
\[ \mathbf{v}_k = \frac{2}{3}\,V_{dc}\,e^{\,j(k-1)\pi/3}, \quad k = 1,\dots,6, \qquad \mathbf{v}_0 = \mathbf{v}_7 = 0. \]
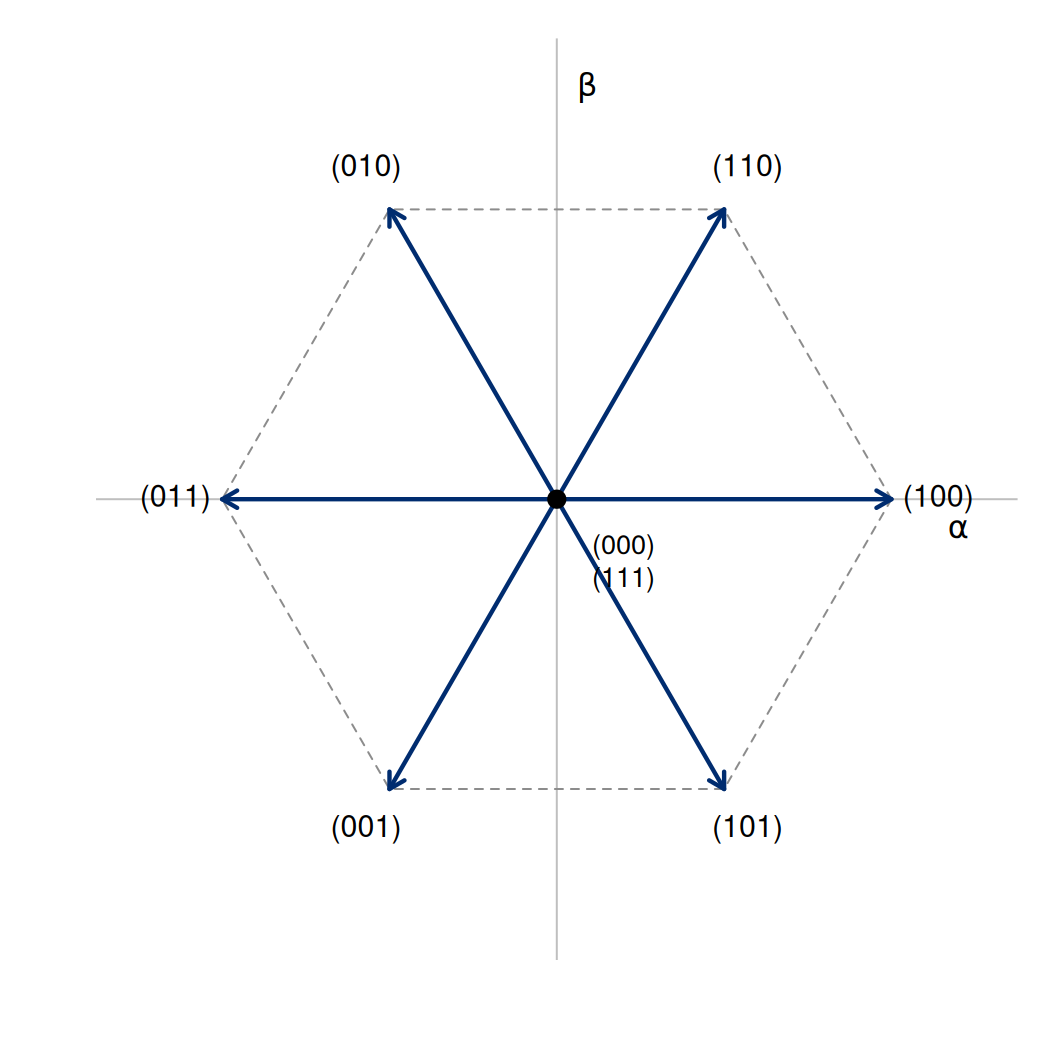
Os seis vetores ativos têm módulo \(2V_{dc}/3\) e formam um hexágono; a maior tensão de fase senoidal obtenível sem sobremodulação é o raio do círculo inscrito, \(V_{dc}/\sqrt{3}\) (SVPWM), ante \(V_{dc}/2\) do SPWM — um ganho de \(2/\sqrt{3}\approx 1{,}155\).
5 Modelo médio e modulação
Em um período de chaveamento \(T_s = 1/f_{sw}\), o valor médio da tensão de polo é \(\bar v_{xN} = d_x V_{dc}\), com razão cíclica \(d_x\in[0,1]\). Para modulação senoidal (SPWM) com índice de modulação \(m\) e frequência fundamental \(\omega\):
\[ d_x = \frac12 + \frac{m}{2}\cos\!\left(\omega t - \theta_x\right), \qquad \theta_a = 0,\ \theta_b = \tfrac{2\pi}{3},\ \theta_c = -\tfrac{2\pi}{3}, \]
de modo que a tensão de fase média tem amplitude de pico
\[ \hat V_{f} = m\,\frac{V_{dc}}{2}, \qquad 0 \le m \le 1 \ \text{(região linear)}. \]
Para \(V_{dc} = 48\) V e \(m = 0{,}9\), \(\hat V_f = 21.6\) V. O modelo médio substitui o inversor por um ganho estático entre a razão cíclica (ou o índice de modulação) e a tensão aplicada — é a entrada do modelo de corrente que segue.
6 Modelo com carga RL
Para a carga RL série em estrela, de resistência \(R\) e indutância \(L\) por fase,
\[ v_{xn} = R\,i_x + L\frac{di_x}{dt}, \qquad x\in\{a,b,c\}. \]
6.1 Referencial \(\alpha\beta\)
Como a transformação de Clarke é linear e a carga é equilibrada, as duas equações resultantes são desacopladas, e idênticas:
\[ L\frac{di_\alpha}{dt} = v_\alpha - R\,i_\alpha, \qquad L\frac{di_\beta}{dt} = v_\beta - R\,i_\beta, \]
ou, em função de transferência, \(\dfrac{I_{\alpha\beta}(s)}{V_{\alpha\beta}(s)}=\dfrac{1}{Ls+R}\).
6.2 Referencial síncrono \(dq\)
A transformação de Park gira o referencial \(\alpha\beta\) com o ângulo \(\theta=\omega t\):
\[ \begin{bmatrix} x_d\\ x_q \end{bmatrix} = \begin{bmatrix} \cos\theta & \sin\theta\\ -\sin\theta & \cos\theta \end{bmatrix} \begin{bmatrix} x_\alpha\\ x_\beta \end{bmatrix}. \]
Derivando, aparece um acoplamento cruzado entre os eixos:
\[ \begin{aligned} L\frac{di_d}{dt} &= v_d - R\,i_d + \omega L\, i_q,\\ L\frac{di_q}{dt} &= v_q - R\,i_q - \omega L\, i_d. \end{aligned} \]
Em regime senoidal permanente equilibrado, \(i_d\) e \(i_q\) são constantes — por isso um PI basta no referencial \(dq\) — mas os termos \(\pm\omega L\) precisam ser desacoplados (feedforward) no controlador.
7 Parâmetros da bancada
Com os valores adotados em Carga Trifásica RL (\(R = 4.7\ \Omega\), \(L = 6.8\ \text{mH}\), \(f = 60\ \text{Hz}\)):
| Grandeza | Valor |
|---|---|
| Constante de tempo τ = L/R | 1.45 ms |
| Polo f = 1/(2πτ) | 110 Hz |
| Reatância X_L = ωL | 2.56 Ω |
| Fator de potência cos φ | 0.88 |
| Período de chaveamento T_s | 50 µs |
8 Modelo discreto para identificação
O controlador digital atualiza \(v\) a cada \(T_s\) (segurador de ordem zero) e amostra a corrente na mesma taxa. A discretização exata da planta \(1/(Ls+R)\) é
\[ i[k+1] = a\,i[k] + b\,v[k], \qquad a = e^{-RT_s/L},\quad b = \frac{1-a}{R}, \]
para cada eixo (\(\alpha\) e \(\beta\), ou \(d\) e \(q\) desprezando o acoplamento). Na prática há ainda um período de atraso de computação/PWM, de modo que o modelo efetivo é \(i[k+1] = a\,i[k] + b\,v[k-1]\) — exatamente a estrutura ARX de baixa ordem a ser estimada por MQC/RLS na Etapa 5, entre o índice de modulação (a tensão aplicada é \(v = m V_{dc}/2\)) e a corrente de carga.
Com R = 4.7 Ω, L = 6.8 mH, Ts = 50 µs: a = 0.96603, b = 0.00723 A/V9 Resumo
| Referencial | Modelo da corrente | Observação |
|---|---|---|
| \(abc\) | \(L\,\dot i_x = v_{xn} - R\,i_x\) | três equações; \(\sum i_x = 0\) (neutro isolado) |
| \(\alpha\beta\) | \(L\,\dot i_{\alpha\beta} = v_{\alpha\beta} - R\,i_{\alpha\beta}\) | desacoplado; grandezas senoidais (PR) |
| \(dq\) | \(L\,\dot i_{dq} = v_{dq} - R\,i_{dq} + \omega L\,\mathbf{J}\,i_{dq}\) | acoplado; grandezas contínuas (PI) |
| discreto | \(i[k+1] = a\,i[k] + b\,v[k-1]\) | ARX de 1ª ordem (identificação) |
10 Referências
- Holmes, D. G.; Lipo, T. A. Pulse Width Modulation for Power Converters: Principles and Practice. Wiley-IEEE Press, 2003.
- Kazmierkowski, M. P.; Malesani, L. Current control techniques for three-phase voltage-source PWM converters: A survey. IEEE Trans. Industrial Electronics, v. 45, n. 5, 1998.
- Krause, P. C. et al. Analysis of Electric Machinery and Drive Systems. 3ª ed. Wiley-IEEE Press, 2013.
- Rodriguez, J.; Cortes, P. Predictive Control of Power Converters and Electrical Drives. Wiley-IEEE Press, 2012.