VSI01 — Malha aberta
Senoides trifásicas sem realimentação, na bancada LAUNCHXL-F28379D + BOOSTXL-3PHGANINV
Simulação pronta (2026-10-16). O modelo reproduz o firmware Firmware/VSI01MalhaAberta contagem a contagem do ePWM. O firmware tem um erro que impede o inversor de chavear (polaridade do enable, ver Avaliação crítica). Os parâmetros de operação foram redimensionados para a placa (ver Dimensionamento): \(V_{cc}\) = 40 V, \(V_p\) = 16 V, tempo morto de 100 ns, carga de 10 Ω + 5 mH. O main.c ainda usa 24 V, 8 V e 0,5 µs.
Objetivo
Reproduzir no Simulink o ensaio de malha aberta da bancada. Três tensões senoidais defasadas de 120° são sintetizadas por PWM senoidal,
\[ v_a^* = V\sin(2\pi f t), \quad v_b^* = V\sin(2\pi f t - 120^\circ), \quad v_c^* = V\sin(2\pi f t + 120^\circ), \]
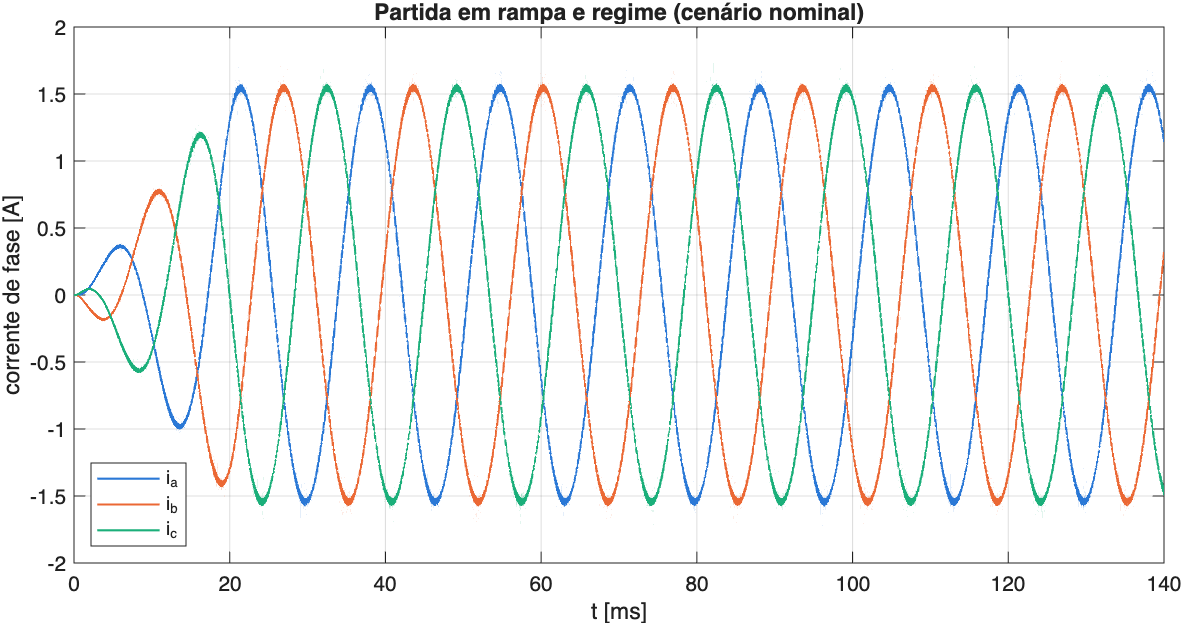
com rampa de amplitude de 0 a \(V_p\) na partida. O modelo serve para validar o modelo da planta (filtro L e carga) contra as medições da placa antes de fechar qualquer malha, e para fixar o que as próximas etapas herdam: o atraso de implementação, o efeito do tempo morto e a cadeia de medição.
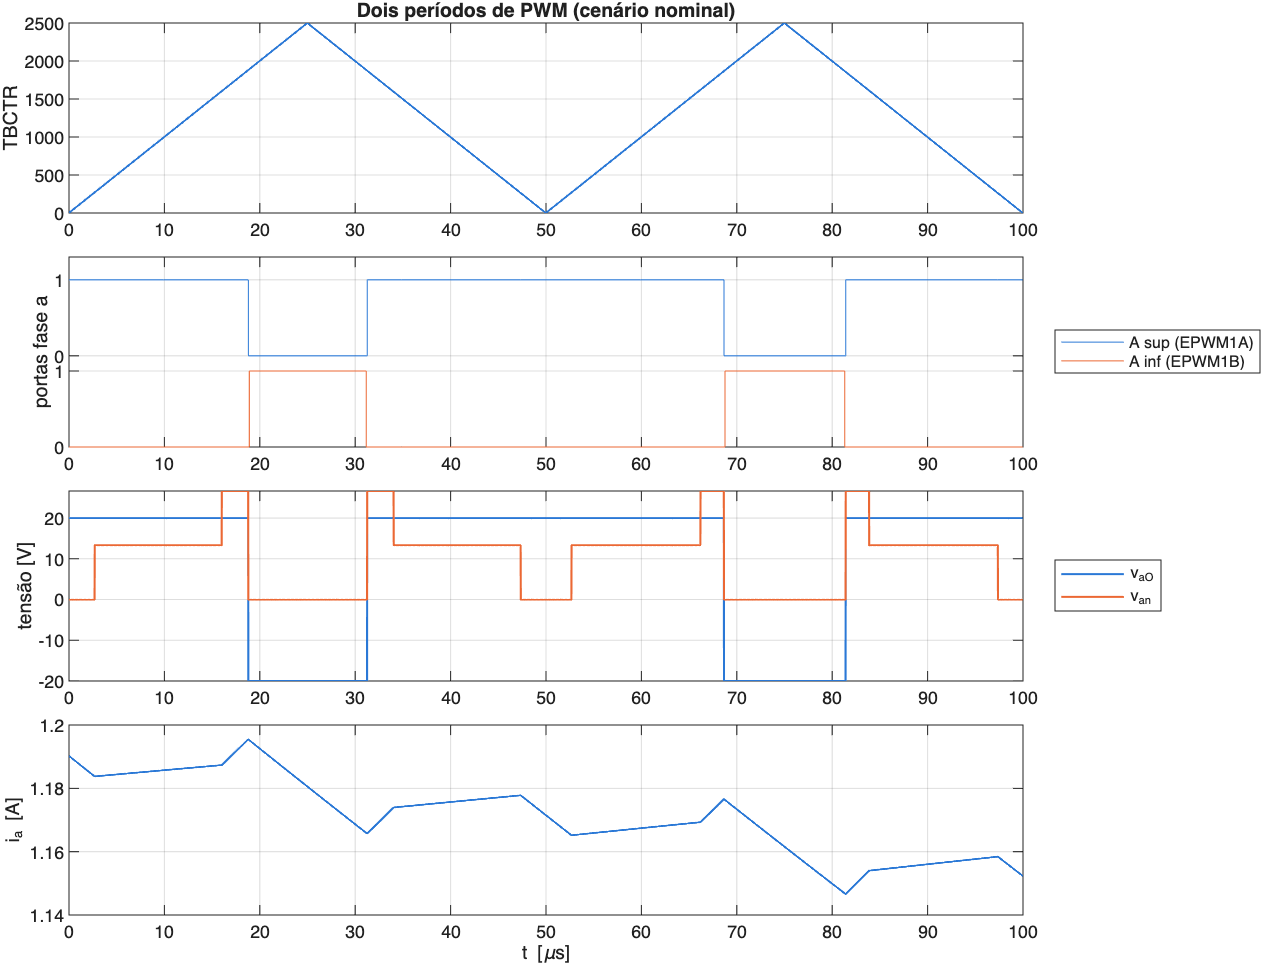
Na ISR do ePWM1 (início de cada período, \(T_s = 50\,\mu\)s), a razão cíclica de cada braço é \(d = 1/2 + v^*/V_{cc}\) e o CMPA é carregado da sombra no próximo \(\text{CTR} = 0\). A tensão média aplicada no período \([(k+1)T_s, (k+2)T_s]\) é portanto a calculada no instante \(kT_s\): um atraso de \(1{,}5\,T_s\) (1,62° a 60 Hz) entre referência e tensão média.
Dimensionamento
Os limites vêm da placa (guia SLUUBP1A, user_mtr1.h do SDK) e do microcontrolador (F28379D a 200 MHz, ePWM a 100 MHz, ADC de 12 bits):
| Grandeza | Limite | Escolha | Margem / justificativa |
|---|---|---|---|
| \(V_{cc}\) | placa 12–60 V (nominal 48 V); GaN de 80 V | 40 V | teto da bancada; 2× abaixo dos 80 V do LMG5200, folga para sobretensão de comutação |
| corrente | 10 A de pico nominal, OCP de hardware em 12 A, ADC até ±16,5 A | 1,56 A de pico | 16 % da placa; a carga, não a placa, limita a corrente. Proteção de software sugerida em 5 A (Bancada.Itrip) |
| \(f_{PWM}\) | GaN: centenas de kHz; INA240 precisa de ~2 µs após cada comutação; ISR | 20 kHz | acima do audível. A amostra em CTR = 0 exige \(d \ge 2\cdot 2\,\mu\text{s}/T_s\): 0,08 a 20 kHz, mas 0,16 a 40 kHz, que cortaria a faixa de modulação. ISR com 10 000 ciclos; contador de 2500 contagens (11,3 bits) |
| \(T_s\) | ISR no início do período do ePWM1 | 50 µs | uma amostra e uma atualização por período; atraso de \(1{,}5\,T_s\) = 75 µs (27° a 1 kHz, aceitável para um PI de corrente com banda até ~1 kHz) |
| tempo morto | descasamento driver + buffer: poucos ns; GaN comuta em < 2 ns | 100 ns | o SDK da TI usa 500–600 ns, padrão de motor; com GaN isso custa 3,2 % da fundamental. Com 100 ns são 0,6 %. Conferir no osciloscópio na primeira energização |
| \(d\) | ≥ 0,08 (INA240), ≤ 0,95 (bootstrap do lado alto) | [0,10; 0,90] | com \(V_p\) = 16 V; máximo de 16,8 V em SPWM, 19,4 V com injeção de sequência zero |
| \(V_p\) | linear: \(V_{cc}/2\) = 20 V (SPWM), \(V_{cc}/\sqrt{3}\) = 23,1 V (SVPWM) | 16 V (\(m\) = 0,8) | respeita a faixa de \(d\) e deixa margem para malha fechada |
Carga (10 Ω + 5 mH). É segura e suficiente para o VSI01–VSI03: 1,56 A de pico, 36 W no total, 12 W por resistor (usar resistores de pelo menos 25 W), ondulação de ~46 mA pp e 192 LSB de corrente no ADC. A dinâmica, porém, é pouco indutiva: \(\tau = L/R\) = 0,5 ms e a corrente atrasa só 10,7° da tensão, e o acoplamento \(dq\) (\(\omega L\) = 1,9 Ω contra 10 Ω) é fraco. Para ver melhor a dinâmica e o desacoplamento no PI em \(dq\) (VSI02), é melhor uma carga mais indutiva:
| R | L | \(\tau\) | fase | \(\lvert I\rvert\) pico | P por resistor | ondulação |
|---|---|---|---|---|---|---|
| 10 Ω | 5 mH | 0,5 ms | 10,7° | 1,56 A | 12 W | 43 mA |
| 10 Ω | 10 mH | 1,0 ms | 20,7° | 1,48 A | 11 W | 21 mA |
| 5 Ω | 10 mH | 2,0 ms | 37,0° | 2,52 A | 16 W | 21 mA |
| 5 Ω | 5 mH | 1,0 ms | 20,7° | 2,94 A | 22 W | 43 mA |
(\(V_p\) = 16 V, \(V_{cc}\) = 40 V; ondulação estimada.) Todas ficam bem dentro da placa. Se houver indutores de 10 mH, a combinação 5 Ω + 10 mH dá a dinâmica mais interessante com potência moderada.
O modelo
MalhaAberta.slx (powergui discreto, passo \(T_{sim}\) = 20 ns):
| Bloco | O que faz |
|---|---|
LacoPWM |
espelho de senoides.c + PWM2v (placa.c) em single, como o float do C28x, inclusive o truncamento do CMPA |
Sombra CMPA |
atraso de um período: o CMPA escrito pela ISR só vale no próximo CTR = 0 |
ePWM |
ePWM 1–3 emulados: contador sobe/desce (TBPRD = 2500), AQ, banda morta RED/FED (Bancada.tMorto, 10 contagens) |
Inversor |
Two-Level Converter (Specialized Power Systems) no modo Switching function, com os 6 pulsos [AH AL BH BL CH CL] do ePWM: braço ideal e bidirecional com o pulso ligado, como o GaN (\(R_{on}\) = 15 mΩ); com os dois pulsos em 0 (tempo morto), a corrente define a tensão pelos diodos internos. Entrada BL (bloqueio) em 0 = enable da placa ativo |
Medidor inversor |
Three-Phase V-I Measurement na saída do inversor: \(i_{abc}\) e tensões fase-terra; como o terra está no ponto médio O do barramento, são as tensões de perna \(v_{aO}, v_{bO}, v_{cO}\) |
Carga |
Three-Phase Series RLC Branch (\(R_{Lf} + R_c\) e \(L_f\) por fase), com os terminais unidos no neutro isolado \(n\) |
vnO, Vdc |
voltímetros simples para as duas grandezas escalares: neutro da carga em relação a O (dá \(v_{an} = v_{aO} - v_{nO}\)) e barramento |
FiltroRC, ADC |
medição do BOOSTXL: INA240 (5 mΩ, ganho 20, 1,65 V, polaridade invertida), divisores de tensão (81,5 V de fundo de escala) com RC de 1,1 kHz, ADC de 12 bits amostrado em CTR = 0 |
Integral v |
média exata das tensões em cada período de PWM (para as métricas) |
Os parâmetros ficam em Comum/Parametros.m, na struct Bancada (separada das variáveis do VSI conectado à rede de 350 V, usadas pelo VSI05–09).
Arquivos
| Arquivo | Conteúdo |
|---|---|
MalhaAberta.slx |
modelo chaveado fiel ao firmware (R2024a) |
MalhaAbertaSimples.slx |
versão didática, sem emular o firmware (R2024a); ver abaixo |
SimulaVSI01.m |
roda um dos dois modelos (escolhido na linha modelo = ...), compara a corrente com a teoria e faz uma figura |
AnaliseFirmwareVSI01.m |
análise detalhada do MalhaAberta: três cenários de tempo morto, medição pelo ADC; gera as figuras e os números desta página |
blocos/*.m |
código dos blocos MATLAB Function (gerado por scripts/extrai_blocos.py) |
figuras/*.png |
figuras de AnaliseFirmwareVSI01.m e, com o nome do modelo, de SimulaVSI01.m |
Como rodar
SimulaVSI01             % de dentro de VSI01MalhaAberta/ (simples: ~5 s; firmware: ~30 s)
AnaliseFirmwareVSI01    % análise detalhada (~1,5 min: 3 cenários de 0,14 s)
Da raiz do repositório: run VSI01MalhaAberta/SimulaVSI01. Os scripts rodam IniciarProjeto e o arquivo único Comum/Parametros.m pelo caminho relativo à própria pasta, então funciona de qualquer pasta atual.
Para abrir o modelo: Parametros, open_system('VSI01MalhaAberta/MalhaAberta.slx'). Com Bancada.tRampa = 1 (valor do firmware) a simulação cobre 1,12 s, o que leva alguns minutos. Os scripts encurtam a rampa para 20 ms. A carga tem \(L/R\) = 0,5 ms, então o regime depois da rampa é o mesmo.
Versão simples
MalhaAbertaSimples.slx é a malha aberta “de livro”, independente do firmware: senoides de amplitude \(V_p\) → normalização \(2/V_{cc}\) → PWM Generator (2-Level) (portadora triangular de \(f_{PWM}\), amostragem natural) → Two-Level Converter (Switching devices) → medidor trifásico → carga RL em Y, com scopes de referências, tensões (\(v_{xO}\) e \(v_{an}\)) e correntes. Ela não tem tempo morto, atraso de amostragem, rampa nem modelo de ADC, e usa passo de 0,1 µs (\(T_s/500\)). Usa a mesma struct Bancada.
IniciarProjeto; Parametros
open_system('VSI01MalhaAberta/MalhaAbertaSimples.slx')    % 0,1 s simulados em ~5 s
Conferência: \(\lvert I_{a,1}\rvert\) = 1,5544 A (teoria 1,5550 A), fase −10,56° (só a carga, sem atraso), fases a 120°, THD de \(i_a\) até h50 de 0,04 %, \(v_{an}\) com os níveis \(\pm\frac{2}{3}V_{cc}\) = ±26,7 V. As variáveis iabc, vabcO e vabcn ficam em out (amostradas a 1 µs).
Resultados
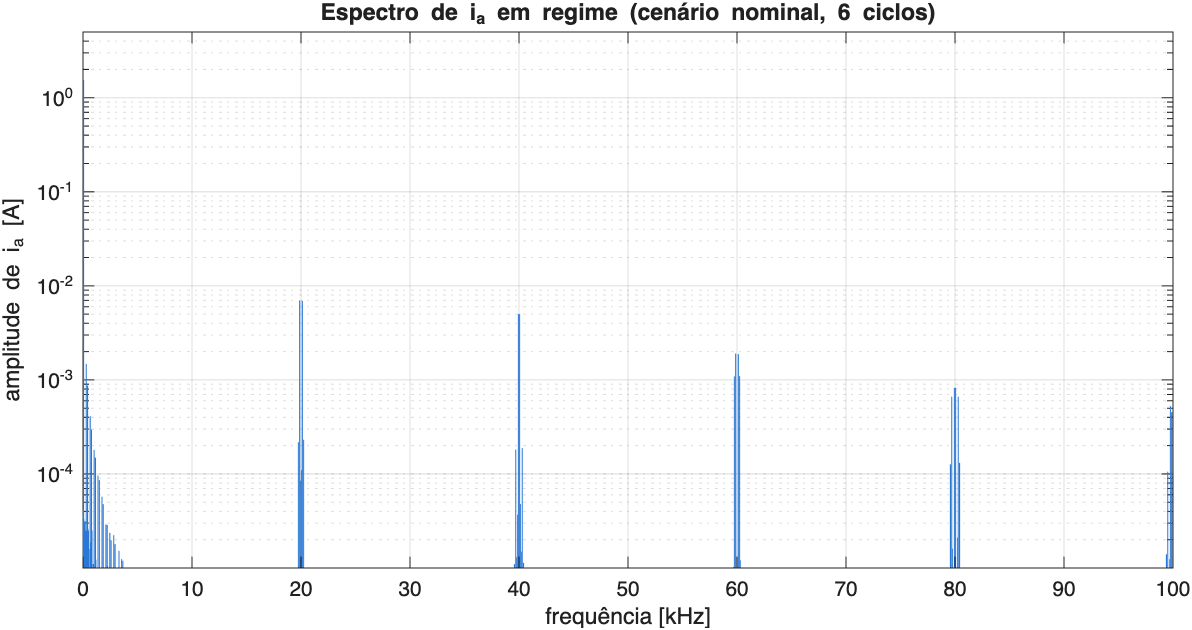
Parâmetros de Dimensionamento: \(V_{cc}\) = 40 V, \(V_p\) = 16 V (\(m\) = 0,8), carga \(R\) = 10 Ω (\(+R_{Lf}\) = 0,1 Ω provisório) e \(L\) = 5 mH. Regime de 6 ciclos; tensões são médias por período de PWM; a fase de \(i_a\) é medida em relação a \(v_a^*\).
| cenário | \(\lvert V_{an,1}\rvert\) [V] | teoria | \(\lvert I_{a,1}\rvert\) [A] | teoria | fase de \(i_a\) | THD \(i_a\) (até h50) | h5 de \(v_{an}\) [mV] |
|---|---|---|---|---|---|---|---|
| tempo morto 100 ns (nominal) | 15,877 | 15,877 | 1,5453 | 1,5453 | −12,12° | 0,12 % | 21 |
tempo morto 500 ns (SDK TI, main.c atual) |
15,476 | 15,477 | 1,5063 | 1,5064 | −11,87° | 0,60 % | 102 |
| sem tempo morto | 15,977 | 15,977 | 1,5550 | 1,5550 | −12,18° | 0,005 % | 0,5 |
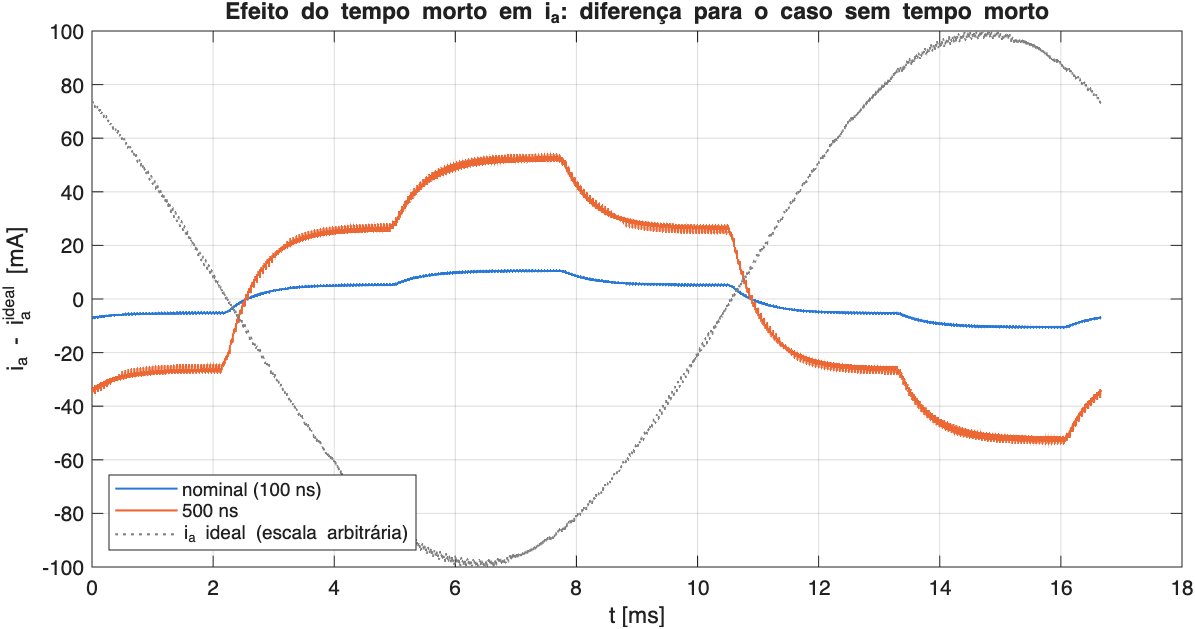
- Teoria. Impedância \(R + R_{on} + j\omega L\), tensão aplicada \(V_p\) atrasada de \(1{,}5\,T_s\) e erro de tempo morto modelado como onda quadrada em fase com a corrente, de 1ª harmônica \(\frac{4}{\pi} f_{PWM}\, t_m V_{cc}\) (0,102 V com 100 ns; 0,509 V com 500 ns). A concordância em quatro algarismos valida o emulador do ePWM, o atraso de \(1{,}5\,T_s\) (−12,18° = −10,56° da carga − 1,62°) e o modelo de tempo morto.
- Tempo morto. Com 100 ns, \(\lvert I_{a,1}\rvert\) cai 0,6 % e os degraus nos cruzamentos por zero da corrente são de ~5 mA. Com os 500 ns do SDK, a queda é de 3,1 % e os degraus são de ~25 mA. Na placa o erro é um pouco maior: a queda reversa do GaN (\(V_{sd}\) ≈ 2 V) não está no modelo.
- Ondulação de corrente: 46 mA pp. Pico de 1,57 A (placa: 10 A nominal, OCP em 12 A). Potência na carga: 36 W, 12 W por resistor.
- Modo comum \(v_{nO}\): 12,9 V rms em alta frequência. Medir com ponteiras diferenciais.
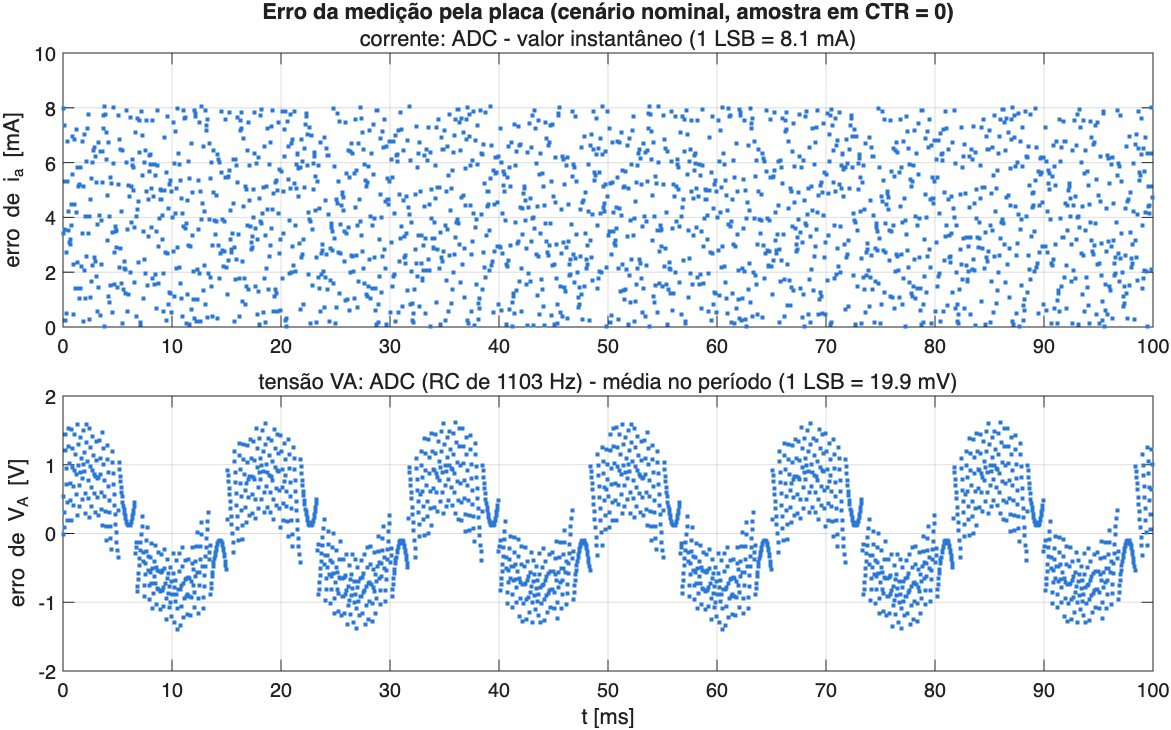
- Corrente pelo ADC. 8,1 mA/LSB, então a fundamental tem 192 LSB. A amostra em
CTR = 0coincide com a média do período (erro ≤ 3 mA). O truncamento do ADC introduz um viés de +½ LSB (4 mA), que a calibração de offset deve absorver. - Tensão pelo ADC. O RC de 1,1 kHz atrasa 3,1° e deixa passar a ondulação de 20 kHz. Serve para monitorar e calibrar, não para realimentação amostra a amostra sem compensação.
Avaliação crítica
Firmware (InversorTrifasico/Firmware/VSI01MalhaAberta)
- Bloqueante: polaridade do enable invertida. O guia SLUUBP1A diz que o enable do PWM do BOOSTXL-3PHGANINV é ativo em nível baixo. O exemplo da TI para F2837x com esta placa (
dual_axis_servo_drive.c, MotorControl SDK 5.04) liga o driver comGPIO_writePin(124, 0)e desliga com1. Oplaca.cfaz o contrário: escreve 0 na configuração, deixando o buffer habilitado enquanto os ePWM ainda são configurados, e 1 emIniciaPWM(), o que desliga o inversor. Correção: 1 emConfiguraGPIO()e 0 emIniciaPWM(). O comentário “como no MotorControl SDK” está errado. - Bloqueante para o objetivo da etapa: não há medição.
vaV,vbV,vcVgravam a referência calculada na ISR, não grandezas medidas, então não validam planta nenhuma. É preciso disparar o ADC pelo ePWM1 (SOCA emCTR = 0) e gravar \(I_A, I_B, I_C\) e \(V_{DC}\), mais \(V_A, V_B, V_C\) para conferir. O mapeamento do SDK para o F2837x no sítio J1–J4 é IU → C2, IV → B2, IW → A2, VDC → D14 (conferir os pinos de tensão de fase no esquemático). Os offsets do INA240 (código 2048 nominal) devem ser calibrados com o PWM desligado. - Sem proteção. Não há trip zone, CMPSS nem leitura de sobretemperatura (
/PCB OT). O SDK usa CMPSS + trip zone (OST) por fase e desliga o enable no trip. Com carga de baixa impedância em malha aberta, isso é obrigatório antes de subir \(V_{cc}\). - \(V_{cc}\) fixo (24 V hoje, 40 V no novo dimensionamento) na conversão \(v \to d\). Qualquer variação da fonte vira erro de tensão proporcional. Usar o \(V_{DC}\) medido (fundo de escala de 81,5 V, 20 mV/LSB).
- Tempo morto de 0,5 µs: é o valor do exemplo da TI (
EPWM_DB_DELAY_RISE = 50) e é seguro, mas conservador para o LMG5200 (transições < 2 ns). Com 40 V custa 3,1 % da tensão fundamental e distorção de 5ª/7ª harmônicas. Usar 100 ns (Bancada.tMorto; cai para 0,6 %), começando com 500 ns na primeira energização e reduzindo enquanto se observa o nó de comutação no osciloscópio. Nas etapas em malha fechada, compensar por \(\text{sinal}(i)\). - Modulação senoidal pura limita \(V_p \le V_{cc}/2\). Com injeção de sequência zero (min-max, equivalente ao SVPWM), o limite sobe para \(V_{cc}/\sqrt{3}\) (+15,5 %), o que importa na conexão à rede.
- Limite da razão cíclica em [0, 1]. O driver do lado alto do LMG5200 é alimentado por bootstrap e precisa do lado baixo ligado periodicamente. Além disso, a corrente amostrada em
CTR = 0precisa de ~2 µs depois do chaveamento (acomodação do INA240), o que pede \(d\) acima de 0,08. Limitar a [0,08; 0,95] (Bancada.dMin,Bancada.dMax). Com \(V_p\) = 16 V, \(d \in [0{,}10; 0{,}90]\). - Atraso de \(1{,}5\,T_s\) (sombra carregada em
CTR = 0): irrelevante em malha aberta, mas tem de entrar no projeto do PI (VSI02) e na compensação de atraso do MPC-FSC (VSI04/05). O modelo já o reproduz. - Jumper J6 do BOOSTXL: remover quando a LaunchPad for alimentada pela USB (aviso do guia). A saída de corrente tem polaridade invertida (sinal −1 no SDK).
Parâmetros
Comum/Parametros.mdescrevia só o VSI de 350 V conectado a uma rede de 110 V de pico, com \(L_s\) = 10 mH e \(T_s\) = 1/48 kHz, incompatível com o BOOSTXL (12–60 V). A structBancadatem os valores da placa e o dimensionamento acima.- Conexão à rede nas etapas seguintes: com \(V_{cc}\) = 40 V, a tensão de fase máxima é \(V_{cc}/\sqrt{3}\) = 23,1 V de pico com SVPWM. A rede da bancada precisa ser rebaixada por transformador para bem menos que isso, descontada a queda no filtro (por exemplo, ~10 V rms de fase).
- MPC-FSC (VSI04/05): sem modulador, a frequência de chaveamento é variável e menor que \(1/T_s\). Com \(T_s\) = 25 µs (40 kHz) a ISR ainda tem 5000 ciclos, o que é suficiente para 8 vetores com compensação de atraso. Fica para avaliar naquelas etapas.
- \(R_{Lf}\) é provisório: medir a resistência série dos indutores (ponte LCR).
Parametros.mcomeça comclear, clc: apaga o workspace de quem o chama. Scripts precisam chamá-lo antes de criar variáveis.
Limitações do modelo
- O
Two-Level Converterusa chaves ideais com \(R_{on}\): o modelo não tem capacitância de saída (\(C_{oss}\)) nem transitórios de comutação. Com corrente alta, a carga de \(C_{oss}\) comuta a perna durante o tempo morto, e o erro real fica menor que o modelado. - A queda reversa do GaN no tempo morto (\(V_{sd}\) ≈ 2 V) não é representada: no modo Switching function o
Vf_Diodefica em série com toda a condução, então foi zerado. O erro de tempo morto simulado é ~15 % menor que o esperado na placa. - O bloco não acelera a simulação, que é dominada pelo passo de 20 ns (~25 s por cenário). Para as etapas em malha fechada, o modo Average model (Uref-controlled) com passo \(T_s\) seria ordens de grandeza mais rápido, mas sem ondulação de PWM nem tempo morto.
- O modelo usa fonte CC ideal (sem impedância nem capacitores do barramento), não inclui a banda do INA240 nem a acomodação de 2 µs, e o ADC é ideal, sem ruído e sem erro de offset ou de ganho.
- Os eventos do ePWM são quantizados em 2 contagens (20 ns).